本期萝马车圈干饭系列,我们邀请到山东理工大学齐奇战队带来轮足机器人腿长建模及 LESO 观测器分享。
齐奇战队在 2026 赛季取得突破,轮足底盘在比赛中多次拿下 MVP,帮助战队首次挺进区域赛十六强,并成功进入全国赛。赛场成绩背后是队伍在轮足控制方向上的持续探索与技术积累。
本次分享会,齐奇战队将围绕基于模型预测控制(MPC)与线性扩张状态观测器(LESO)的轮足底盘控制方案,分享其从建模、调试到实车验证的完整过程。
技术背景
规则驱动轮足构型选择,PID方案存在本质痛点
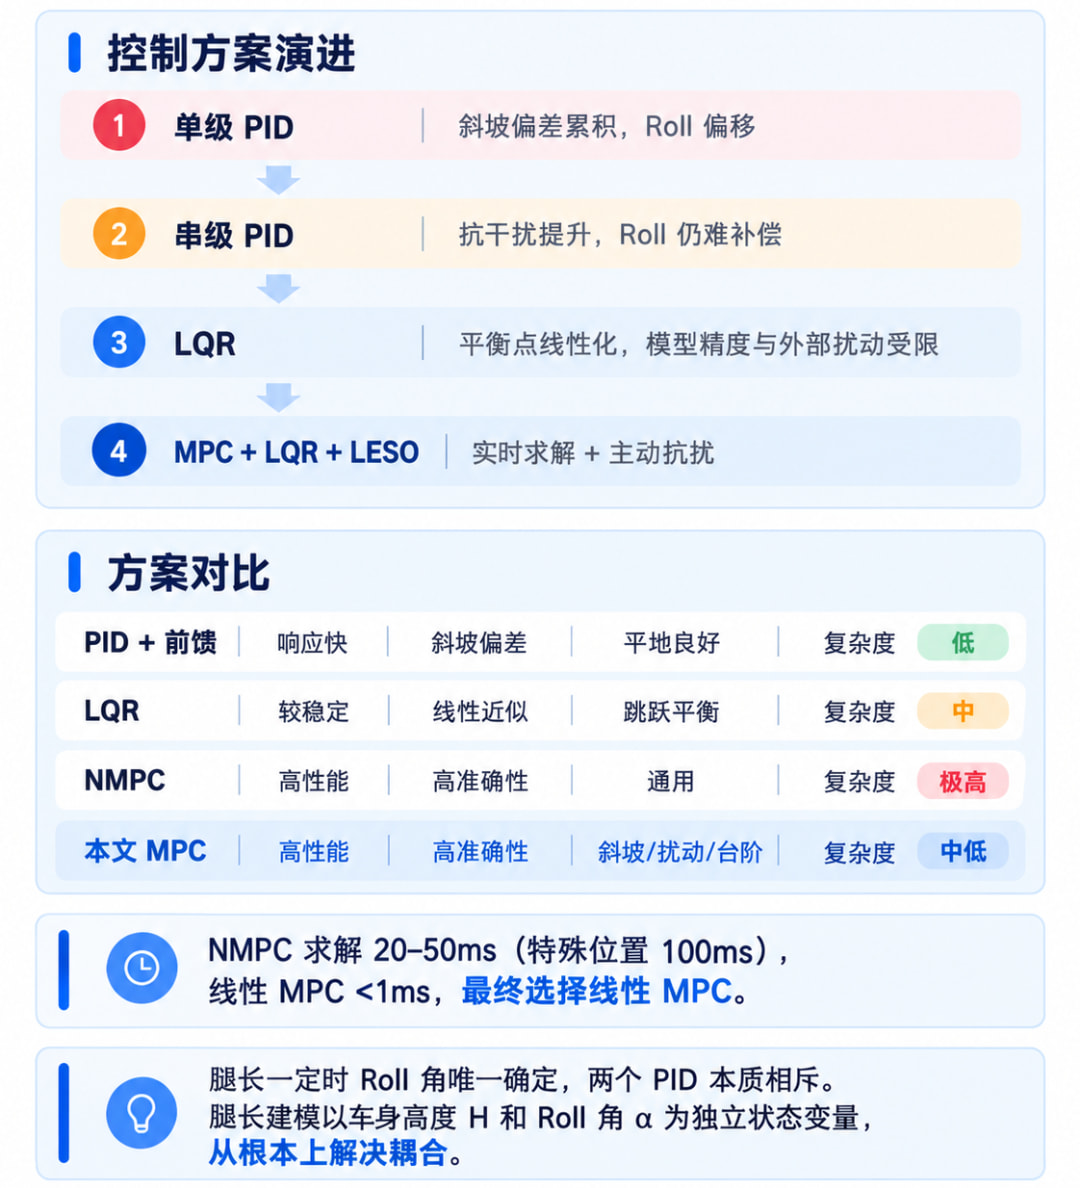
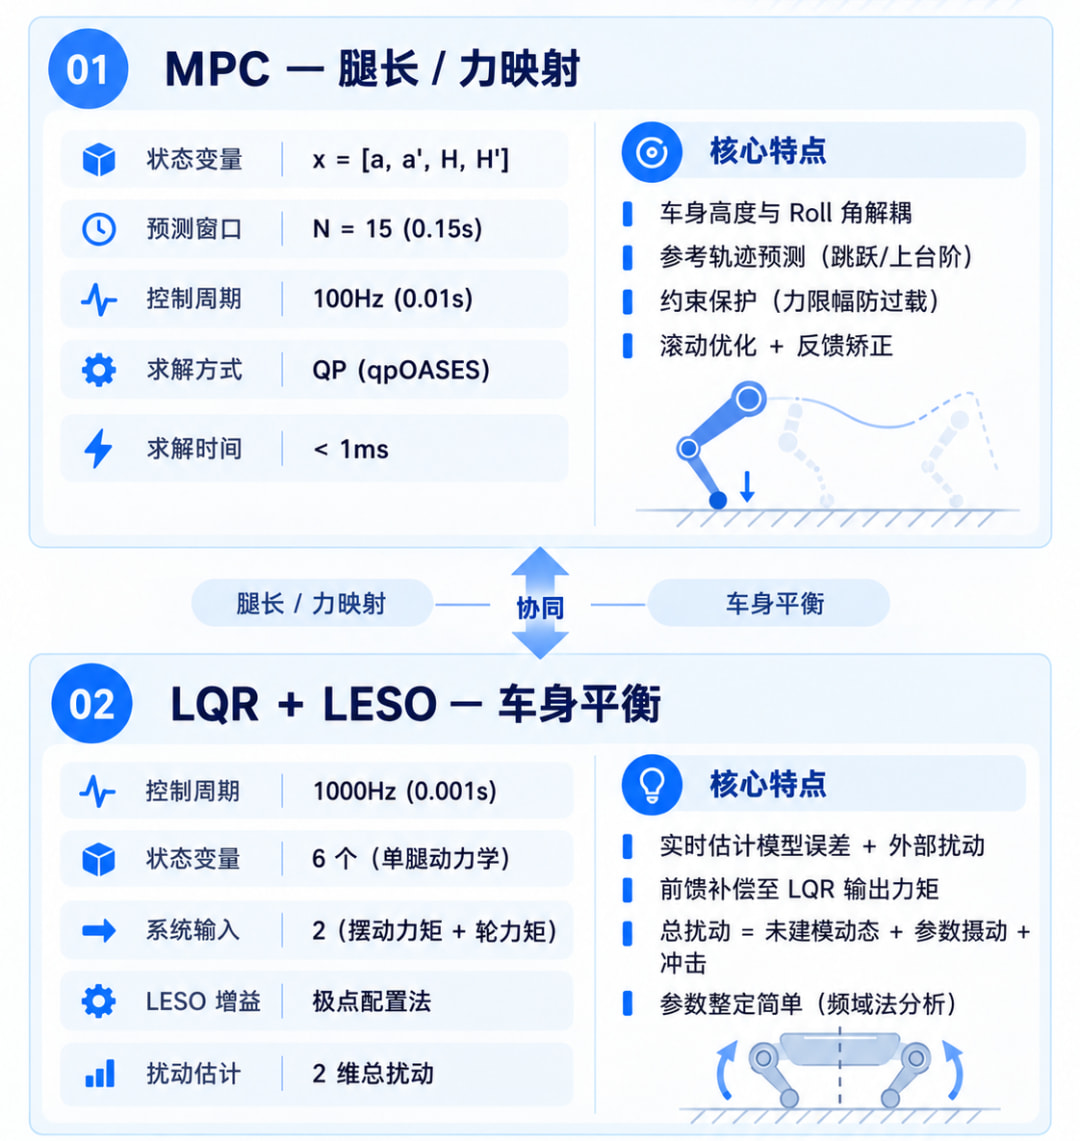
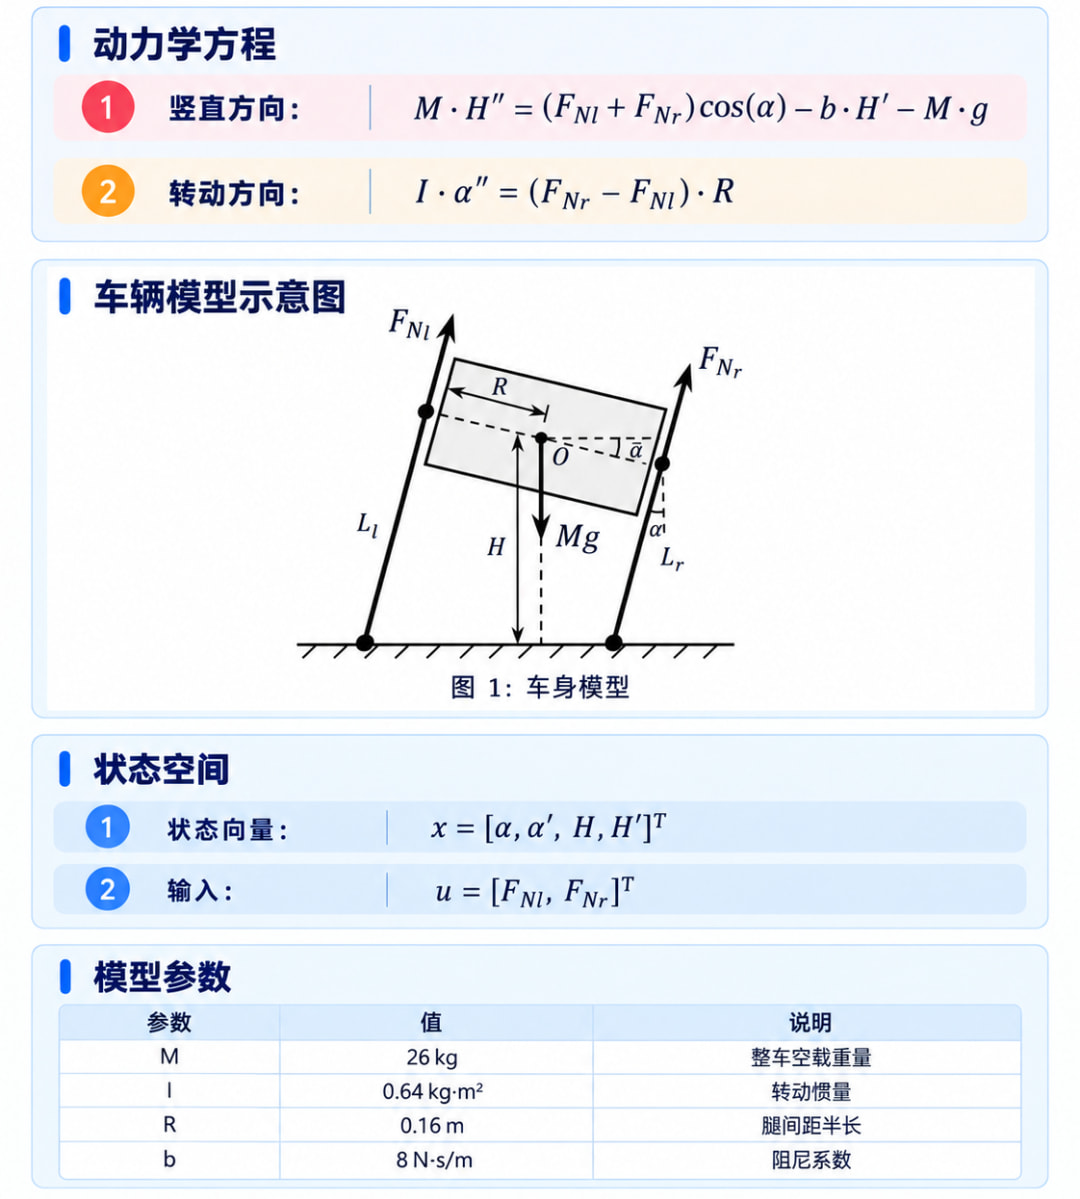
齐奇战队实际调试中发现传统 PID 方案在腿长控制和车身 Roll 轴稳定上存在明显局限:单级 PID 容易出现腿部刚性不足、Roll 偏移;串级 PID 虽然提升了抗干扰能力,但腿长与 Roll 轴之间的耦合问题依然存在。因此,齐奇战队没有继续在 PID 框架内反复修补,而是选择从系统建模出发,将车身高度 H 与 Roll 角 α 作为独立状态变量,重新建立腿长控制模型。
在对比 PID、LQR、NMPC 等方案后,队伍最终选择线性 MPC 作为核心方案。相比 NMPC,线性 MPC 求解速度更快、复杂度更低,更适合实车部署;相比 PID 和 LQR,它又能更好地处理斜坡、扰动和台阶等复杂场景。也正是在这样的基础上,齐奇战队逐步形成了 MPC + LQR + LESO 的轮足底盘控制方案。
算法架构
MPC + LQR + LESO 协同架构
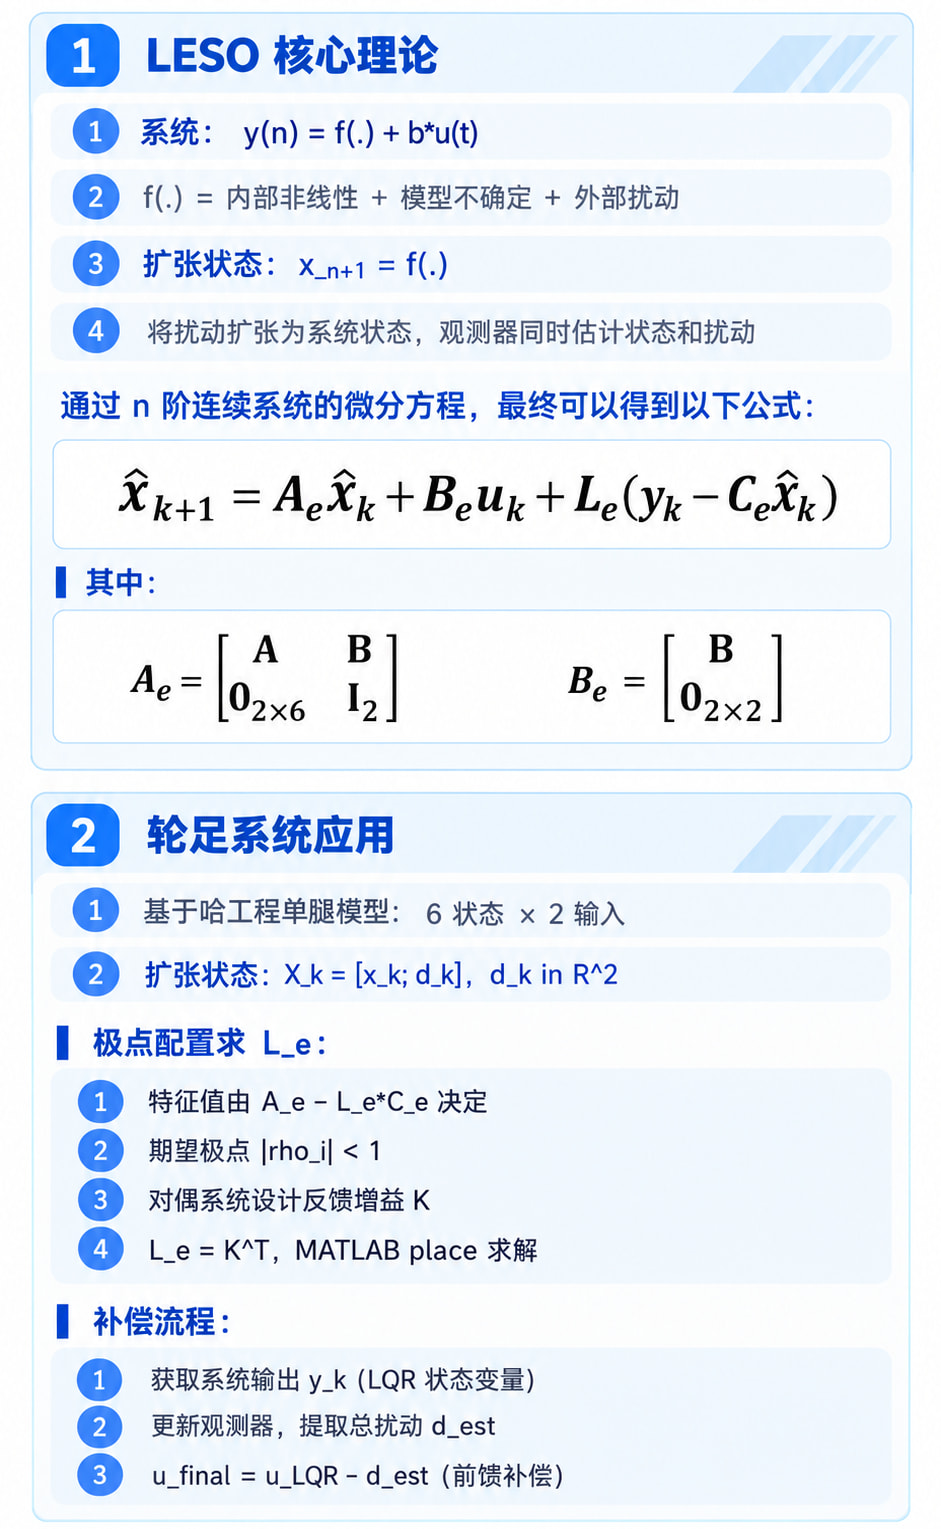
在方案确定后,齐奇战队搭建了 MPC + LQR + LESO 的协同控制架构。MPC 负责腿长与力映射控制,通过预测窗口提前规划腿部支撑力;LQR 负责车身平衡控制,用于维持底盘姿态稳定;LESO 则负责估计模型误差和外部扰动,并将补偿量反馈到控制输出中。
MPC 建模
建立竖直/水平方向方程:
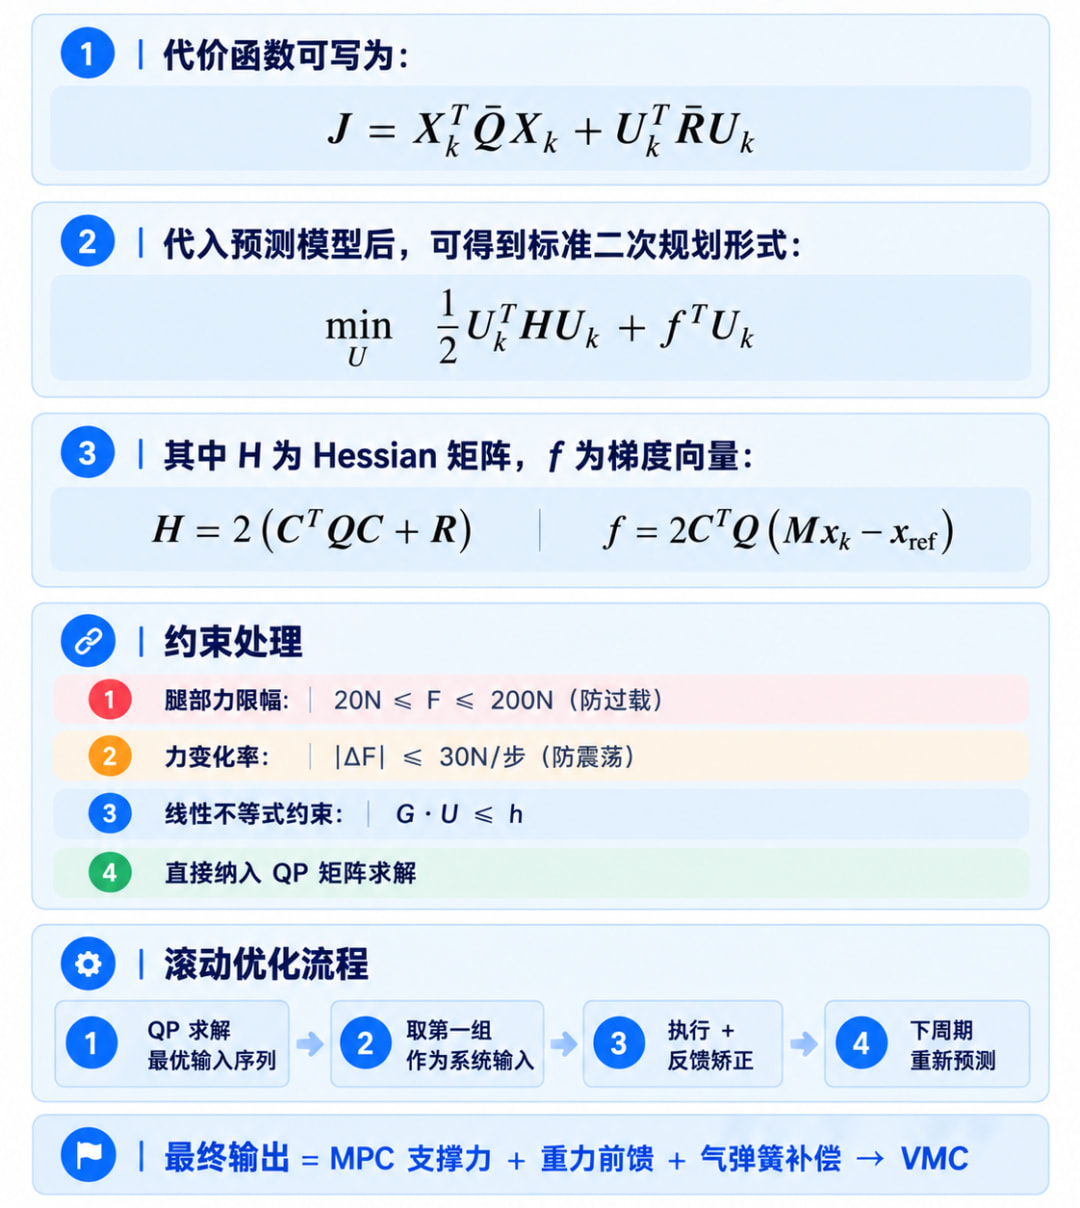
代价函数与 QP 转化:
MPC 实车测试结果:
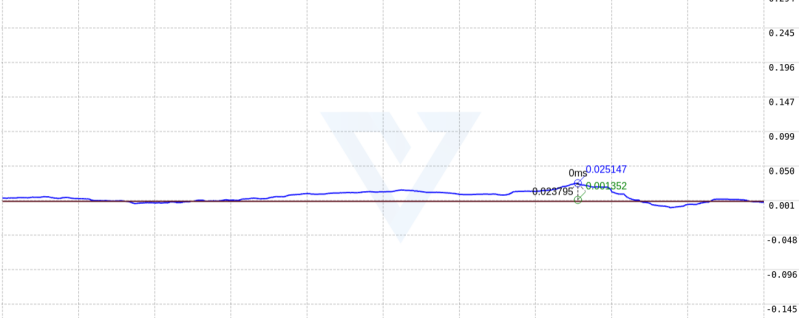
经过台阶通过、地形适应、冲激响应和跳跃控制四类场景验证,MPC 方案展现出稳定的腿长与 Roll 轴控制能力。实测中,车身最大偏差仅约 1.3°,满足赛场使用需求。
LESO 设计
写在最后:
相关算法与资料已经在 RoboMaster 论坛开源。希望这次分享,能为更多正在探索轮足控制的队伍提供一些参考,也让更多技术经验在交流中继续积累。
如果想进行更多的互动和讨论,欢迎关注萝马车圈B站账号,也可关注微信公众号,后台留言您的需求,我们将第一时间为您送上所需资源。
END