本期萝马车圈干饭系列,我们邀请到江南大学 SHARK战队队长郭兰鑫,带来新生战队技术与管理两方面分享。
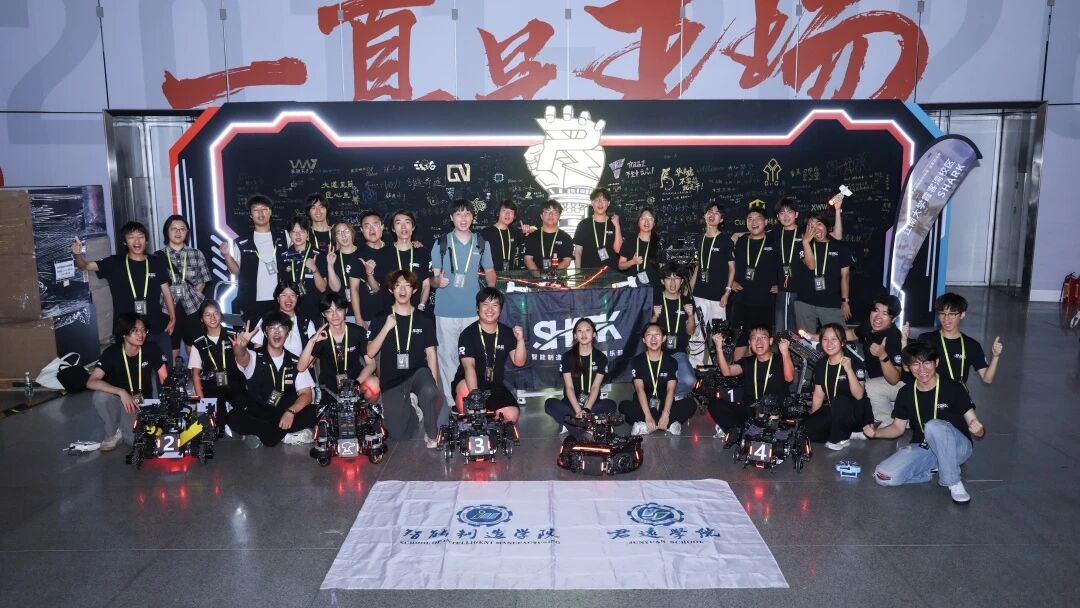
SHARK战队成立于2024年7月,至今仅两个赛季。虽然是新队,成长却非常迅速,在2026赛季拿下联盟赛3V3亚军、步兵对抗赛冠军、区域赛十六强,并挺进复活赛。
本次分享,既包括面向多机器人的通用电控嵌入式软件设计,也包含新战队的管理体系建设。尤其是关于校院资源争取的实战方法,这是圈内少有人谈及的盲区,很适合资金、场地等院校支持有限的高校战队借鉴、学习。
Part.1战队发展历程与赛季概况
从单打独斗,到规范化体系作战
成立于2024年7月1日,江南大学霞客湾校区第一支RoboMaster战队,至今两个赛季。
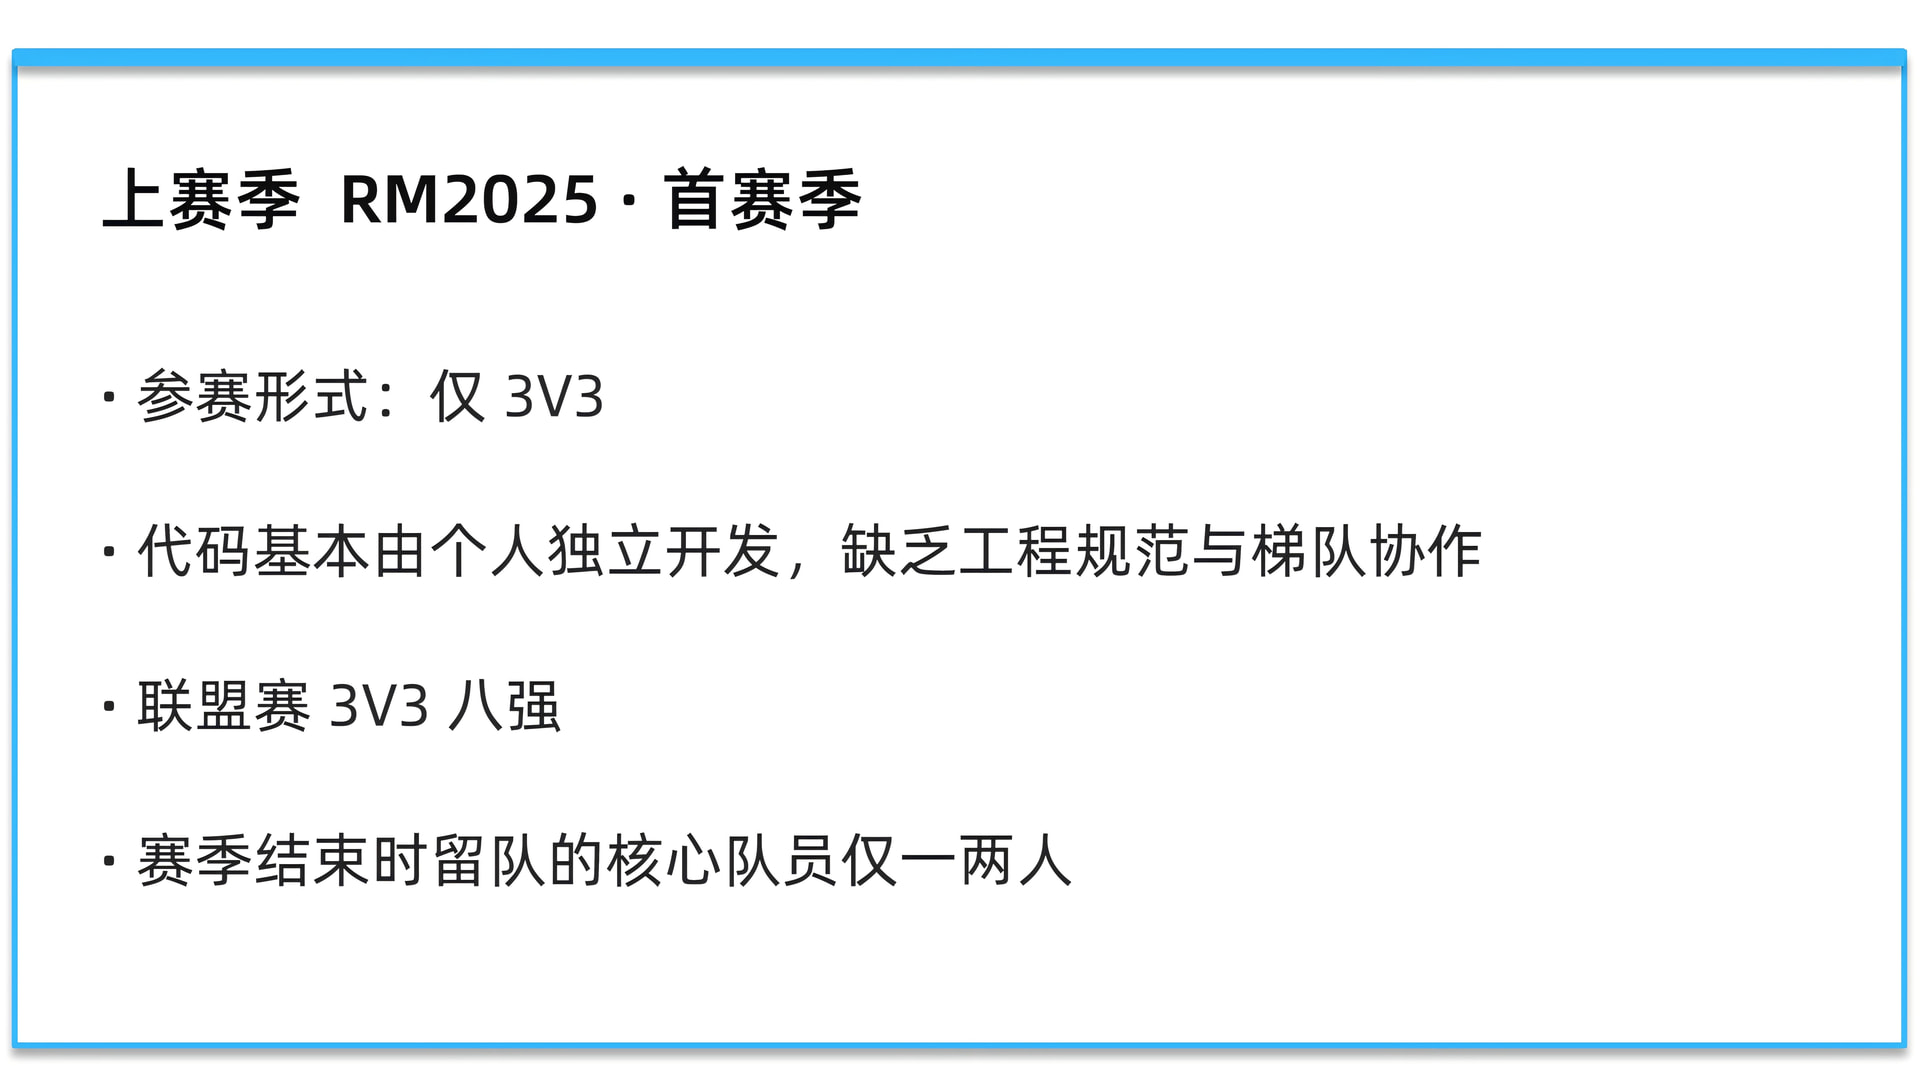
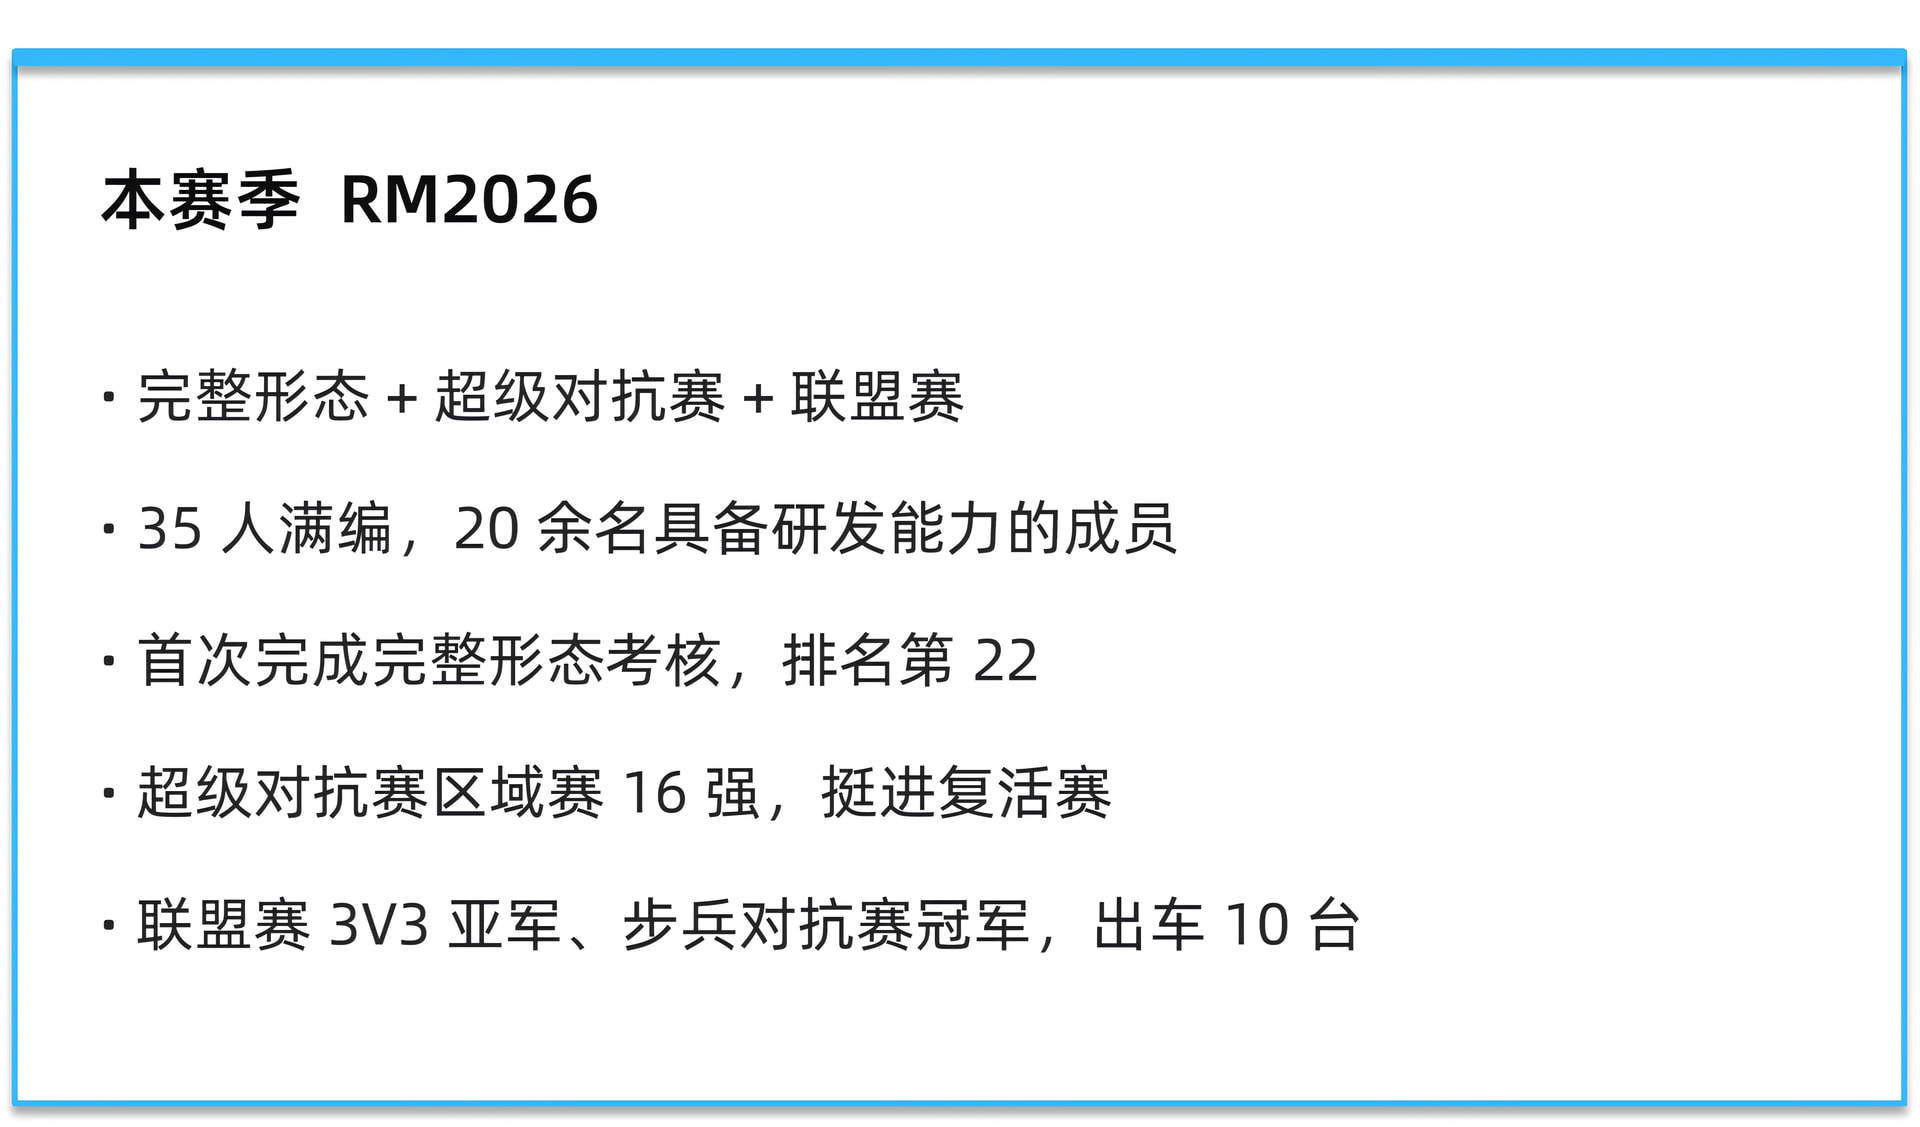
工作重心从单打独斗包揽研发,全面转向沉淀通用底座与梯队建设。
Part.2面向多机器人的通用电控嵌入式软件设计
多车型电控架构路线选型:
兼顾实时响应与跨车复用,分层是唯一解
综合调研社区开源后,可把工程组织方式抽象为五类。
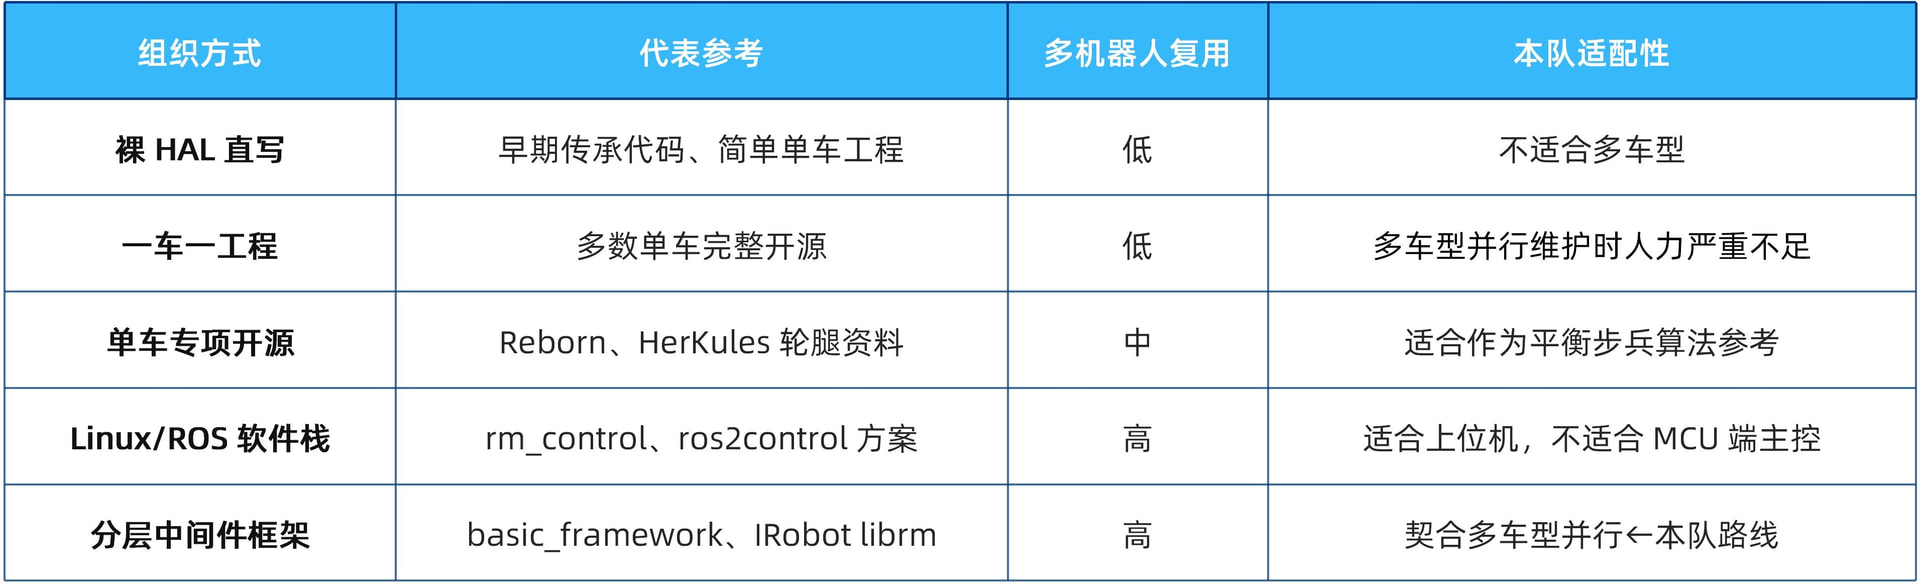
 在吸收开源中间件思想的基础上,我们针对赛场实际痛点自研了跨芯片抽象、板间压缩与功率闭环等关键机制。
三层软件架构与依赖解耦设计:
BSP管硬件,模块管能力,应用管车型
所有参赛机器人和配套电控软件共享同一套三层结构,运行在FreeRTOS之上。
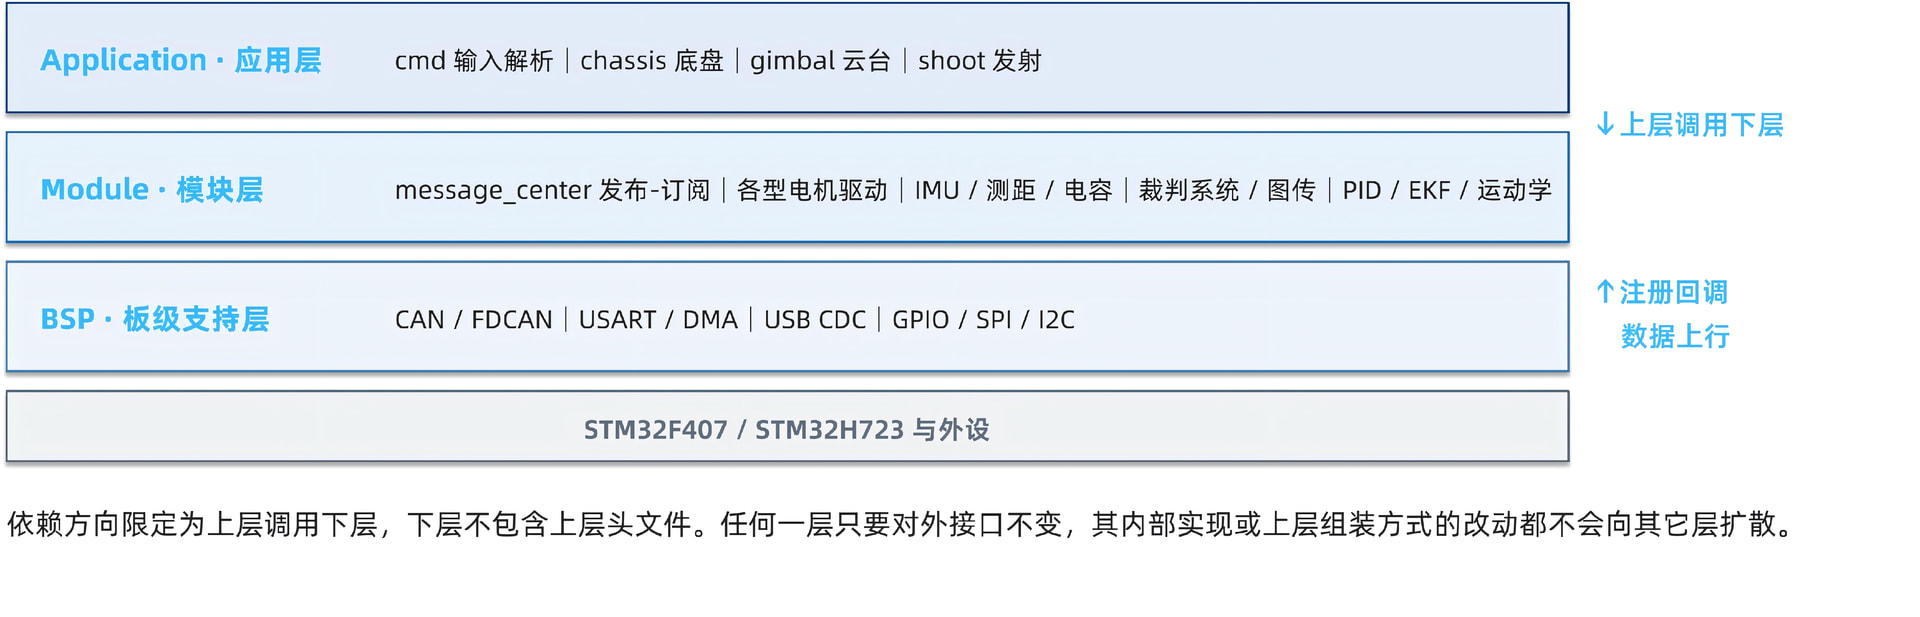
切换机器人时,BSP层基本不动,模块层按需取用,工作量主要集中在应用层组装与robot_def.h参数配置。
多车型工程落地与覆盖范围:
一套电控底座,打通全队八类车型
本赛季主要车辆工程均保留同构目录结构,各自独立成库,由同一套三层框架二次开发而来。
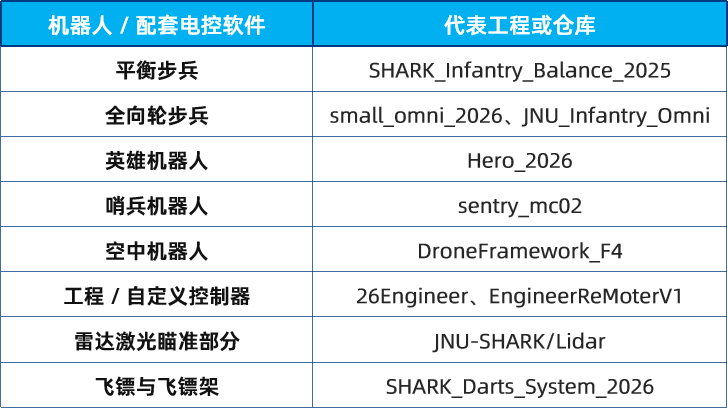
不同机器人真正不同的部分集中在Application 层;电机注册、CAN/USART收发、裁判系统协议、图传/遥控输入、消息中心、daemon在线监测保持同一套模块接口。
跨车高复用率的核心落地机制:
依赖向上收敛,参数收拢在配置头文件
注册-回调、消息中心、配置化部署——三件事把“能复用”变成“真在复用”。
01、注册-回调
模块注册实例时,把数据处理函数指针与实例地址交给BSP;事件发生时BSP反向调用并回传实例地址。BSP层无需知道上层存在哪些电机与协议。
02、消息中心(发布-订阅)
发布者与订阅者用同一话题名注册,应用之间不相互包含。单板走消息中心、双板走CAN,对上层是同一套接口,应用层不关心自己跑在单板还是双板上。
03、配置化部署
采用编译期互斥宏,同一仓库既能编译单板整车固件,也能编译双板分体固件。集中全部标定量,换同构车多数只需改数值重编译。
跨芯片硬件抽象:F4与H7统一支持:
硬件接口统一抽象,换芯无需重写逻辑
F4用bxCAN、H7用FDCAN,寄存器、句柄类型与收发API均不相同。
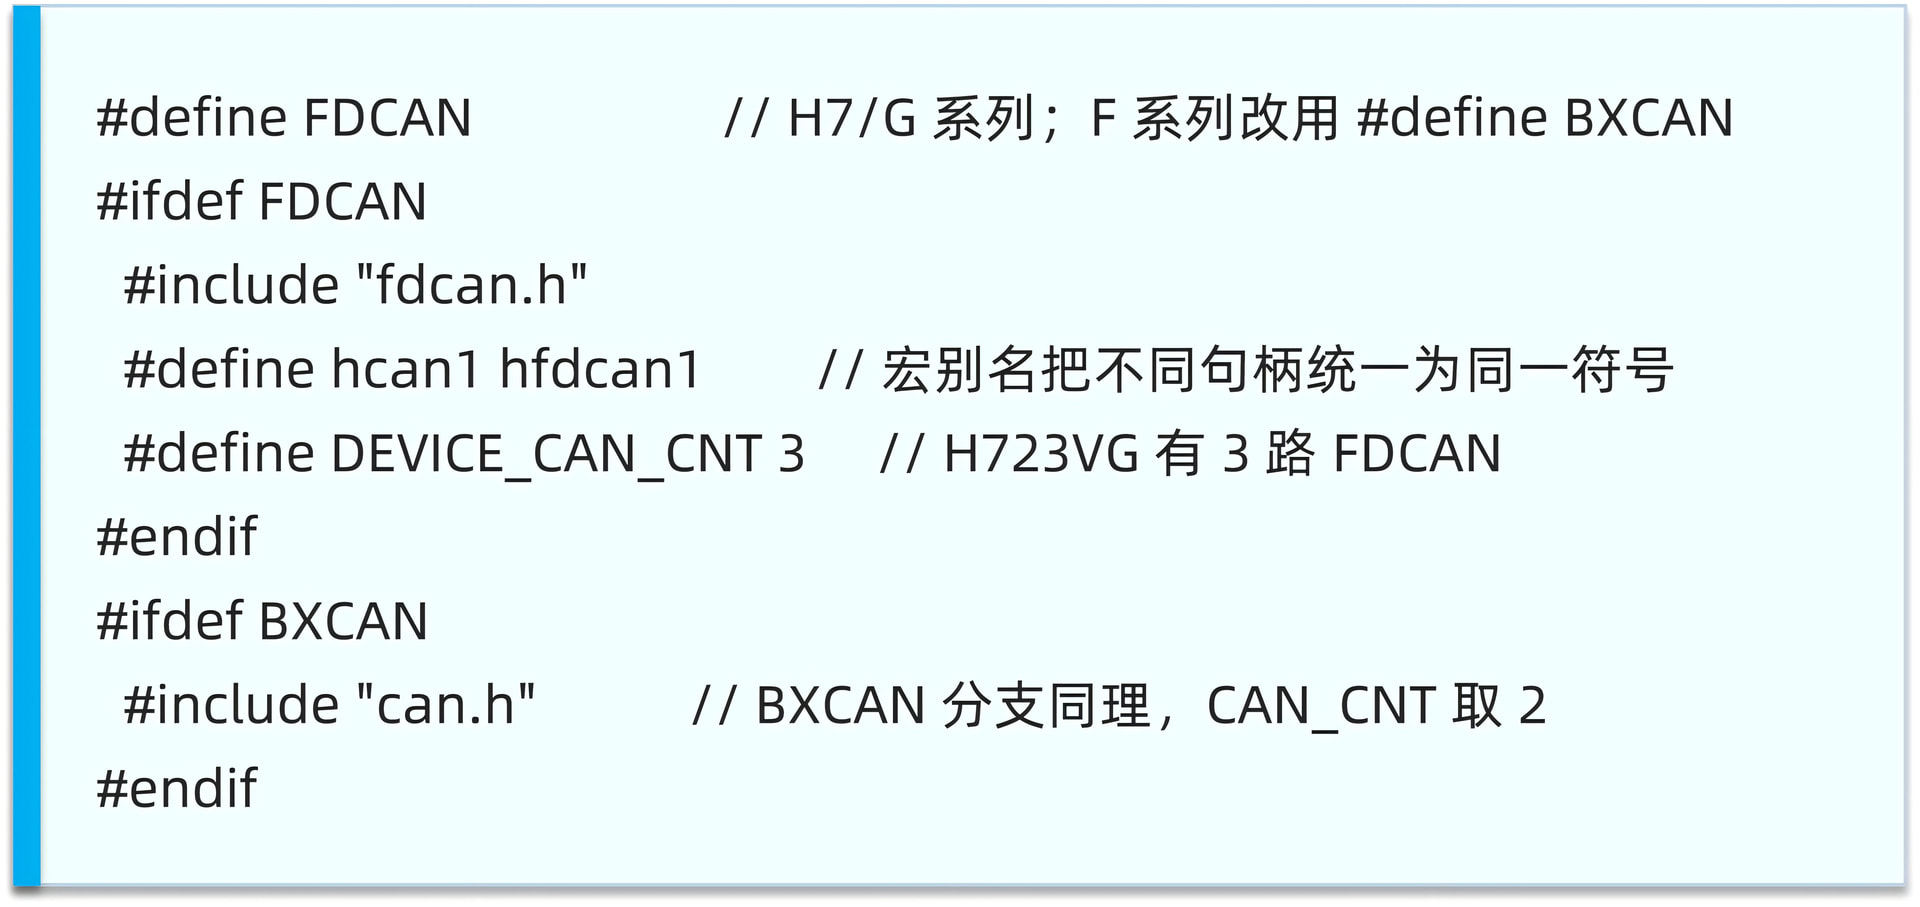
上层只认hcan1、hcan2,注册与收发逻辑一行不改,即可在F4与H7上分别编译运行。
电机型号差异同样收敛在模块层:DJI、达妙、海泰、瓴控各一个驱动,对上暴露一致接口。
500Hz控制流水线与任务分层调度:
高频状态解算,分级安全降级保障
各任务通过消息中心或句柄交互,不直接相互调用。
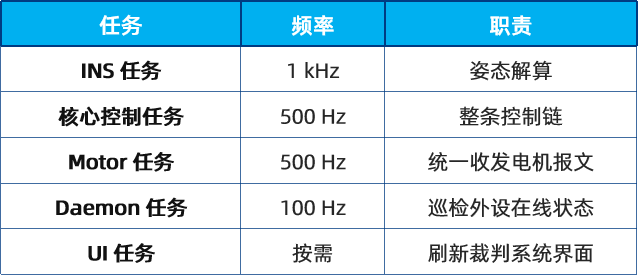
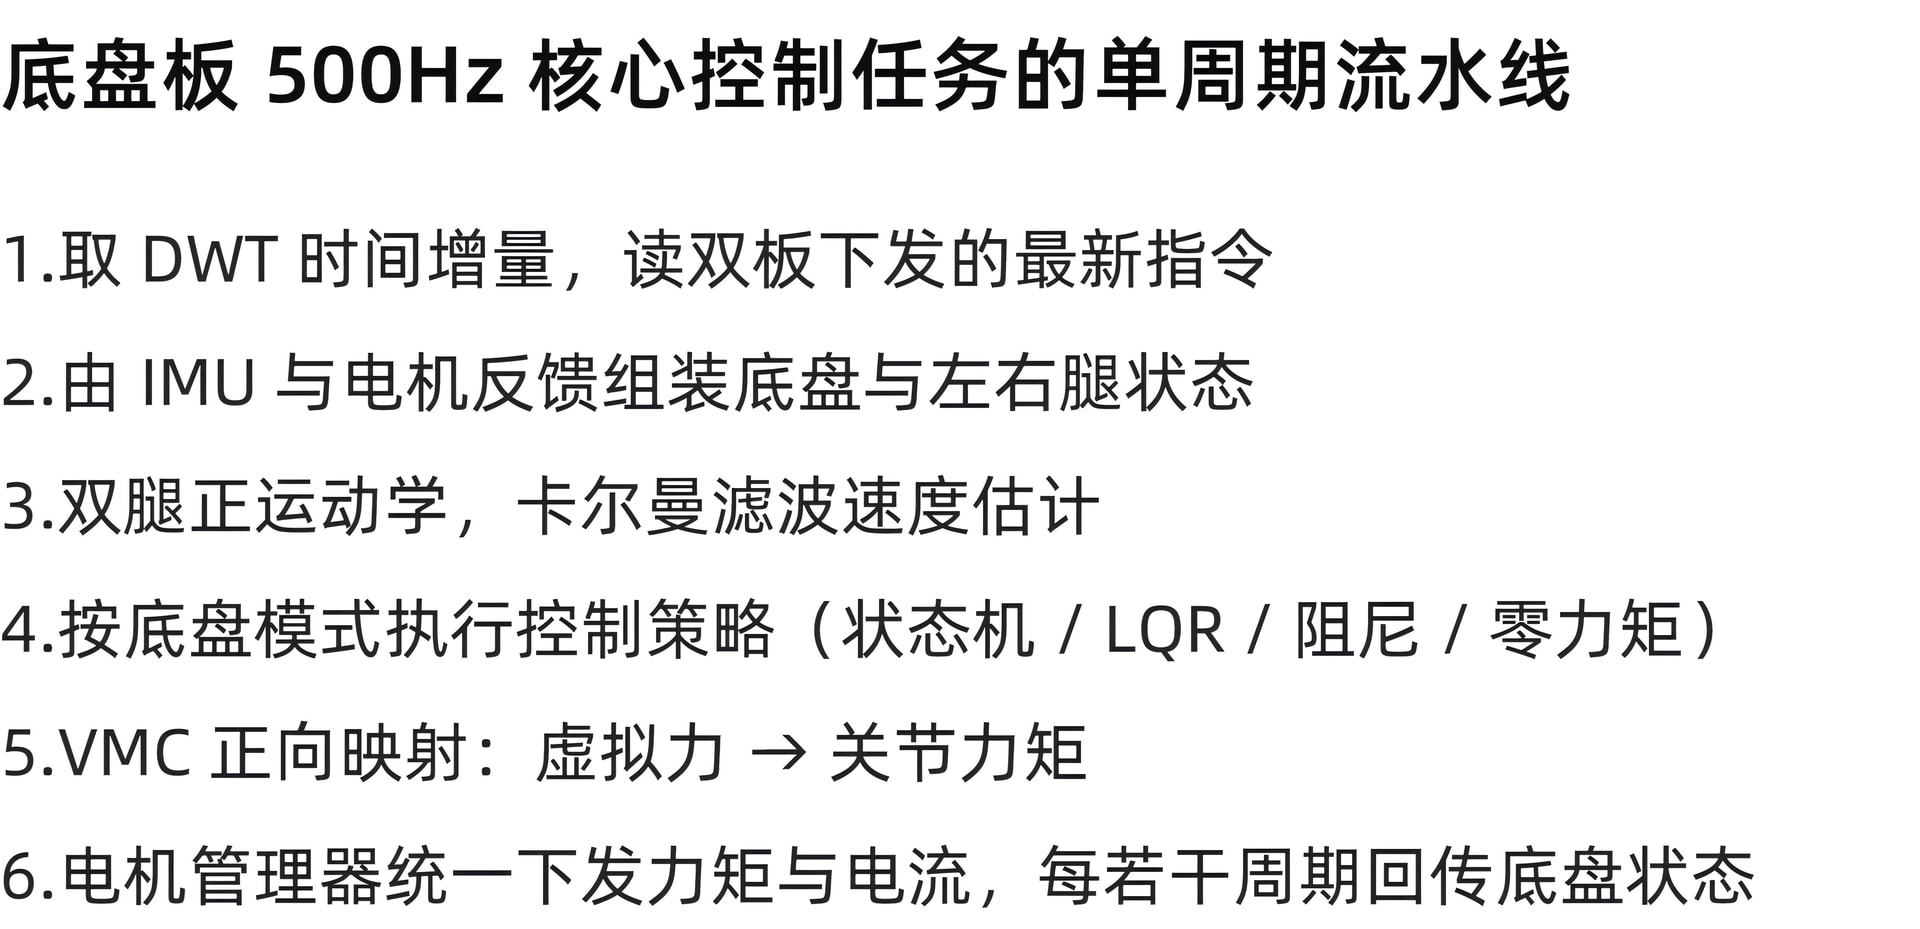

正运动学、卡尔曼、LQR、VMC算法均封装于模块层,应用层仅需按底盘状态机串联调用。
极限硬约束驱动的四大模块:
量化资源约束,倒逼关键机制
基准平台是平衡步兵底盘板:168MHz单核、192KBSRAM、2路bxCAN、串口四路争用。
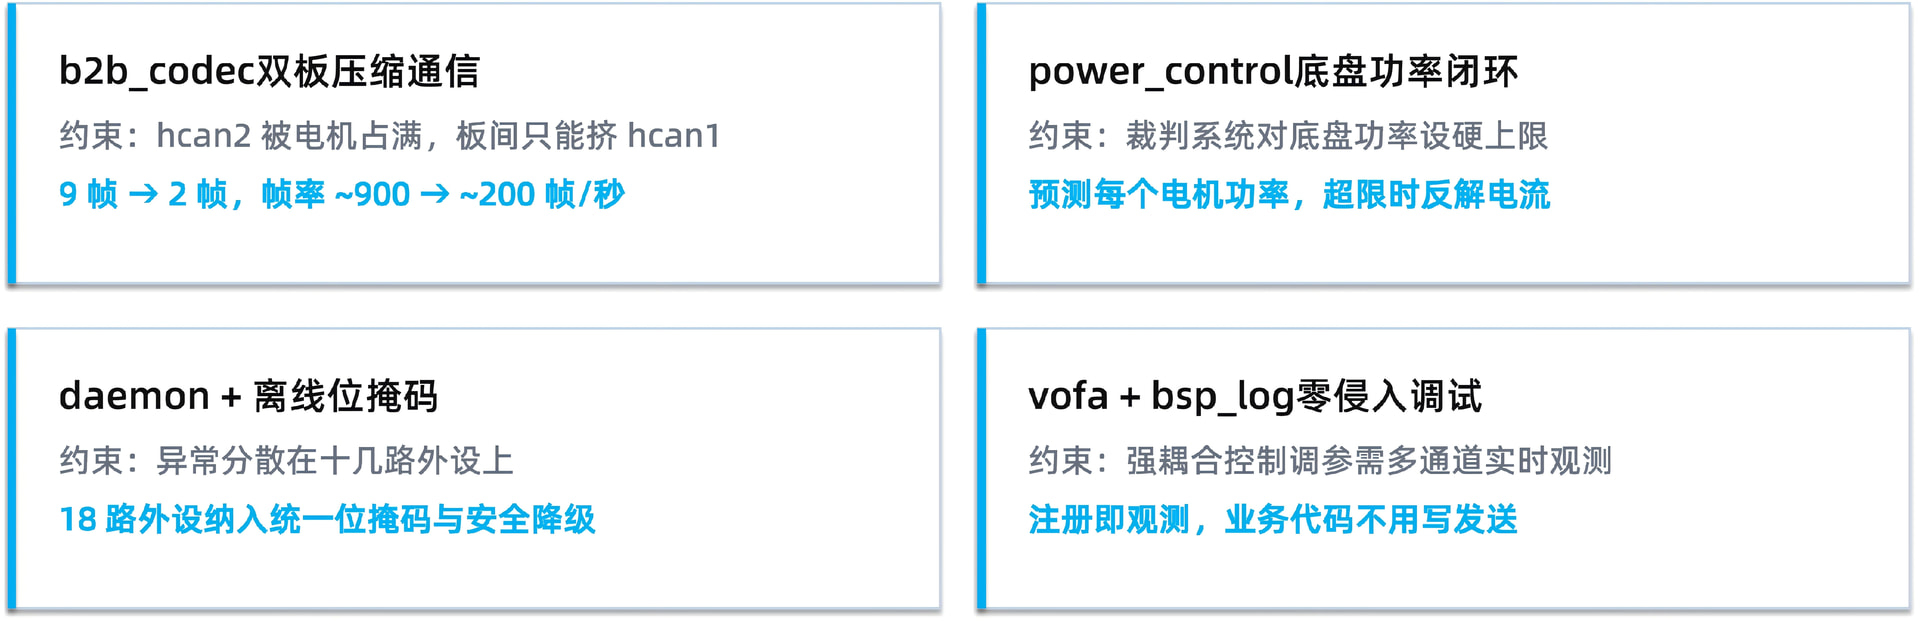
串口紧张下把视觉改走USBCDC,让出硬件 USART。
板间通信协议高密度压缩:
定点量化与位域压缩,9帧压成2帧
hcan2已被四个关节电机、两个驱动轮与超声波占满,板间只能挤hcan1,而CAN单帧仅8字节。
板间传输的物理量并不需要IEEE-754单精度浮点的32位动态范围。每个量按精度需求量化为够用的位宽,紧密拼接成位流:控制指令与状态回传各压到96比特=12字节,经can_comm加帧头/ 长度/CRC8/帧尾后16字节,占2个CAN帧。
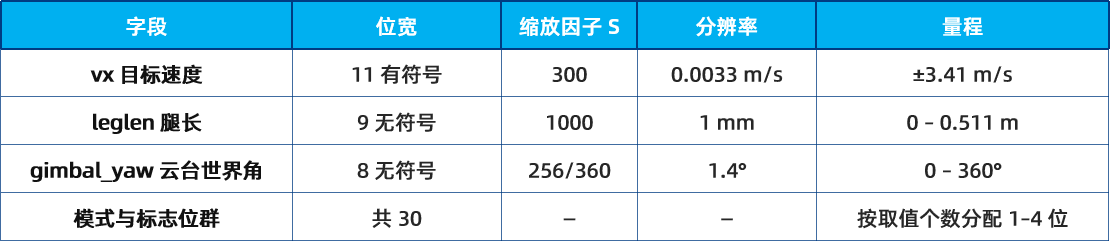
结果:控制指令9→2帧,状态回传6帧→2帧,板间单向帧率约900→约200帧/秒。编解码以 static inline实现于头文件,_Static_assert在编译期校验打包尺寸不超过2帧容量。
它不取代通用的can_comm——CAN冗余度充足的单板车型仍沿用整结构体分帧方案。
基于功率模型反解闭环控制:
基于模型精确反解,红线内榨干输出
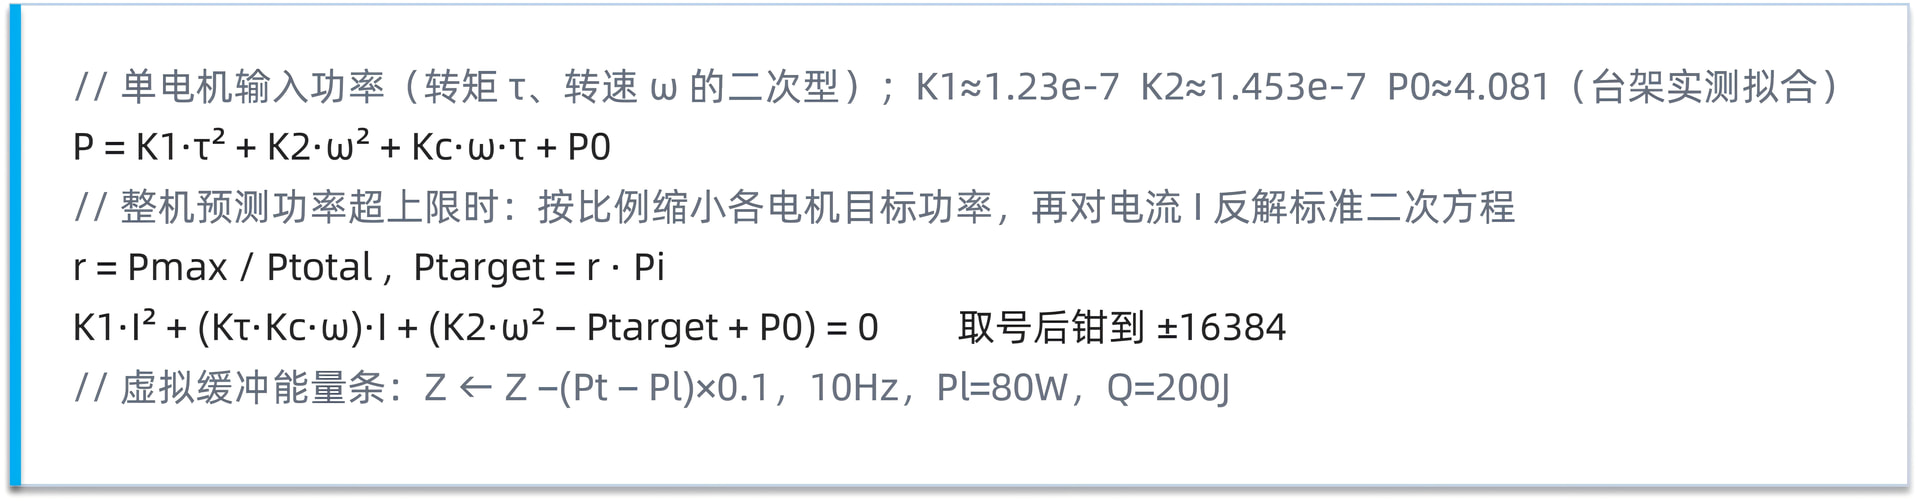
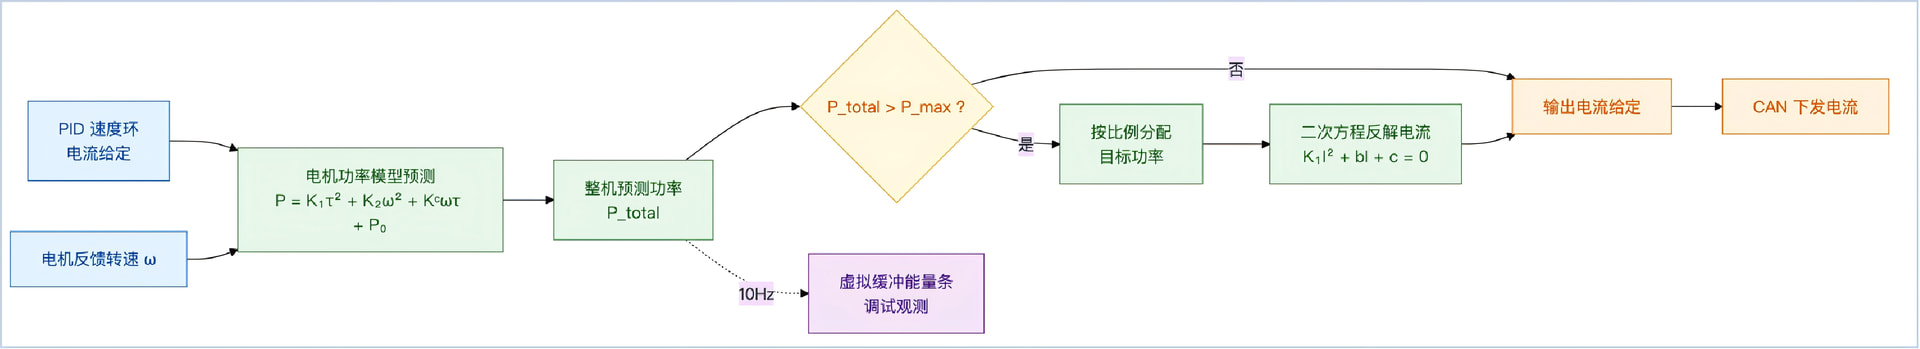
只在输出端做简单电流限幅,既不知道当前实际功耗,也没法在多电机之间分配预算。
做法:先按转矩与转速预测每个电机的输入功率,超上限时反解电流,而不是按固定比例截断。
串联腿倒地自起与地形跨越
——倒地自起:
失控后先翻正,收腿复位到位再起立接入正常控制。

退出正常运行 → 俯仰或横滚超过45°,任一腿摆角超过60°;横滚超过80°直接判定失控。
收腿复位 → 拉满腿长并反向撑地,按左右腿摆角差分档协调步长;复位停滞3秒自动重来一遍。
起立接入 → 俯仰角收到5°以内即认为起立完成,接入正常运行。
串联腿倒地自起与地形跨越
——跳跃状态机:
按车头测距提前量蓄力,推蹬离地,落地后复位待下一次触发。
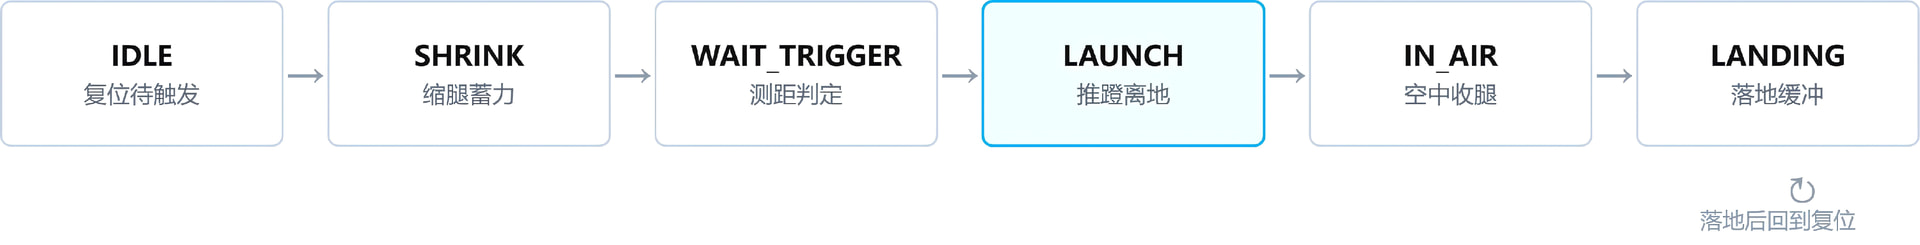
触发判据 → 车头TOF测距,按当前车速估算到达距离的时间,配合起跳等级各自标定的提前量。
推蹬与收腿 → 推蹬期间关闭腿长阻尼,退化为纯前馈;空中主动收腿,双腿都触地才进入落地态。
跳跃等级 → 常规起跳与大力起跳共用同一套状态,仅目标腿长、力矩预算档位不同;大力起跳还会提前0.5秒预缩腿蓄力。
串联腿倒地自起与地形跨越:
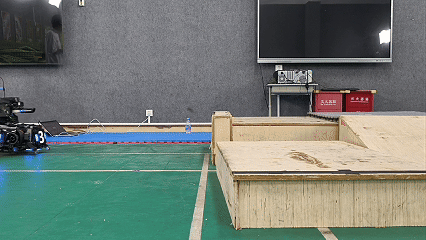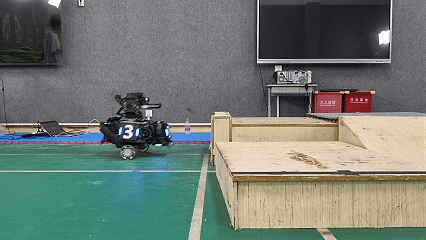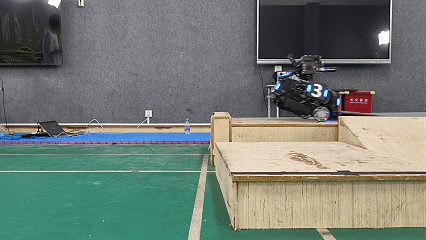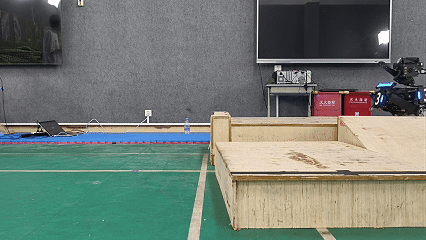
大跳上300高地
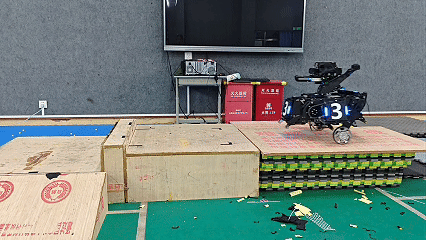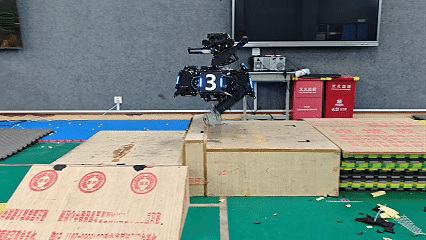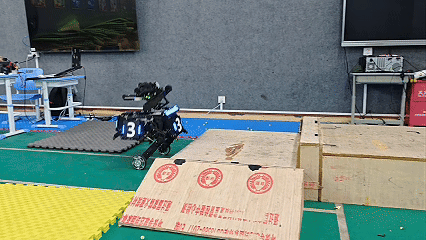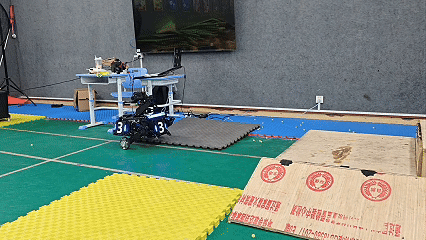
小跳下台阶
串联腿倒地自起与地形跨越
——收腿上台阶状态机:
先主动伸腿顶住台阶,识别到冲击后交给倒地自起状态机复位。
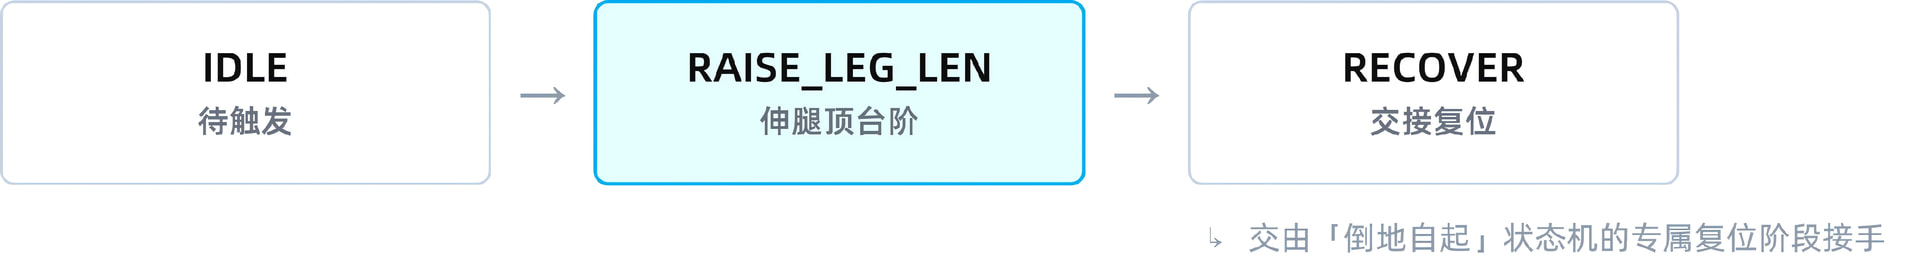
伸腿动作 → 腿长目标逼近上限,越接近越放慢步长,同时叠加前馈助推腿部顶住台阶。
冲击判据(三者之一) → 腿摆角速度超过180°/s;腿摆角超过50°;或车身前倾同时腿部后摆各超过 20°。
伸腿保留侧倾补偿 → 台阶两侧不齐时,两腿仍各自保留左右高度差,不会被伸腿动作压平。
串联腿倒地自起与地形跨越:
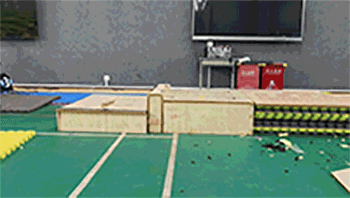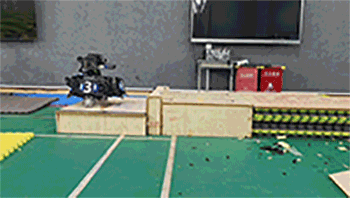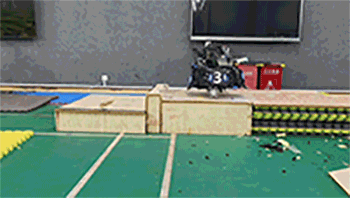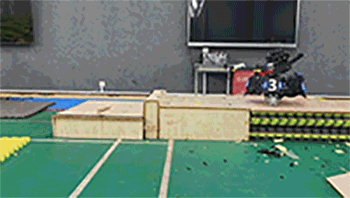
收腿上台阶
全车18路外设聚合与降级:
依赖向上收敛,参数收拢在配置头文件
异常分散在十几路外设上,各写各的超时判断,逻辑零散易遗漏。
01、软件看门狗
外设收到有效数据即重载计数,daemon任务 100Hz递减,归零判离线并触发回调。重载值= 超时阈值/10ms:双板通信500ms、关节电机 200ms、图传300ms。
02、32位离线位掩码
18路关键外设的在线状态聚合成一个量。双板掉线 → 底盘切零力矩;遥控与图传同时掉线 → 强制急停;掩码随板间回传上行,客户端UI向操作手报警。
03、带宽取舍
掩码本身18位,板间只压云台侧关心的遥控相关 8位进指令帧,底盘侧离线位随回传帧上行,两端各取所需。
嵌入式全状态零侵入观测工具链:
零侵入链路观测,参数实时在线微调
手写串口打印侵入业务逻辑,每加一个观测量就要改发送代码。
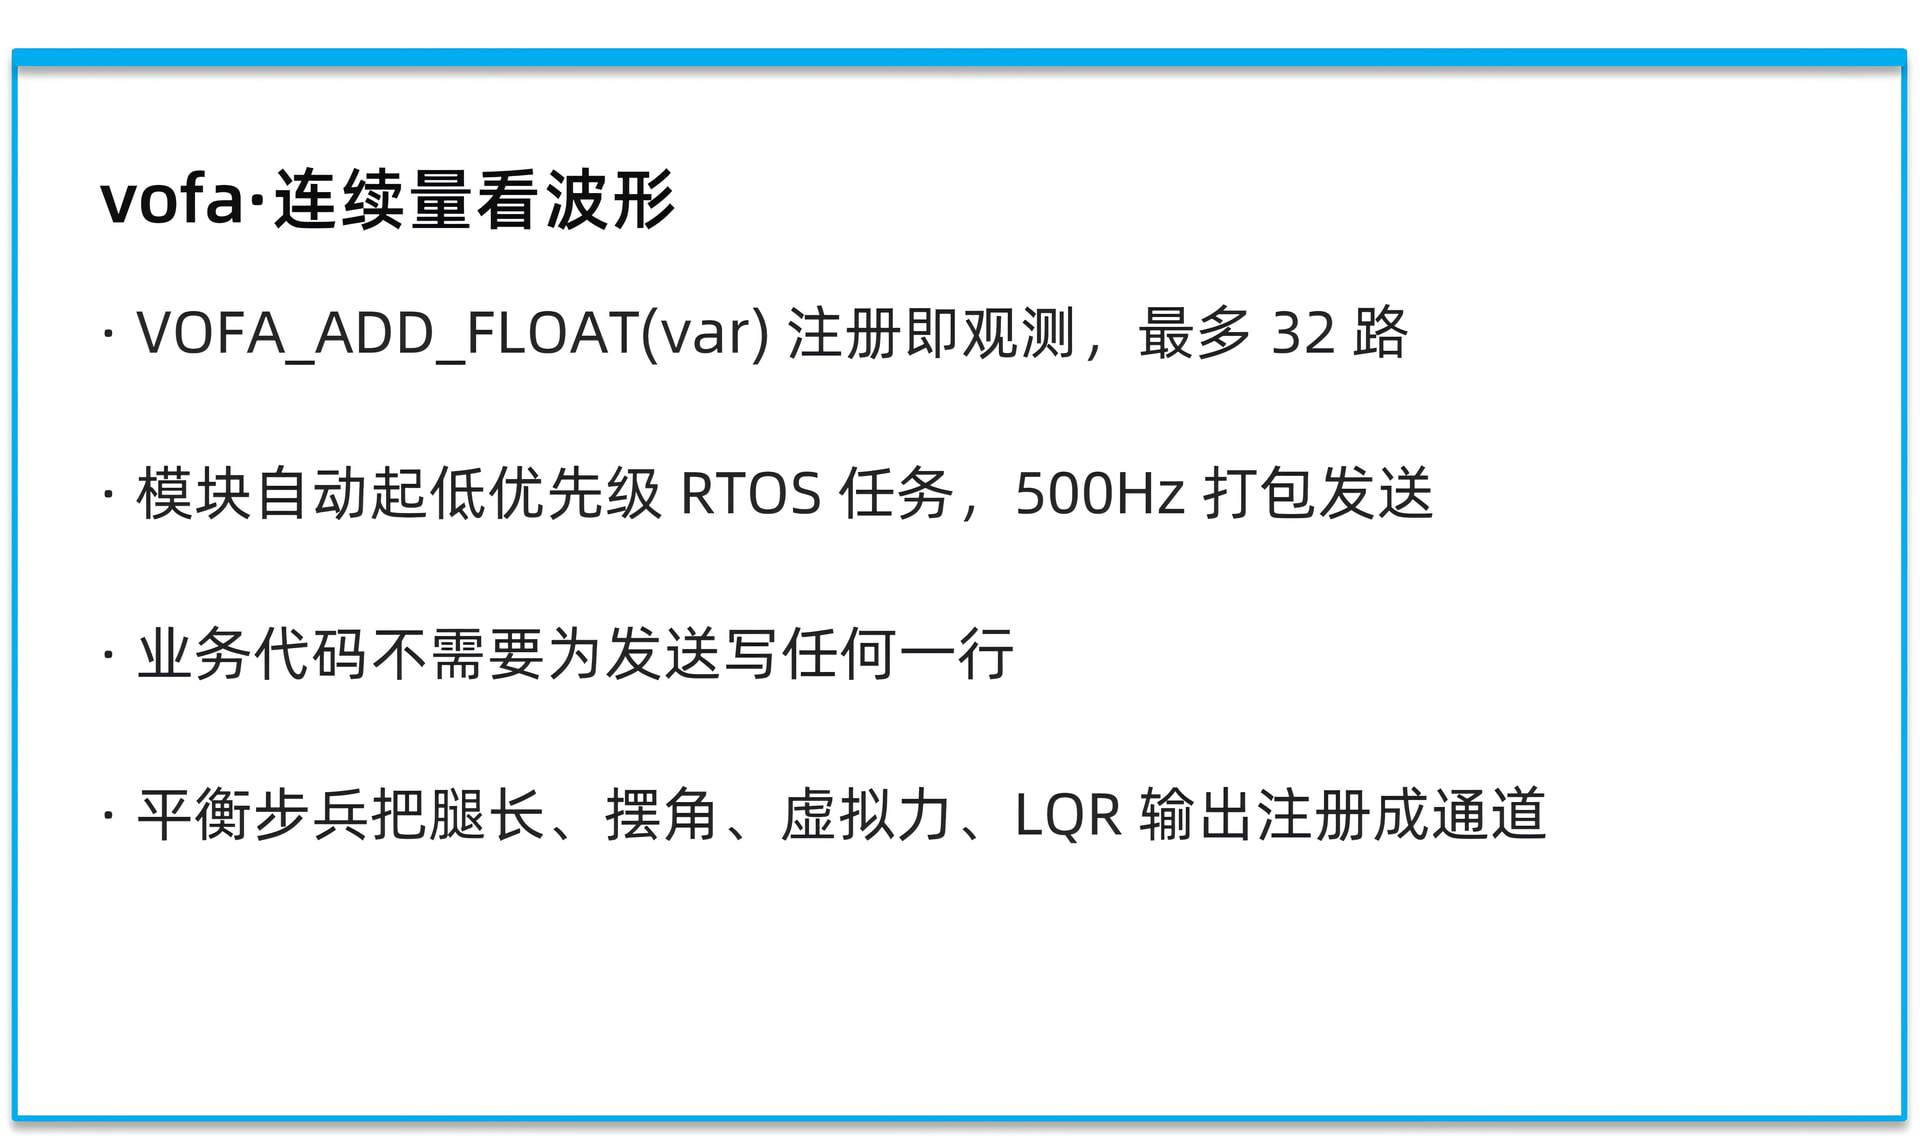
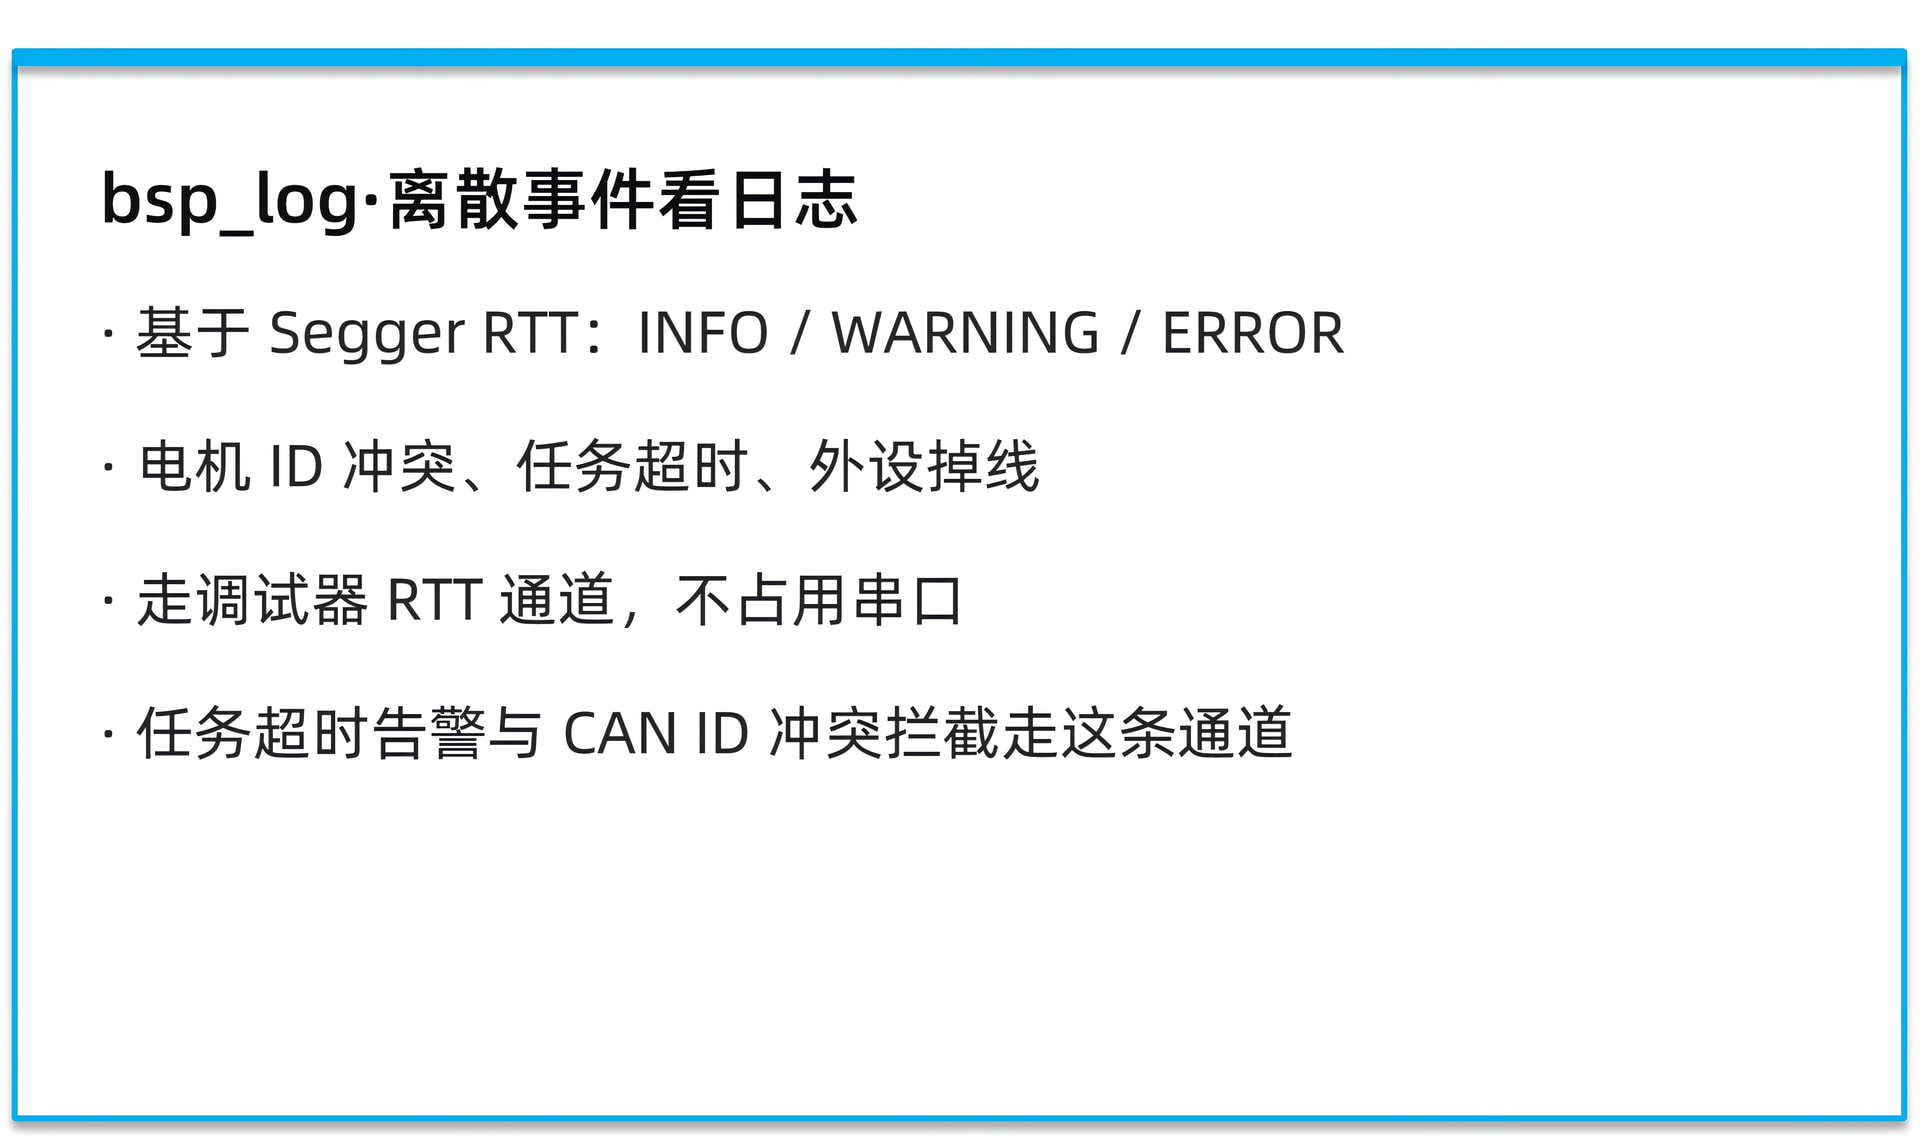
连续量看vofa波形,离散事件看RTT日志。各机器人工程默认可用,调试遵循同一套方法。
基于OpenOCD标准通道的自动化诊断:
标准调试通道,支撑自动化诊断
上面两条通道已经把机器内部状态变成了可持续读取的结构化数据。
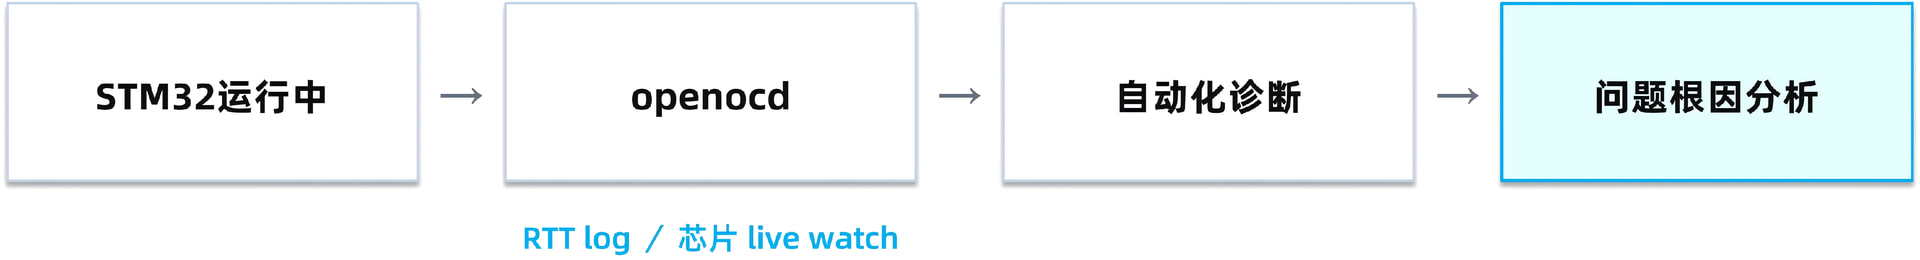
AI直接连openocd,实时拿到RTT log与芯片 live watch数据,参与问题根因分析。
openocd暴露的是标准调试接口,接入方既可以是人,也可以是脚本或模型。
Part.3学校资源的争取
跨校技术交流与技术路线决策:
以广泛外部交流补齐认知,降低方向试错成本
新队缺乏历史积累与规则认知,通过实地走访8+ 所高校,与线上开源对接,将“拍脑袋决策”转变为“集体论证”。
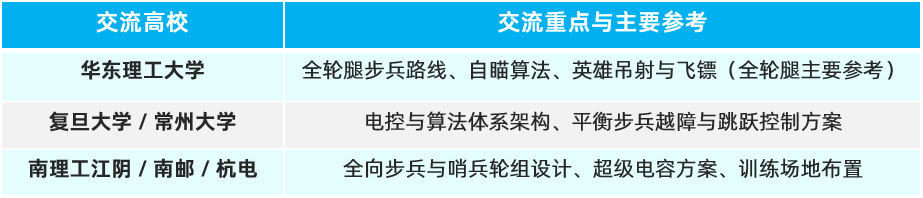
对外交流使战队技术立项建立在跨队信息与集体论证之上,从根本上降低了新队伍的方向决策风险。
以交流赛为硬节点倒逼全流程贯通:
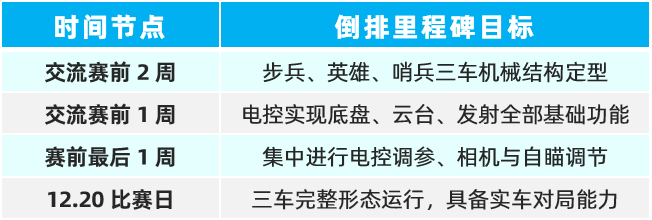
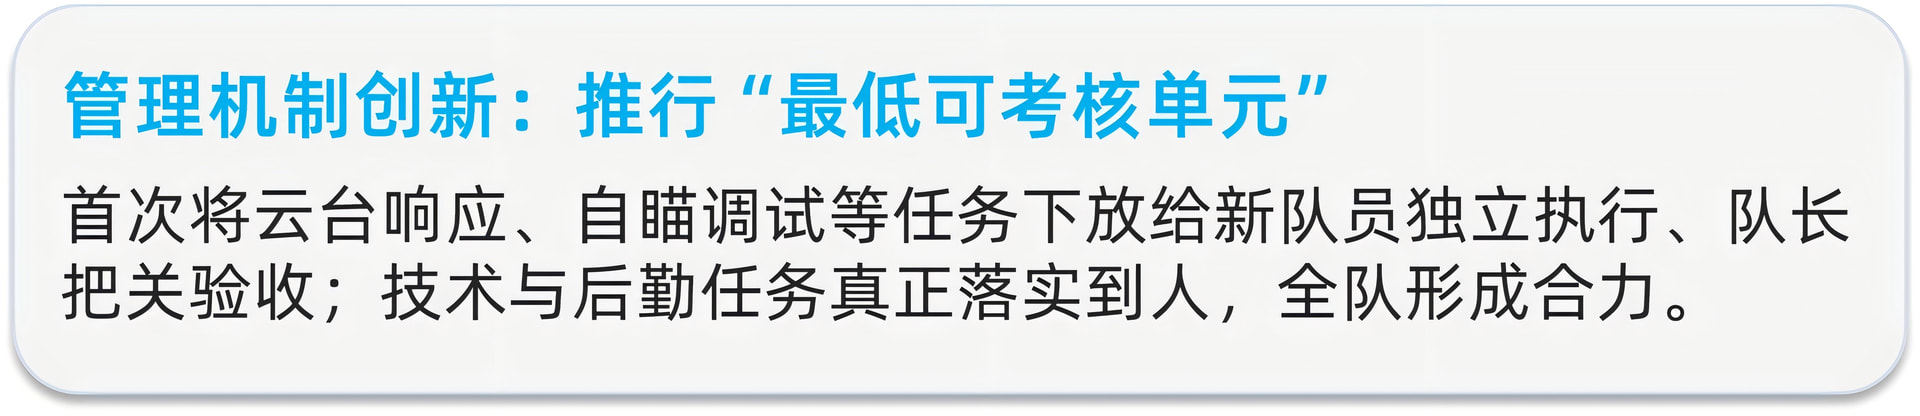
以实战节点倒排工期,推行最低可考核单元
打破新队员“长期处于学习与单点调试,却无实车能跑”的困局,以12.20上海交流赛为硬性节点。
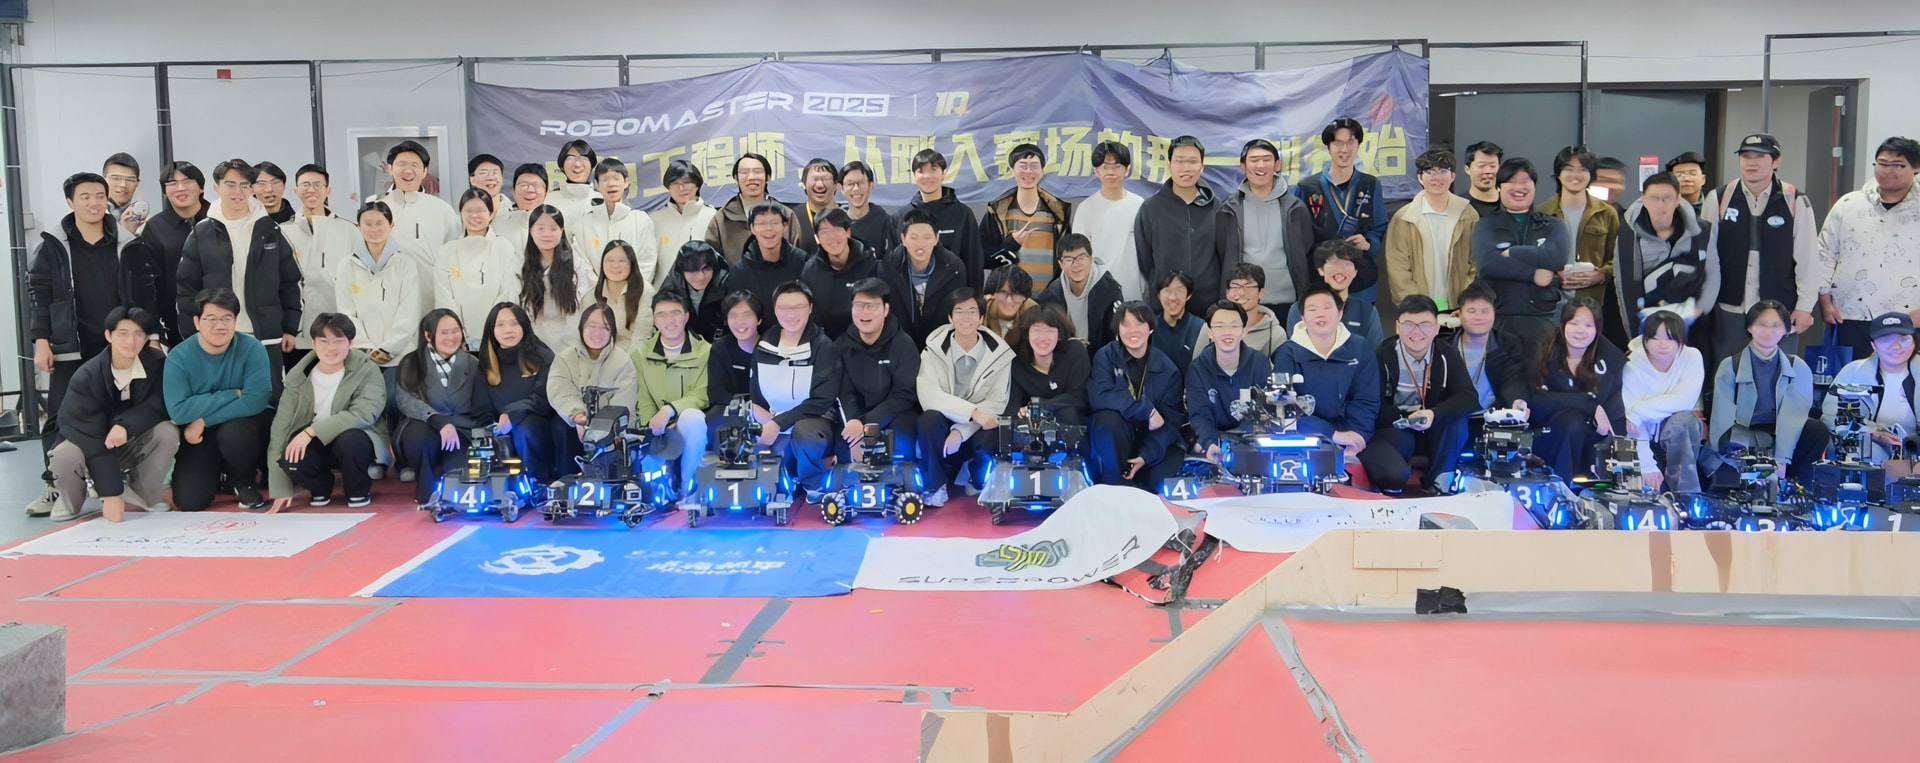
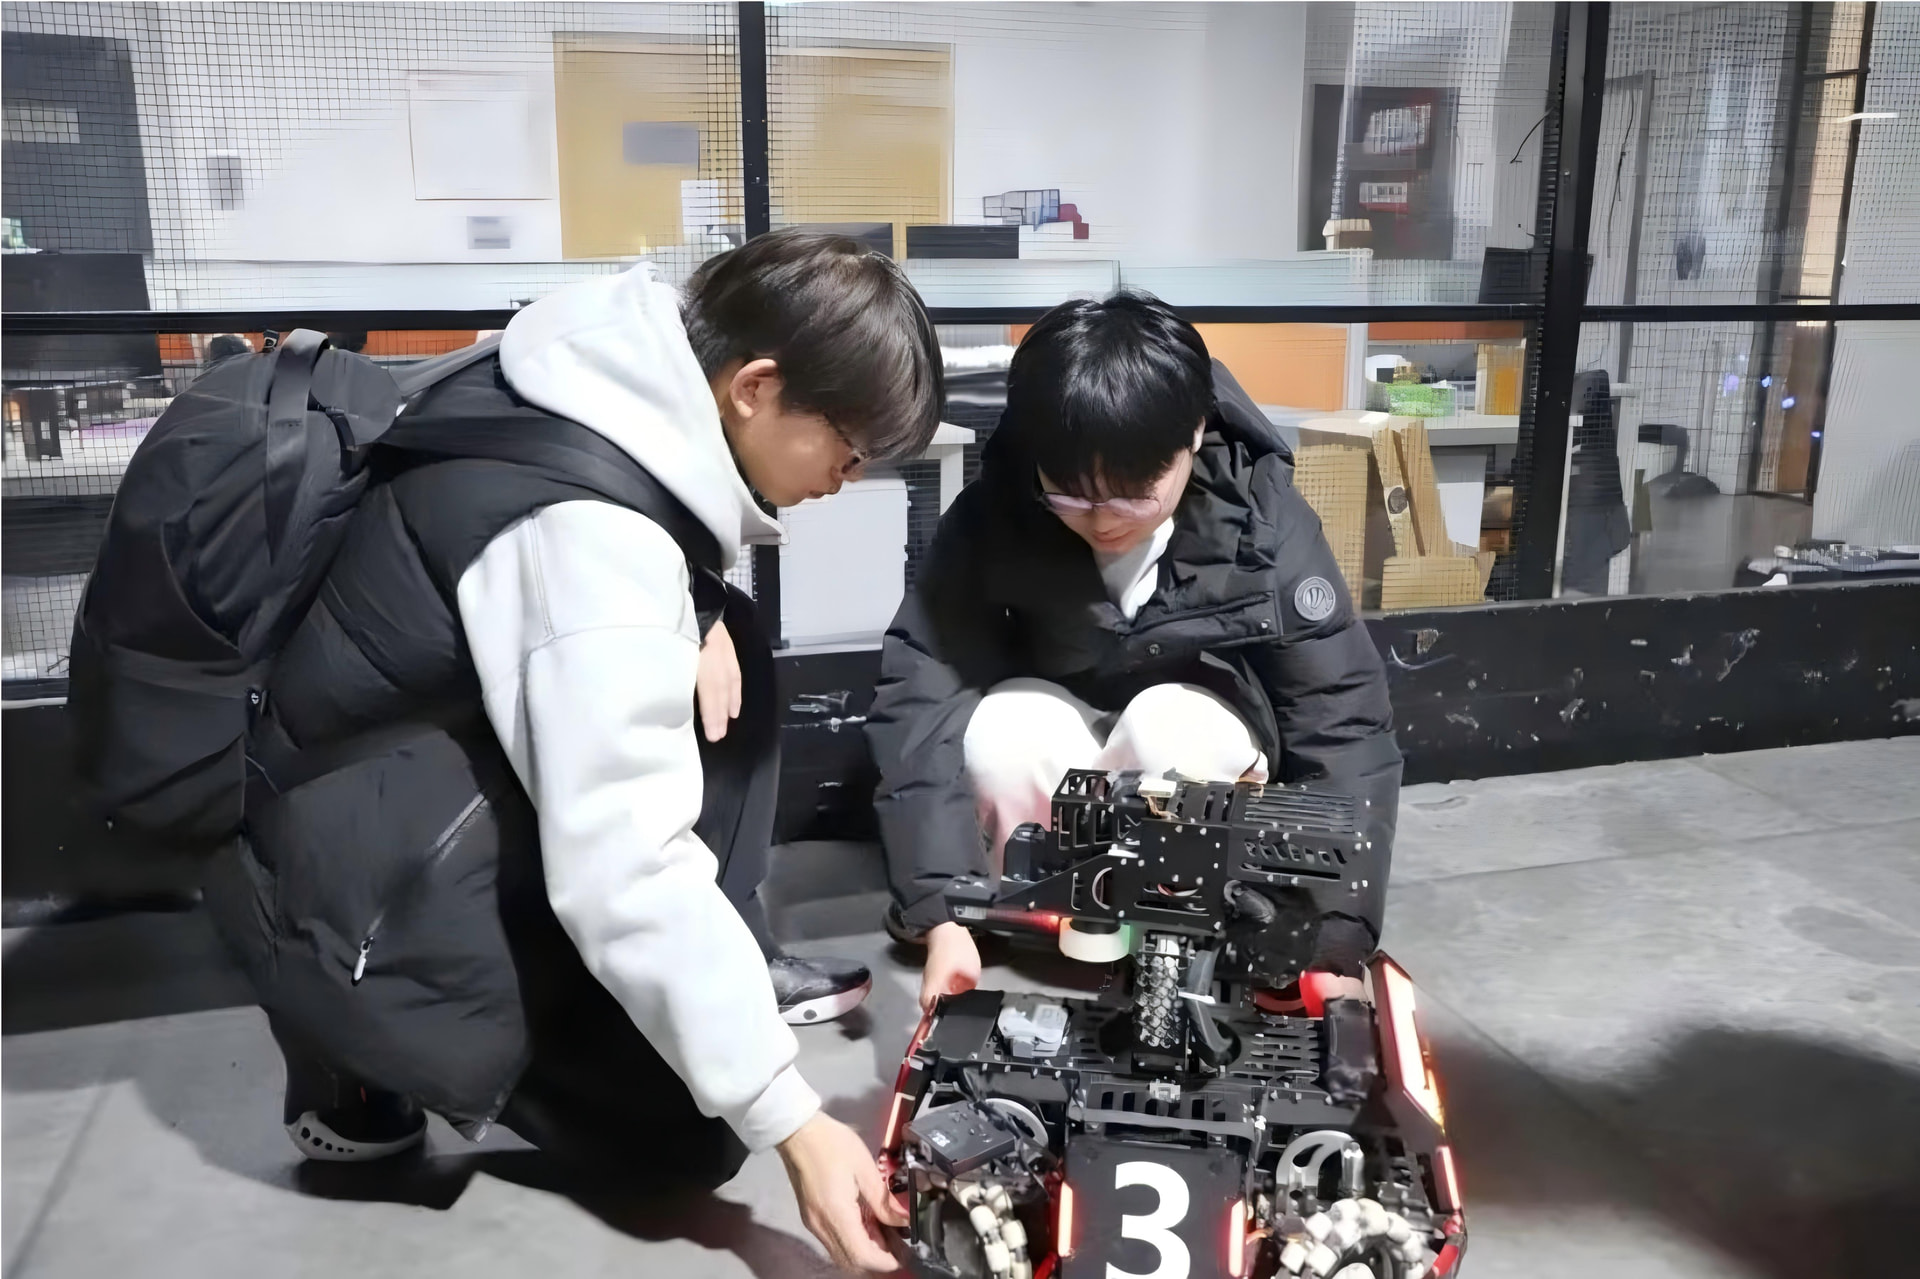
2026赛季上海地区交流赛实车对抗现场
实车对局打通整车协同全流程,现场暴露并排除哨兵NUC硬盘故障,为后续完整形态考核奠定实战基础。
GitHub协作规范与阶梯化人才培养:
教程引导加实操考核,新人独立开发周期减半
从上赛季“个人本地仓库拷贝”升级为组织化管理,40+规范代码库与体系化带教协同推进。
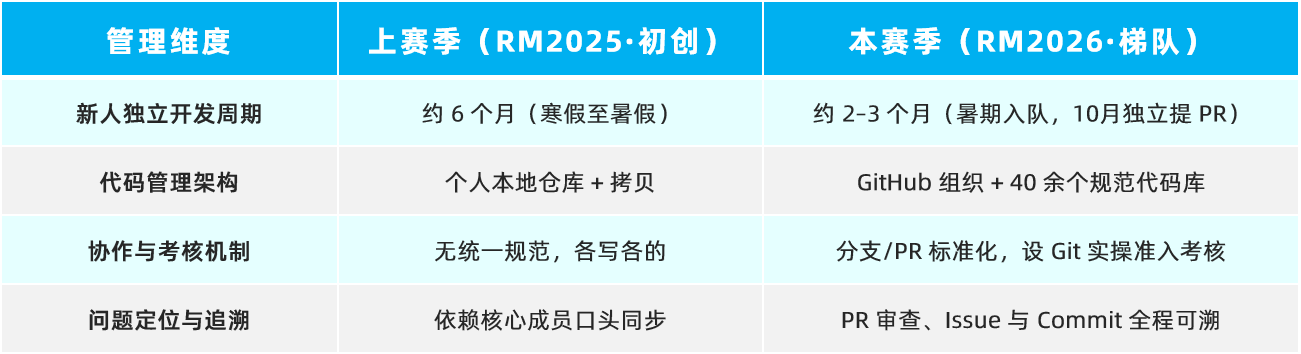
自研教程与准入考核把少数核心的产能放大,把多数新人的成长托起,为技术持续传承奠定制度基石。
校级与院级科创资源争取模式实践:
变单向申请为双向赋能,与学院共赢
除了常规经费申请,战队主动将自身技术积累与学院的科创展示、招生宣传及育人工作深度绑定。
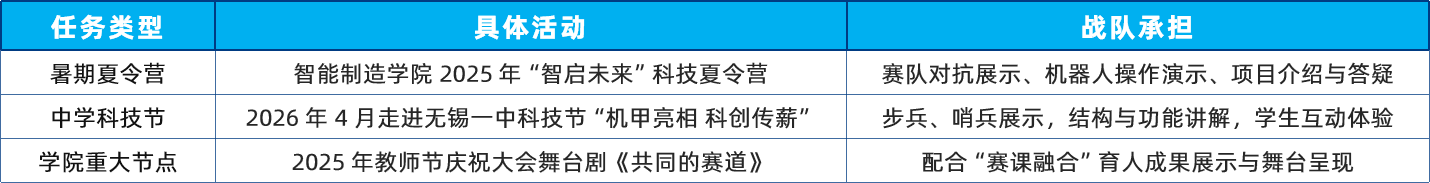
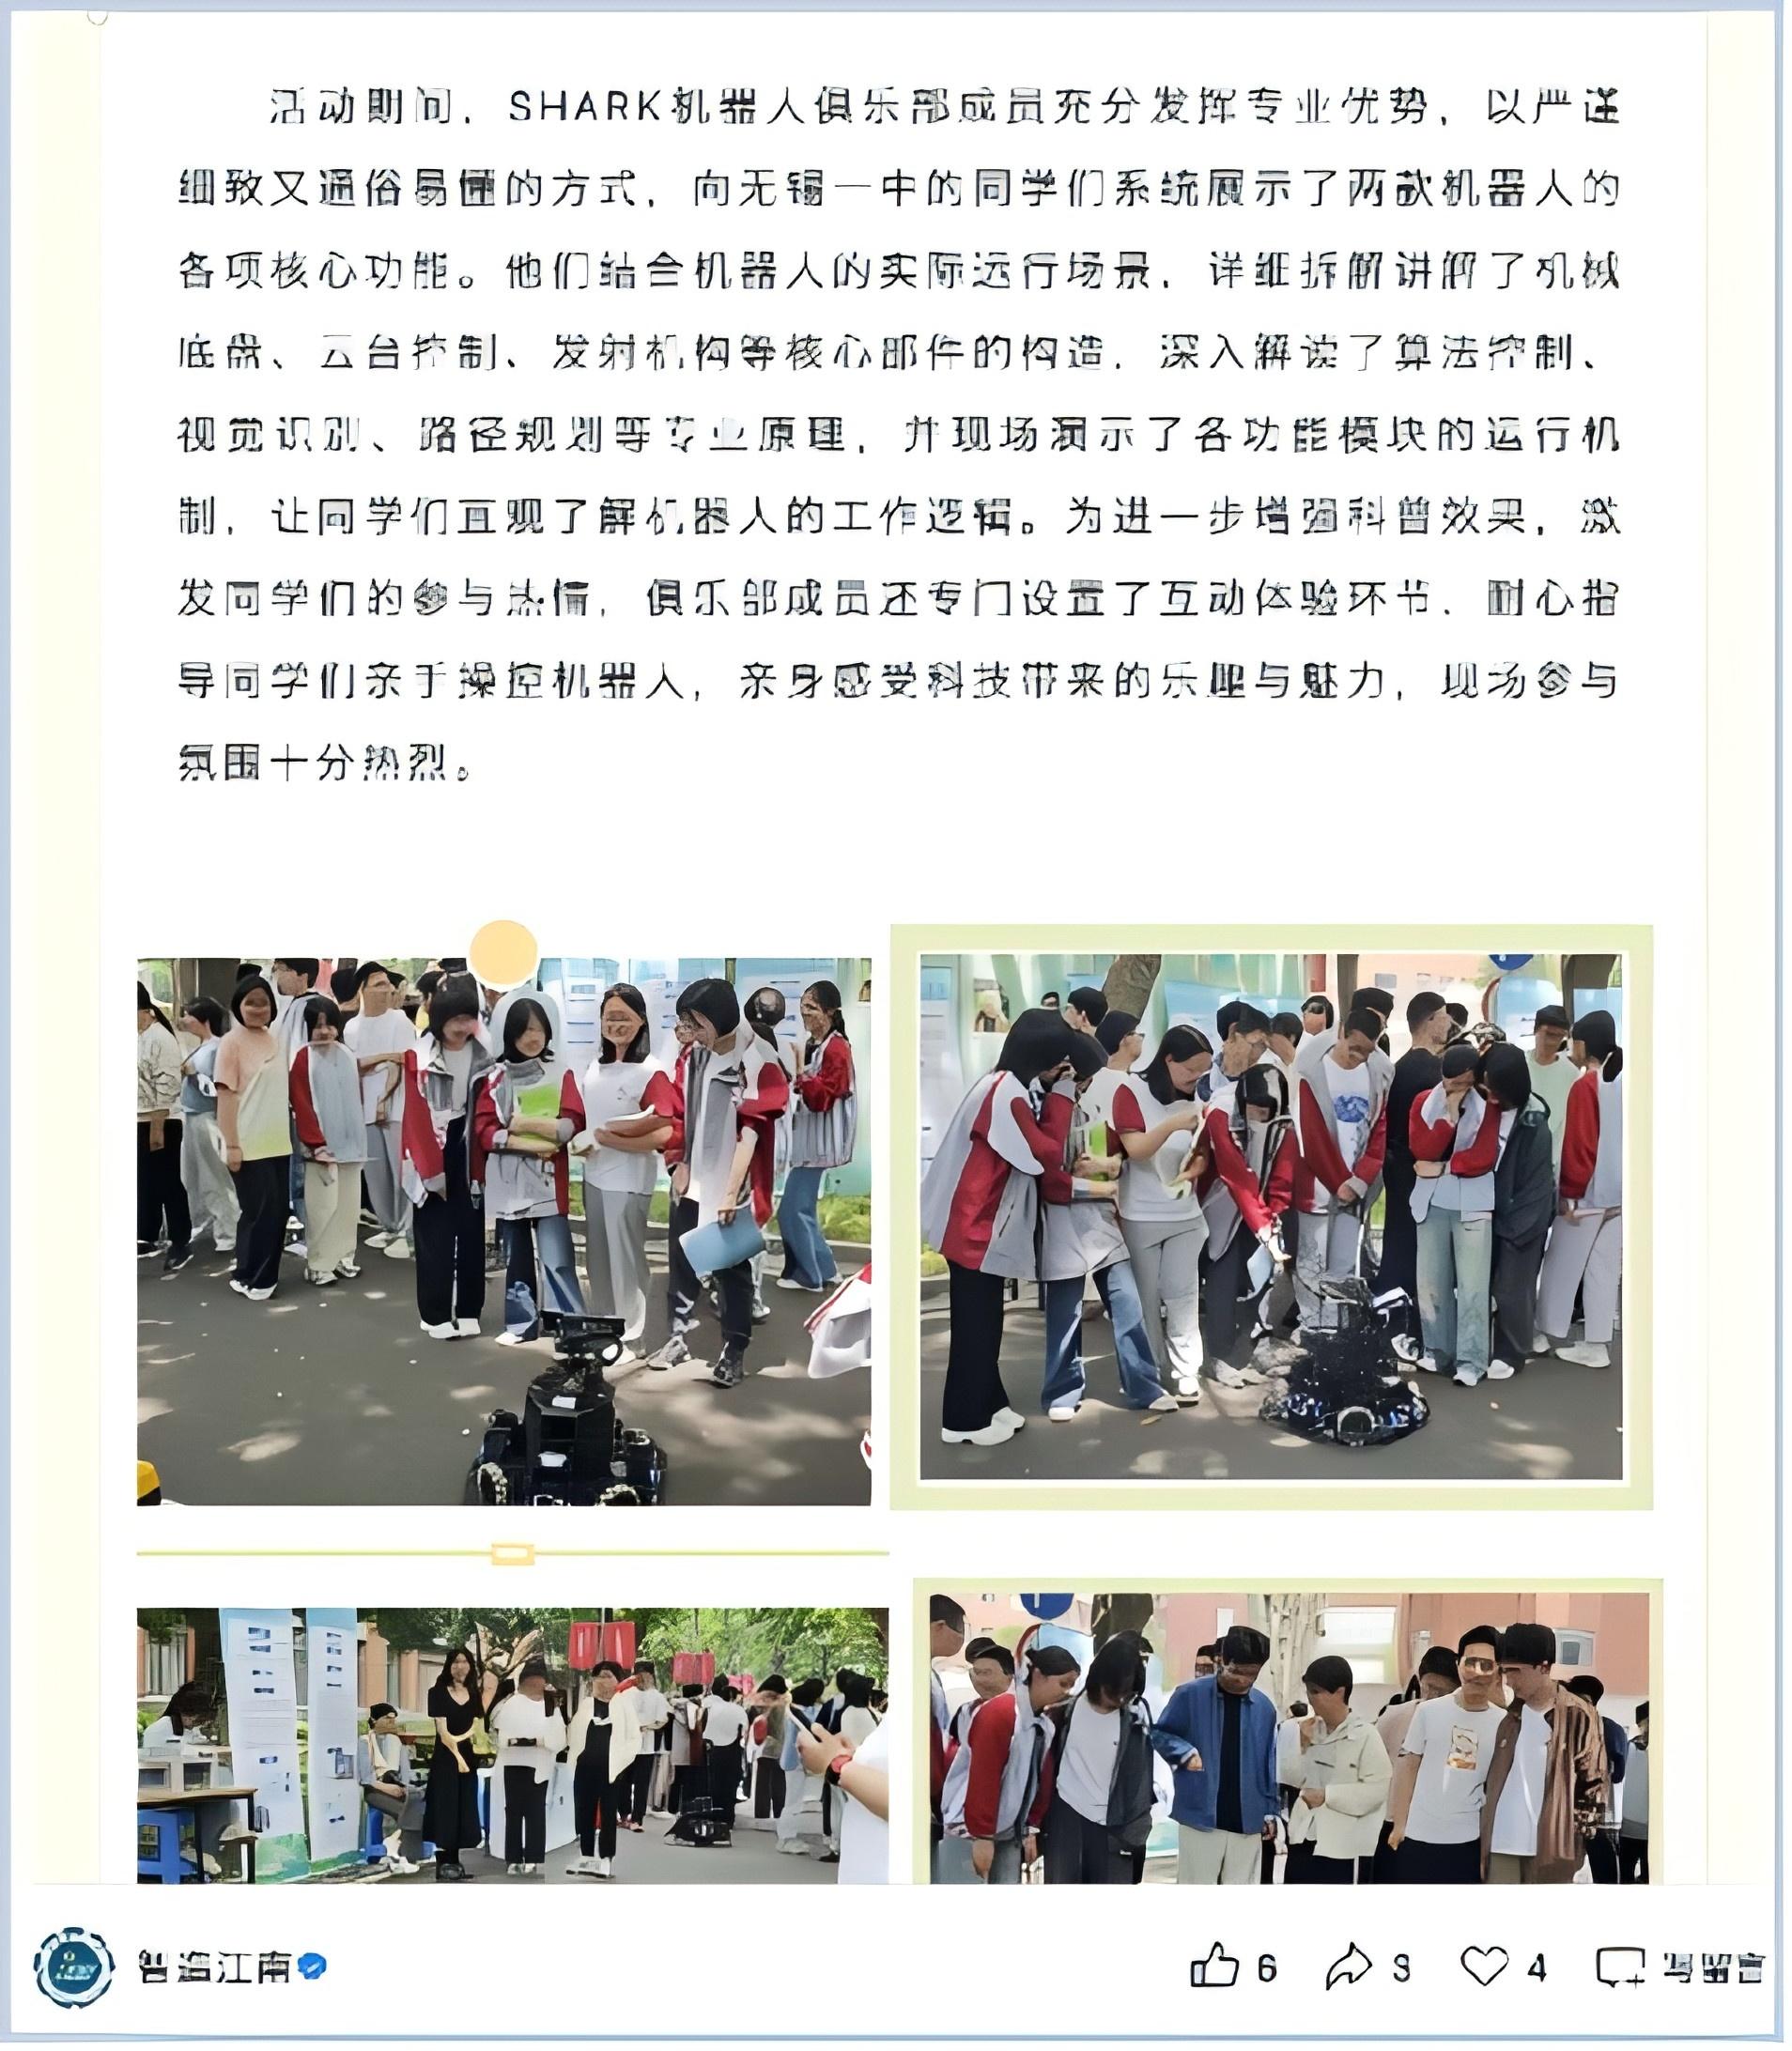
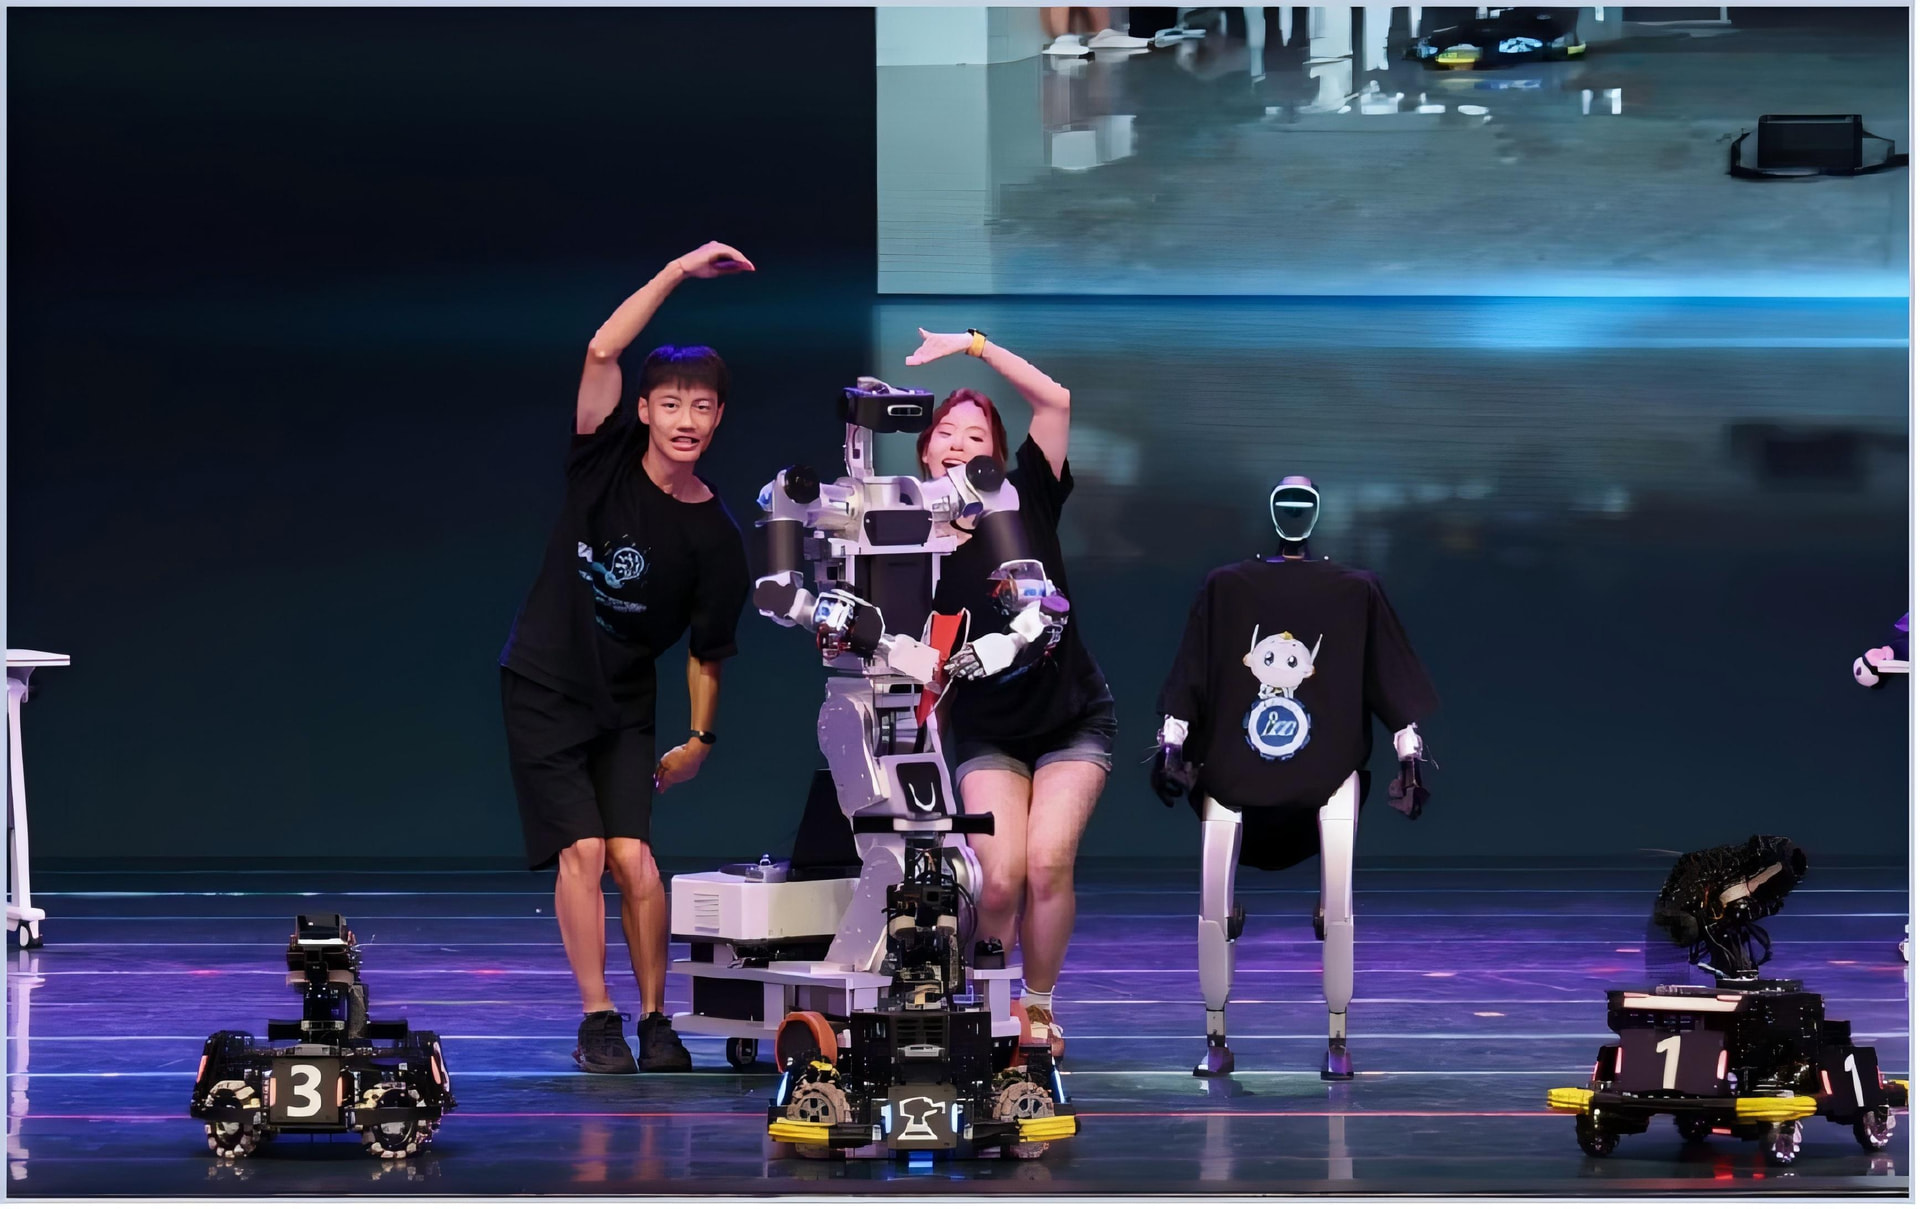
成立由队长、核心成员与项管组成的项目组,负责活动策划、机器人展示、现场讲解与人员调度。
学院对战队的定位从“学生自发社团”转变为“学院科创育人与对外宣传的重要窗口”,在场地调配、经费支持和设备采购上的支持力度显著提升。
承接任务 → 交付成果 → 获得支持,形成可持续的循环,而不是一次性的经费申请。
数字化协作平台与透明化财务物资管理:
物资经费全流程留痕,每一笔账都清楚
依托飞书搭建战队协作平台,并自建多个管理系统,实现资源消耗的精细化管理。
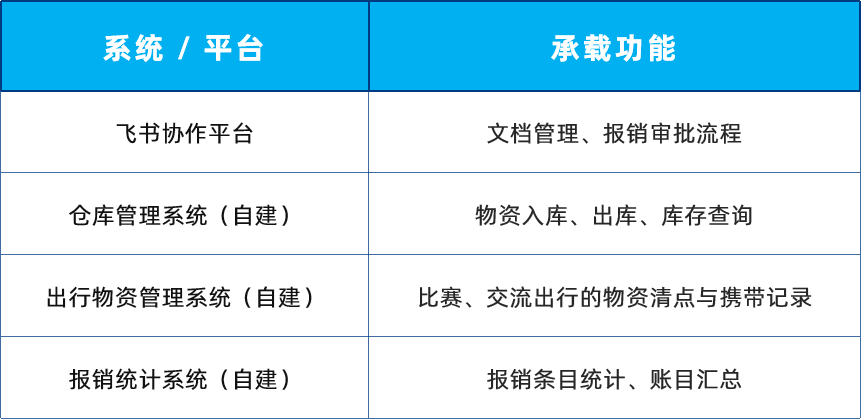
报销走统一账号集中上传发票、建立工单:责任人、时间与用途都落在同一条记录上。
写在最后:
如想获取本次分享的完整资料,可扫描下方二维码观看本次分享会。
如果想进行更多的互动和讨论,欢迎关注萝马车圈B站账号,也可关注微信公众号,后台留言需求,我们将第一时间为你送上所需资源。
END