本期萝马车圈干饭系列,我们邀请到电子科技大学LIMITI战队,带来顶尖强队的技术干货分享。
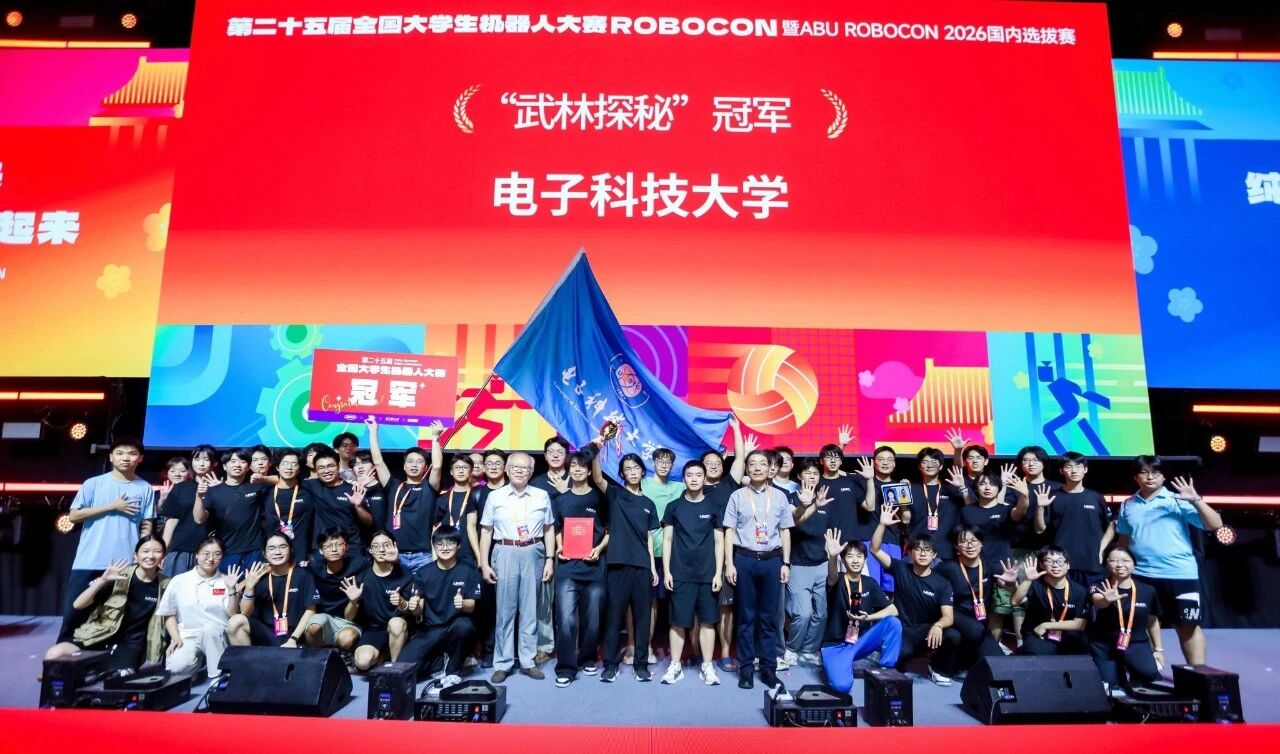
LIMITI战队于2002年建队,秉持“苦作舟、荣辱与共,勤为径、创新求胜”的精神,累计斩获9次全国冠军、2次世界冠军。2026年更是以11场全胜的战绩,再度登顶夺冠。
今年1月,萝马曾邀请队员分享过战队管理经验,本次数位队员再次做客萝马线上会议,聚焦技术维度,分享机械、电控、算法三大板块的研发与实战经验。来自冠军队伍的技术沉淀,希望能为各战队带来参考与启发。
Part.1 机械组方案分享
取块体系,抬升机构
R1行进中取块机构:
R1采用吸盘双臂进行取块,顺应底盘移动给吸盘提供压紧力,实现行进中取块。
整个机构重2.5kg,单臂最长伸出625mm。面对反复调试中轴承对管材造成磨损,导致滑车松动的问题,我们使用了可调的滑车,可通过调节螺丝松紧,在一定程度上延长机构的使用寿命。
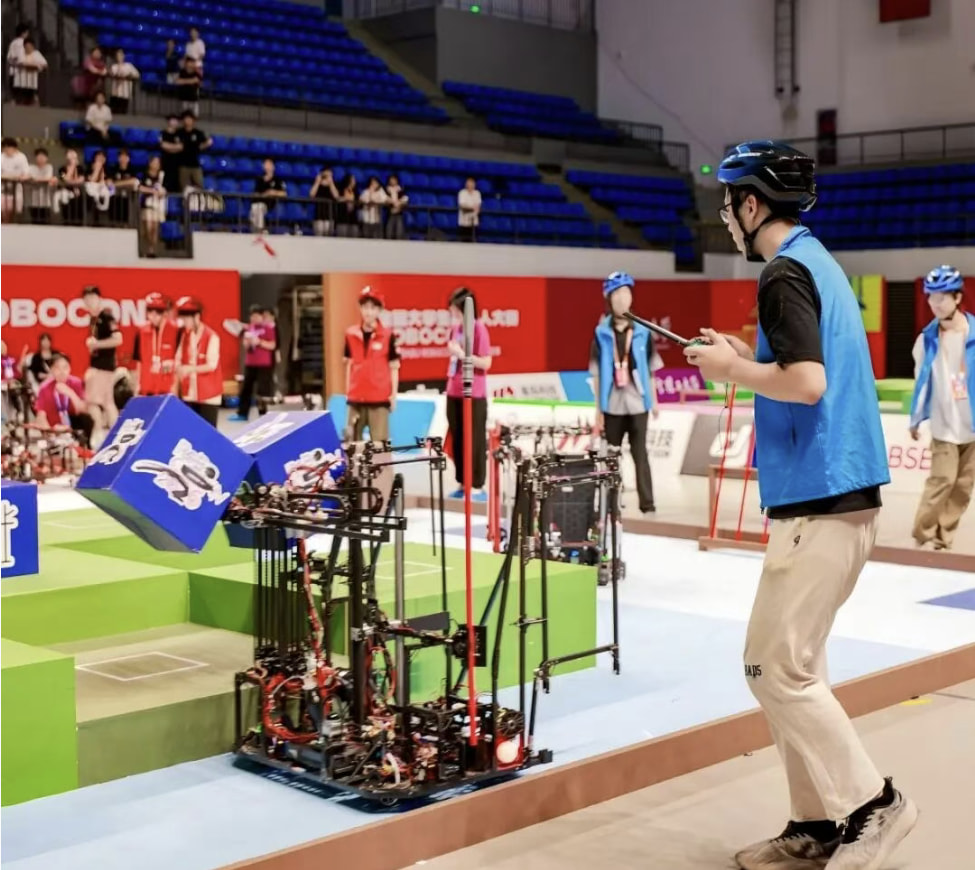
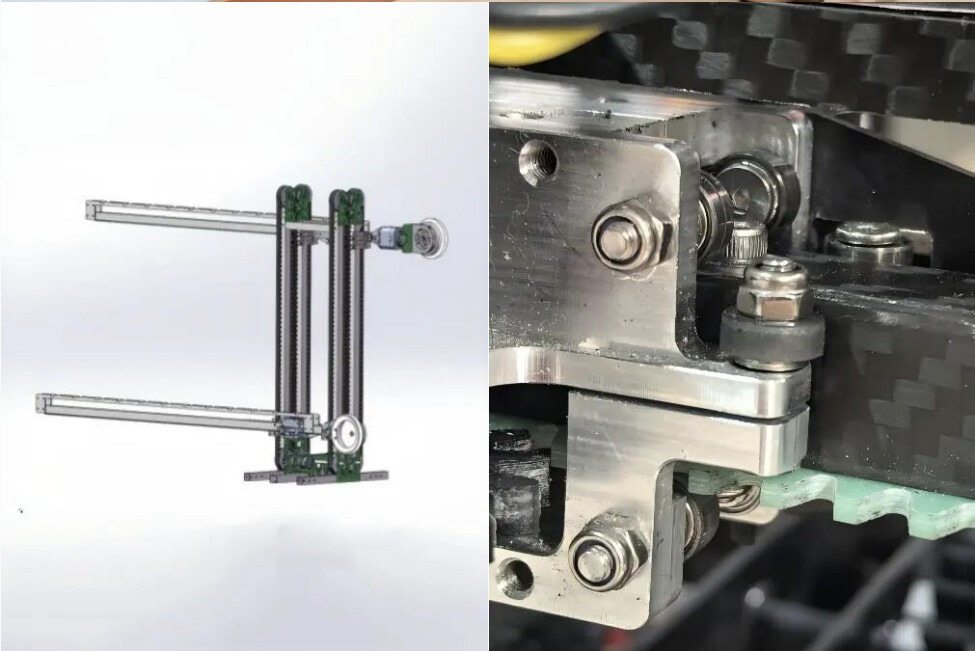
R1轻量化抬升机构:
抬升机构重3kg,采用外挂形式,对R1底盘上方空间的占用很小,抬起28kg的R2最大抬升跨度350mm。机构通过绳驱灵活改变动力的输送方向,实现在抬升机构的收放和抬升的过程中,电机动力的复用;半包裹式抬升保证了抬升稳定性,巧妙复用R2伸缩辅助轮,同时实现R2完成2层kfs放置到抬升0等待时间。
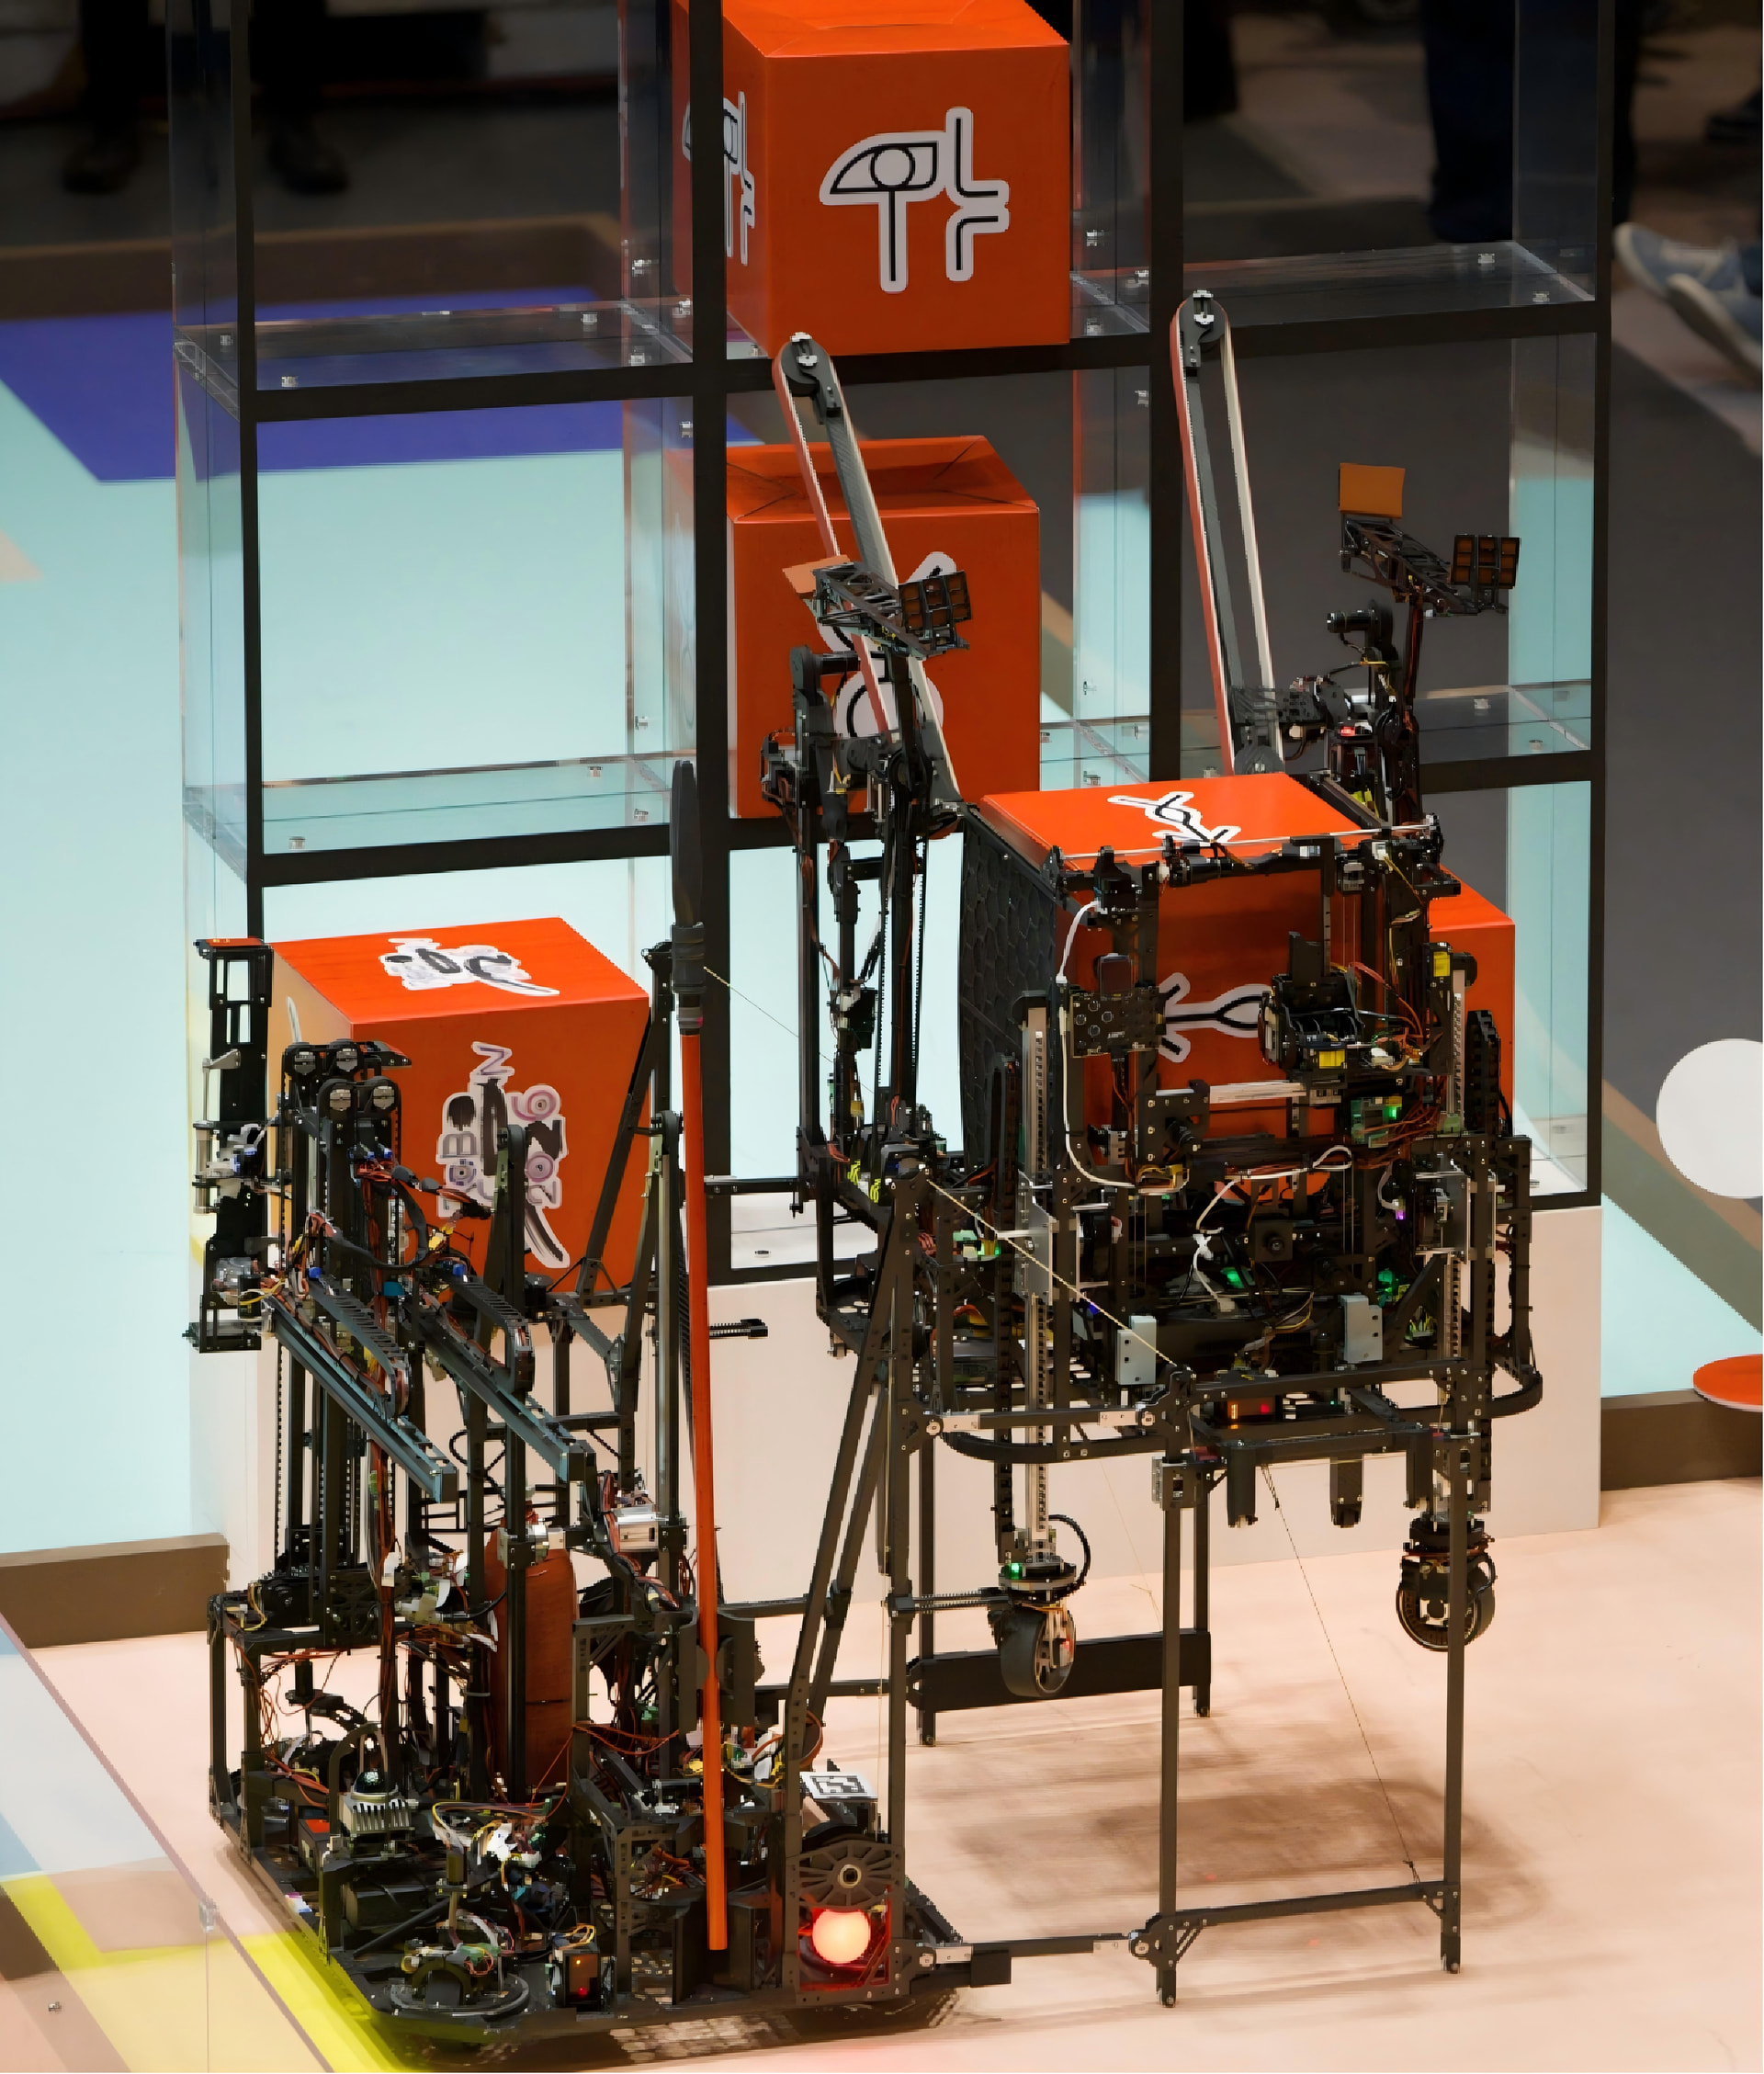
R2前+侧取块体系:
本届比赛中电科R2最独特的莫过于将前取和侧取分机构。这样做使得不同对手放块策略对R2过梅林速度影响不大。R2正面是两个各四自由度的摩擦带,在比赛中完成的动作包括取块、清障、捡块、放块,摩擦带结构与底盘的配合使得前取动作流畅快速。摩擦带带轮加了挡边,中间有两个打印件左右导向,防止受侧向力脱出。
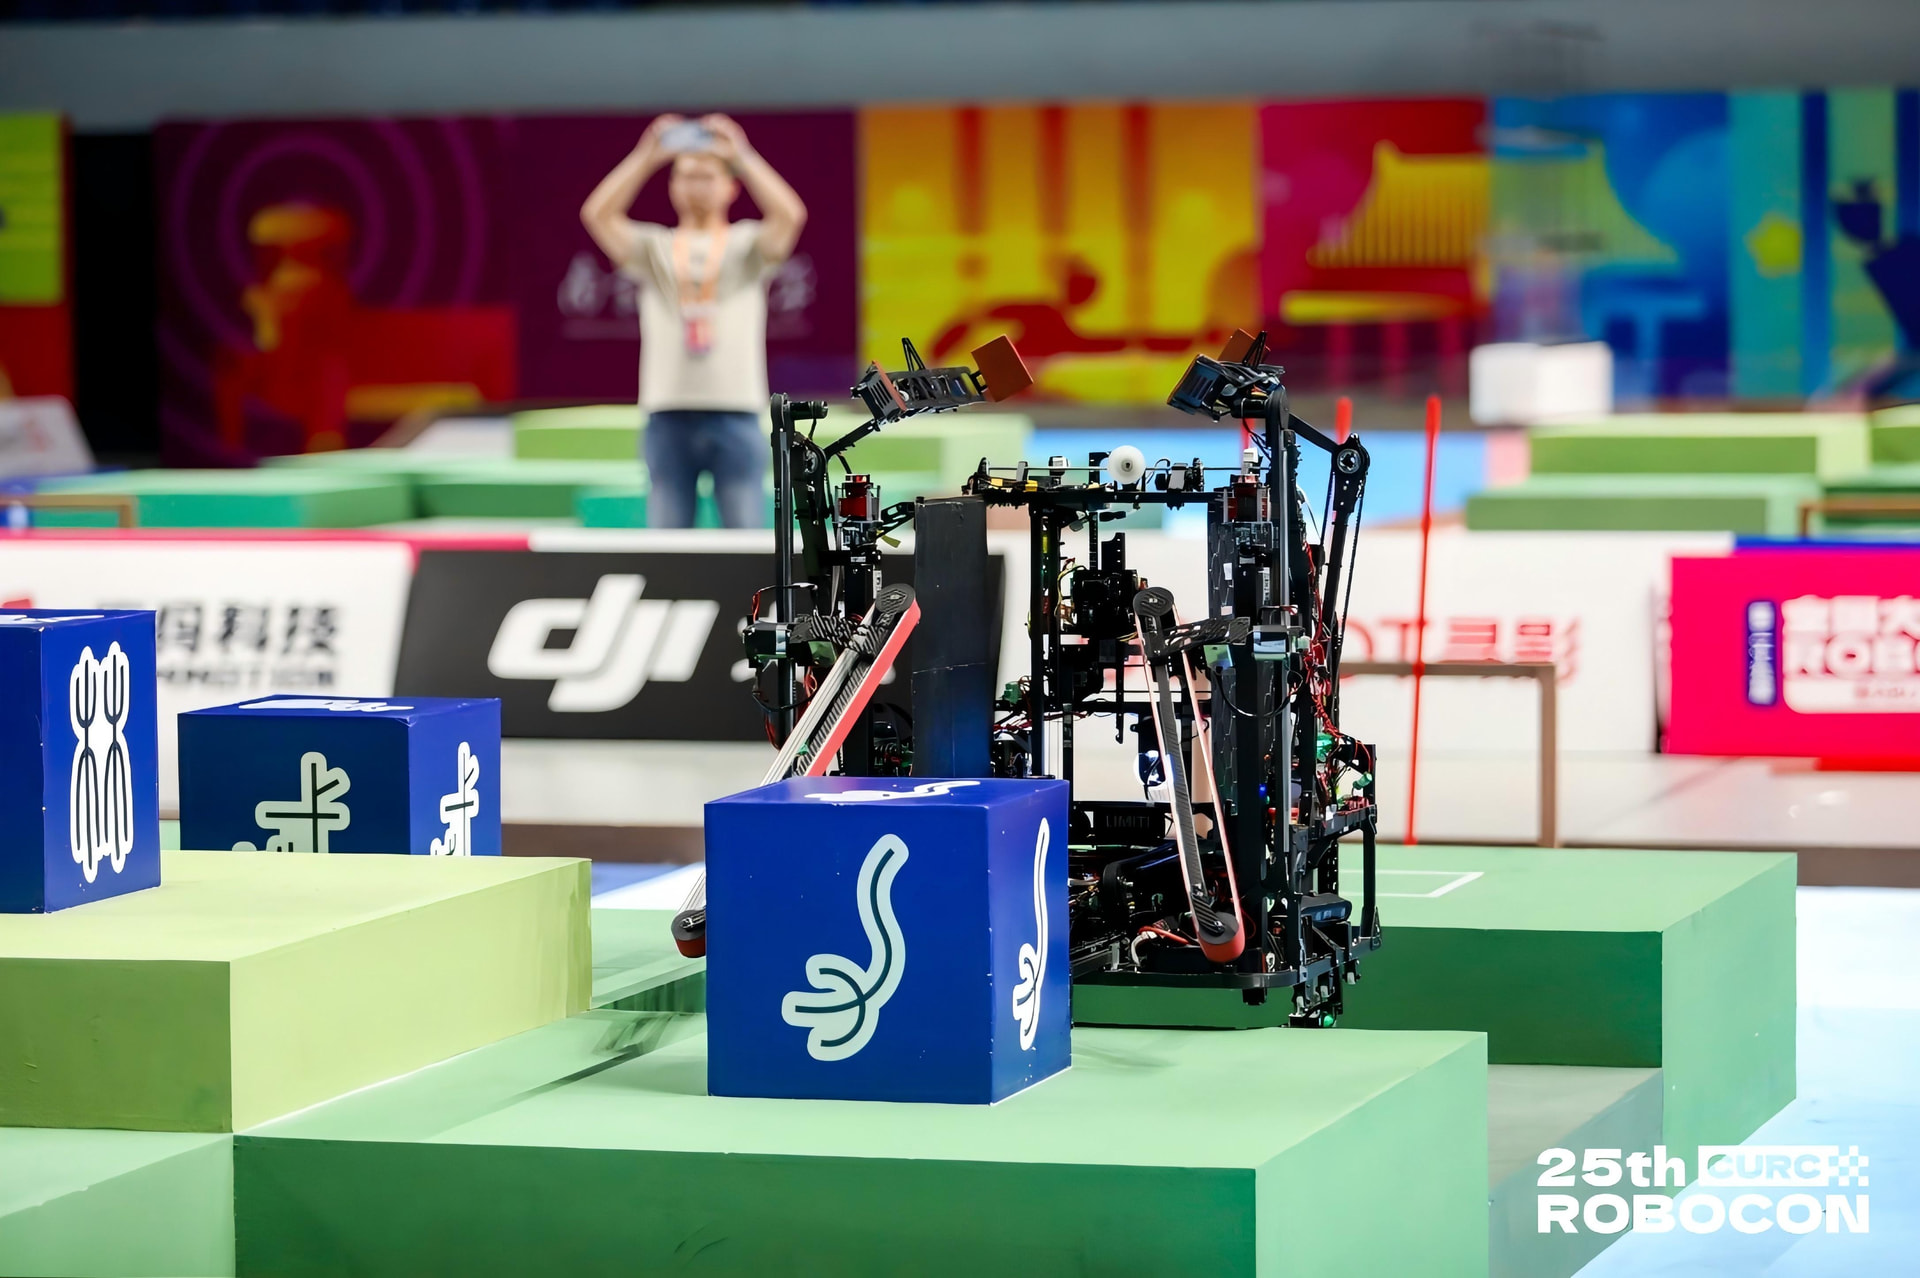
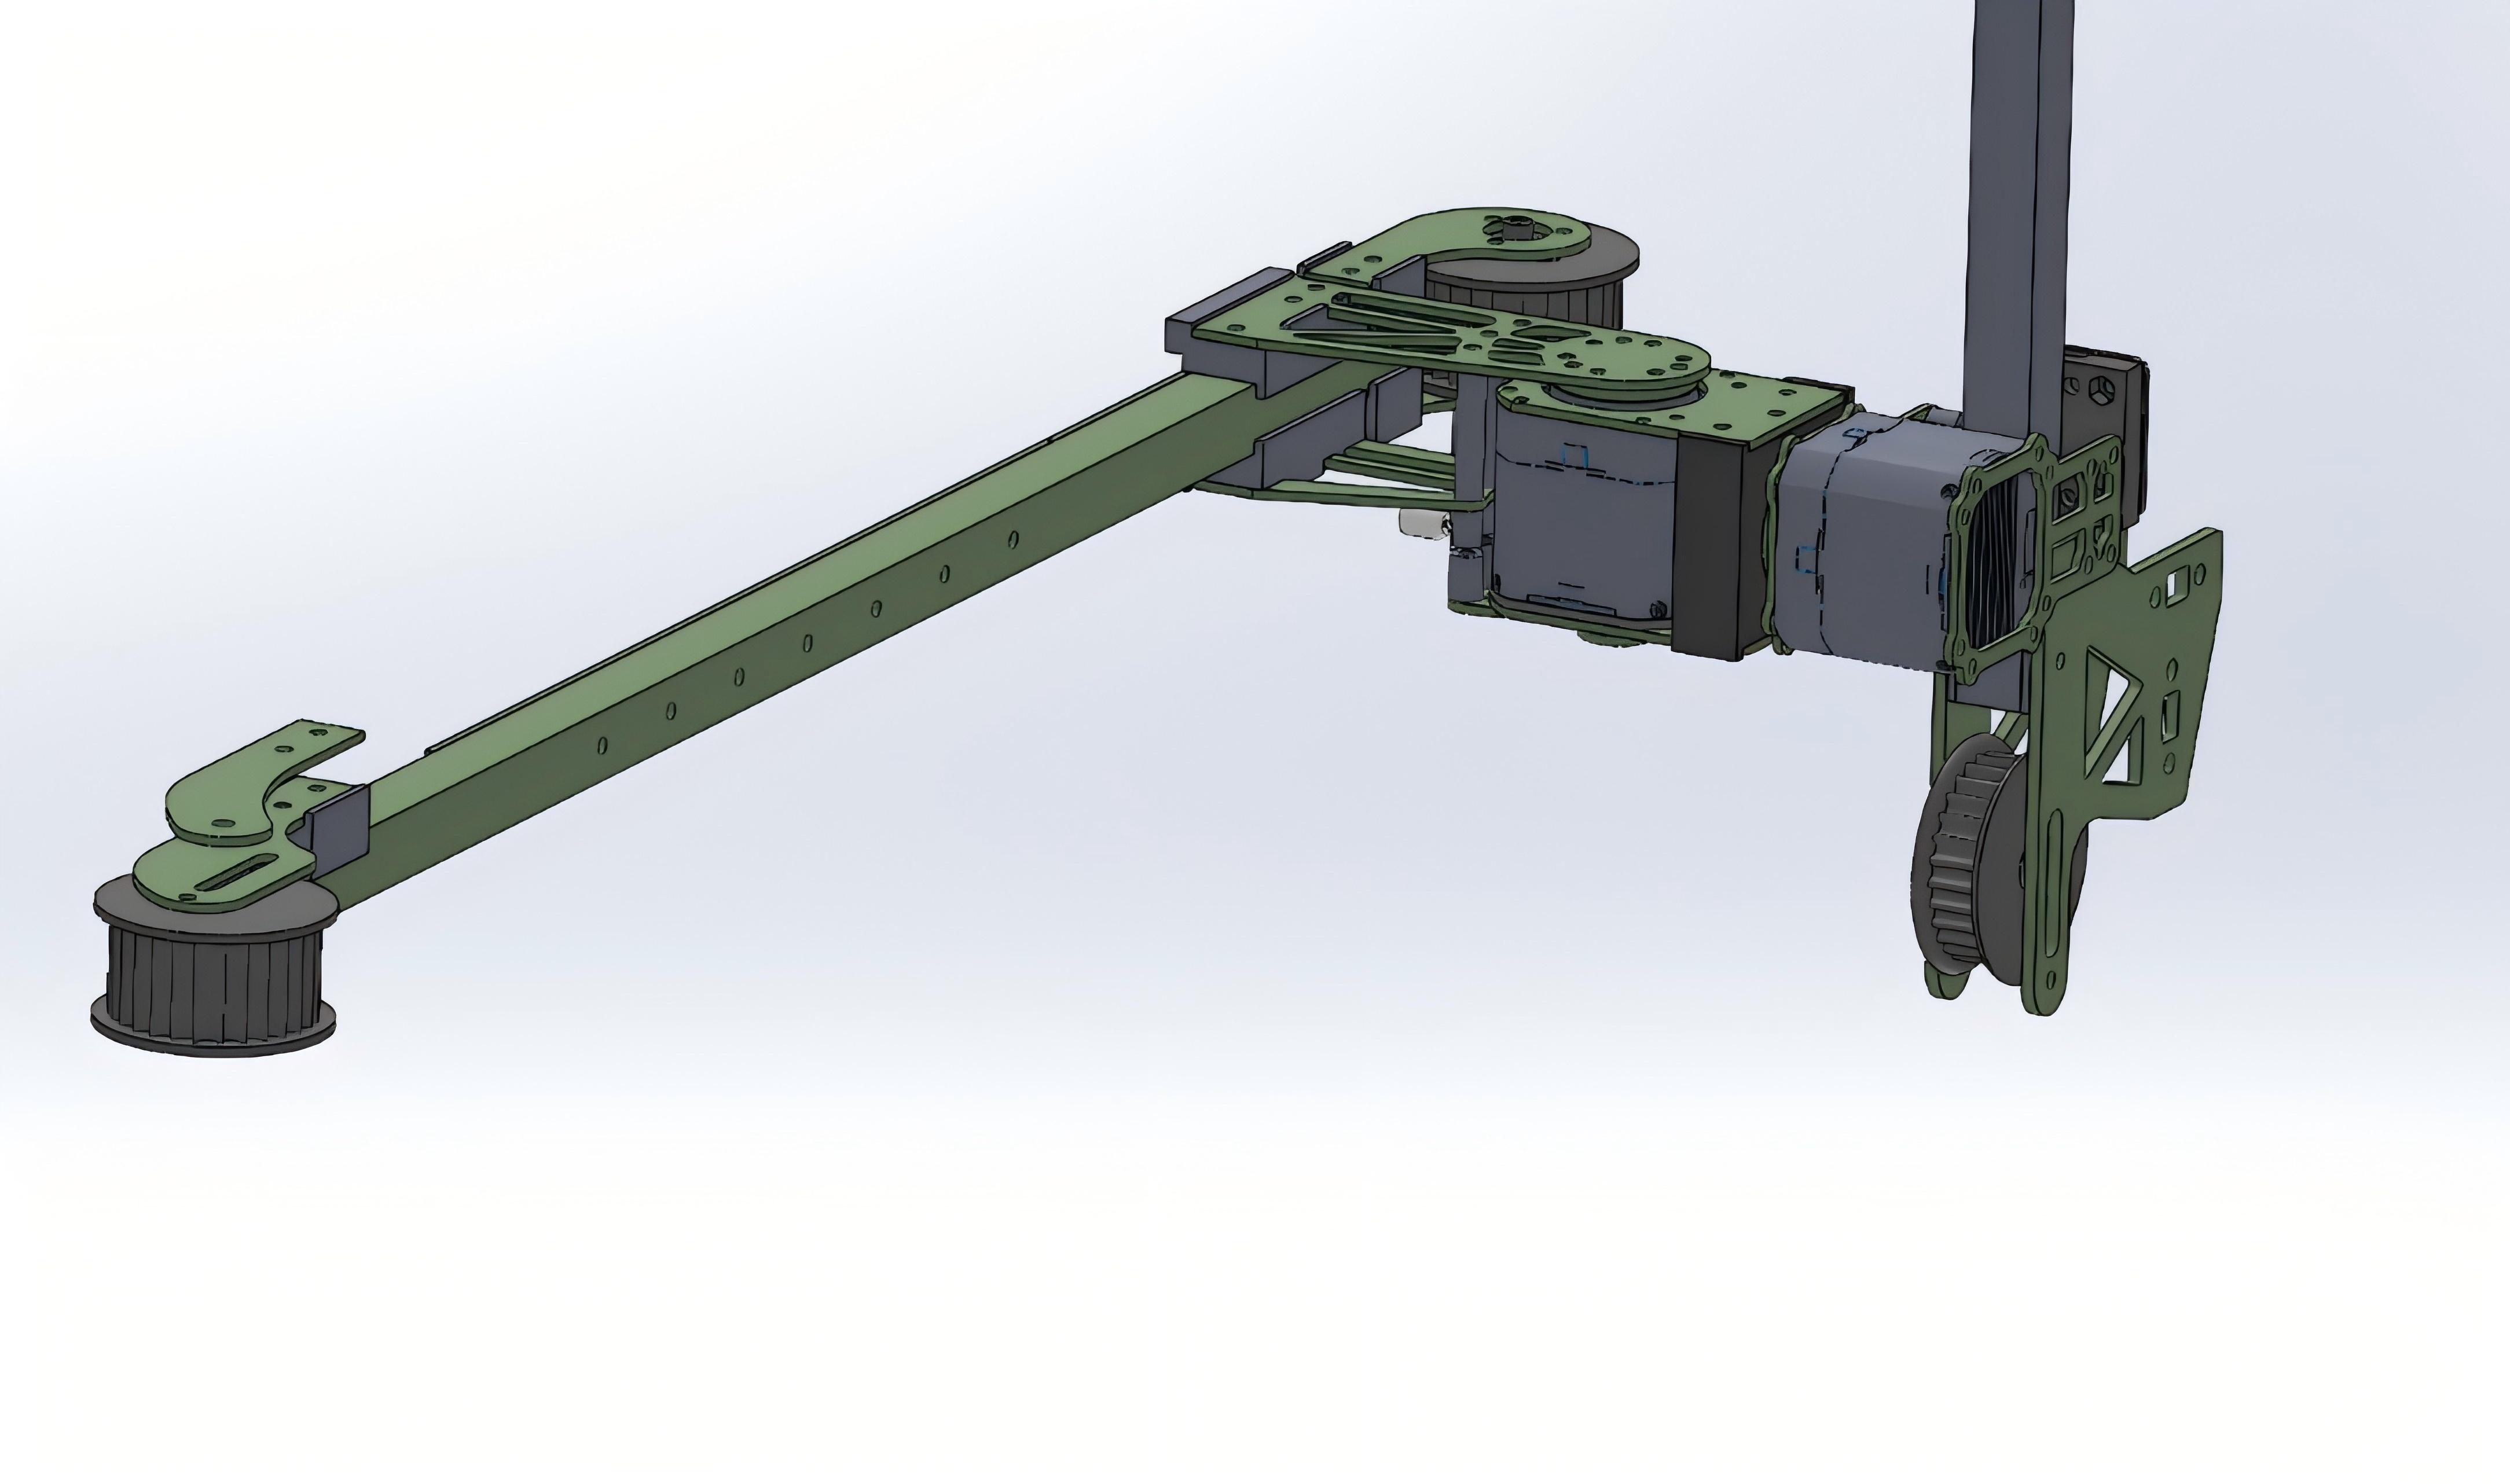
R2前+侧取块体系:
侧面取KFS的机构是一个二自由度的机械臂夹爪结构。(如下模拟的是侧面上取的状态)由于这个机构由于选取夹爪作为末端机构,本就头重脚轻,于是末端夹爪框架采用全榫卯+AB胶固定。
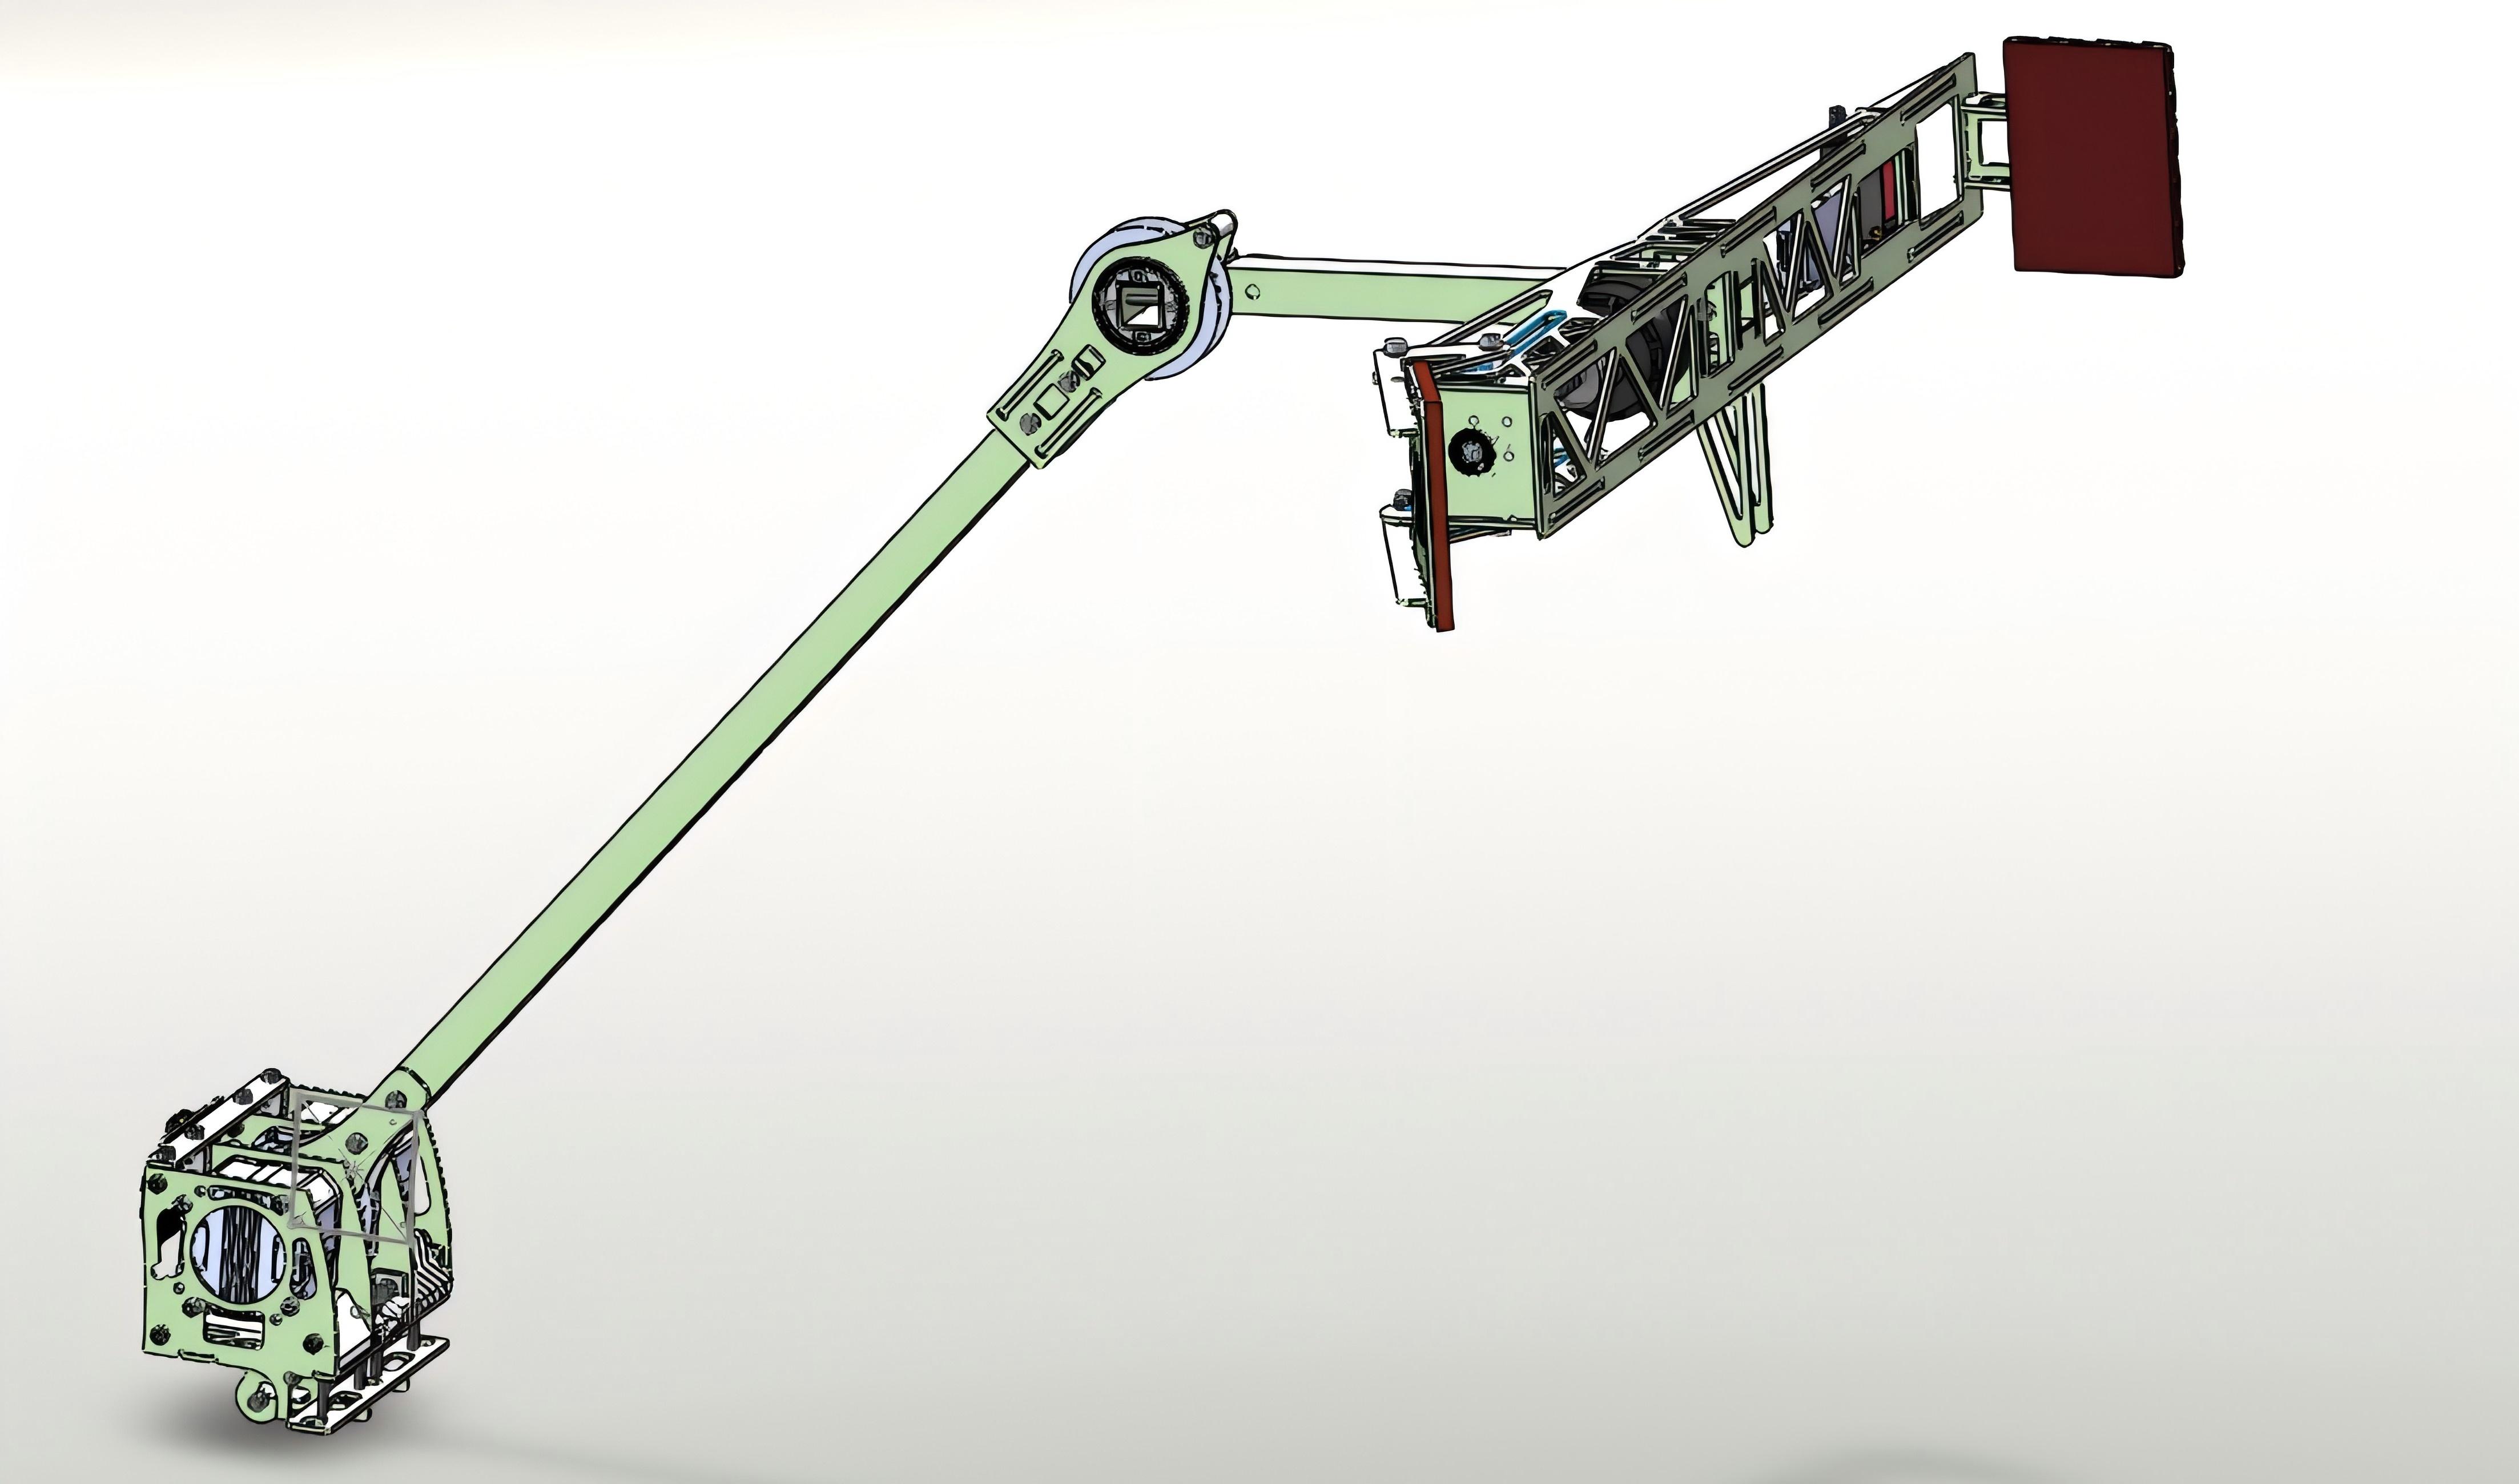
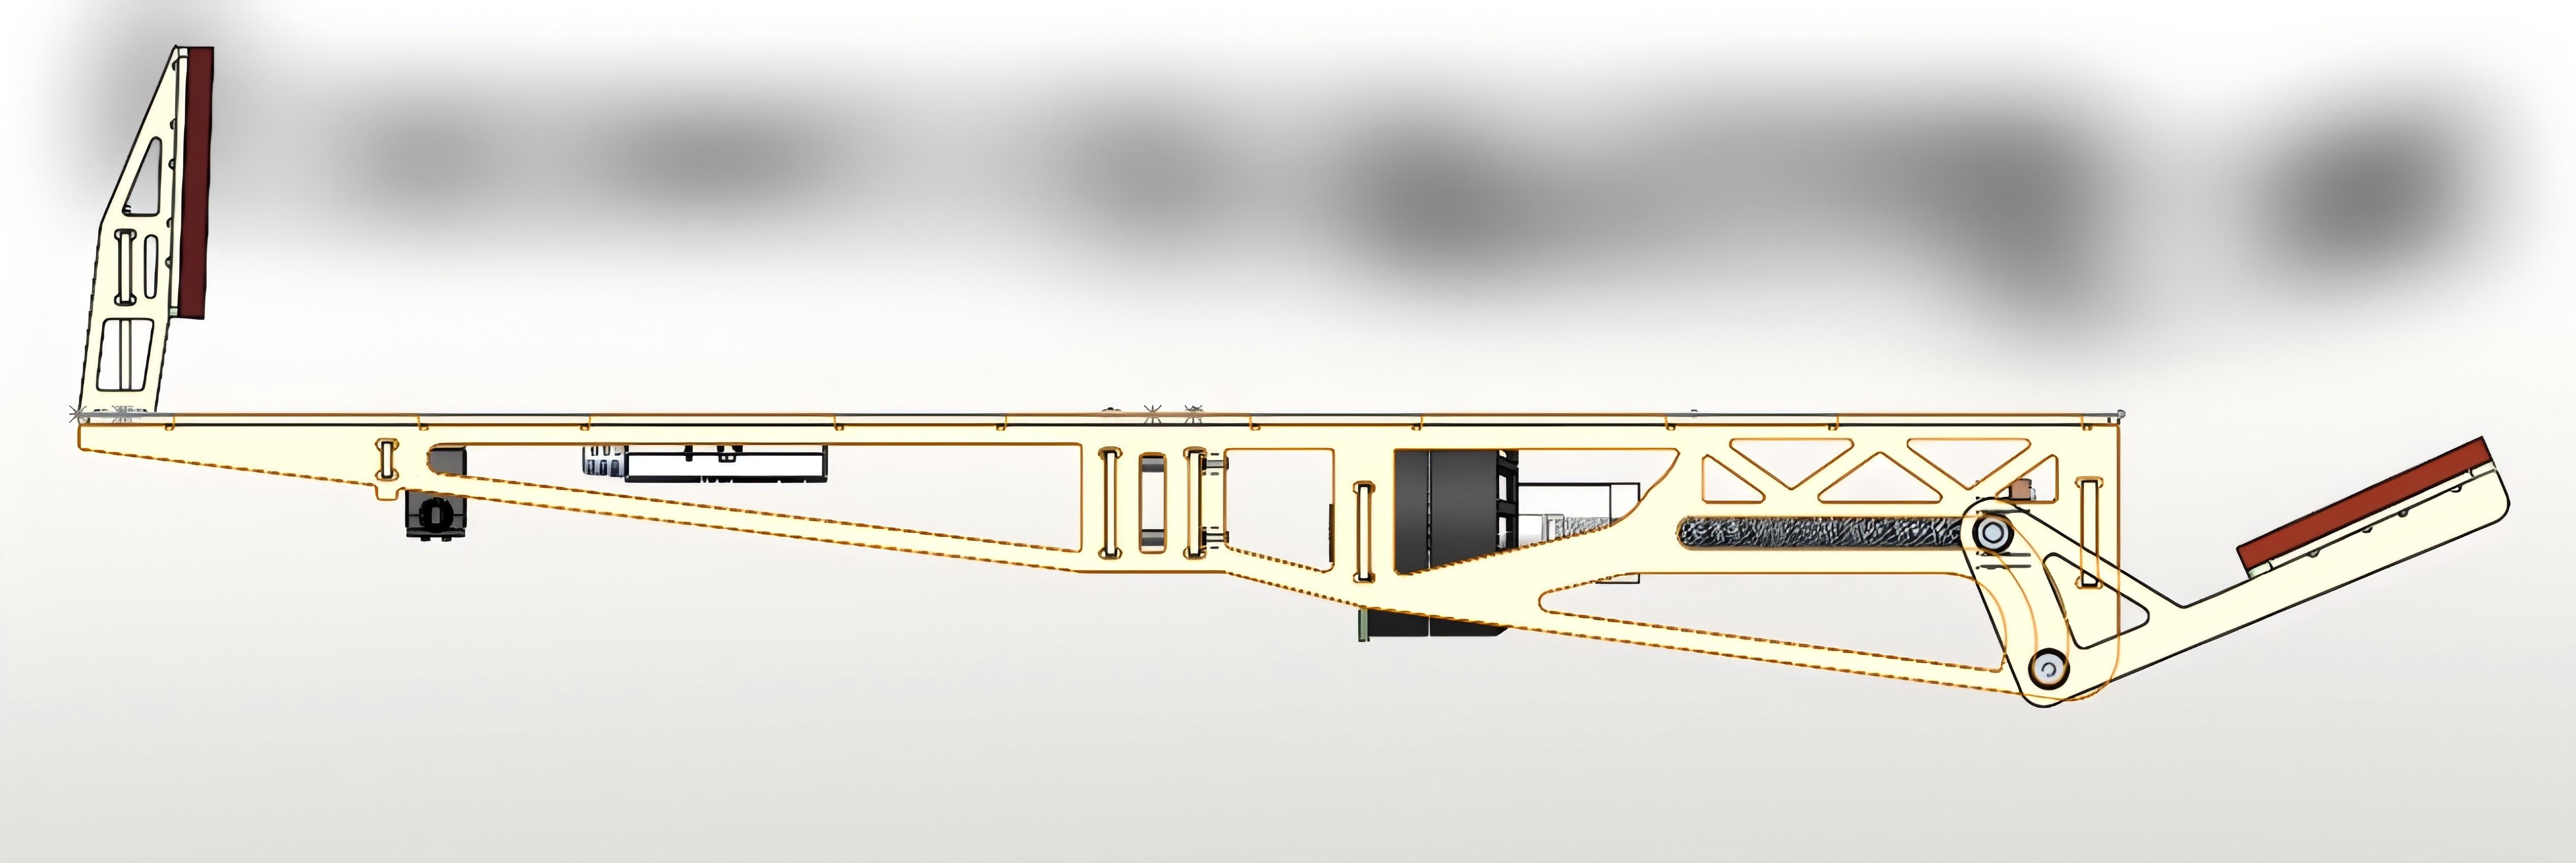
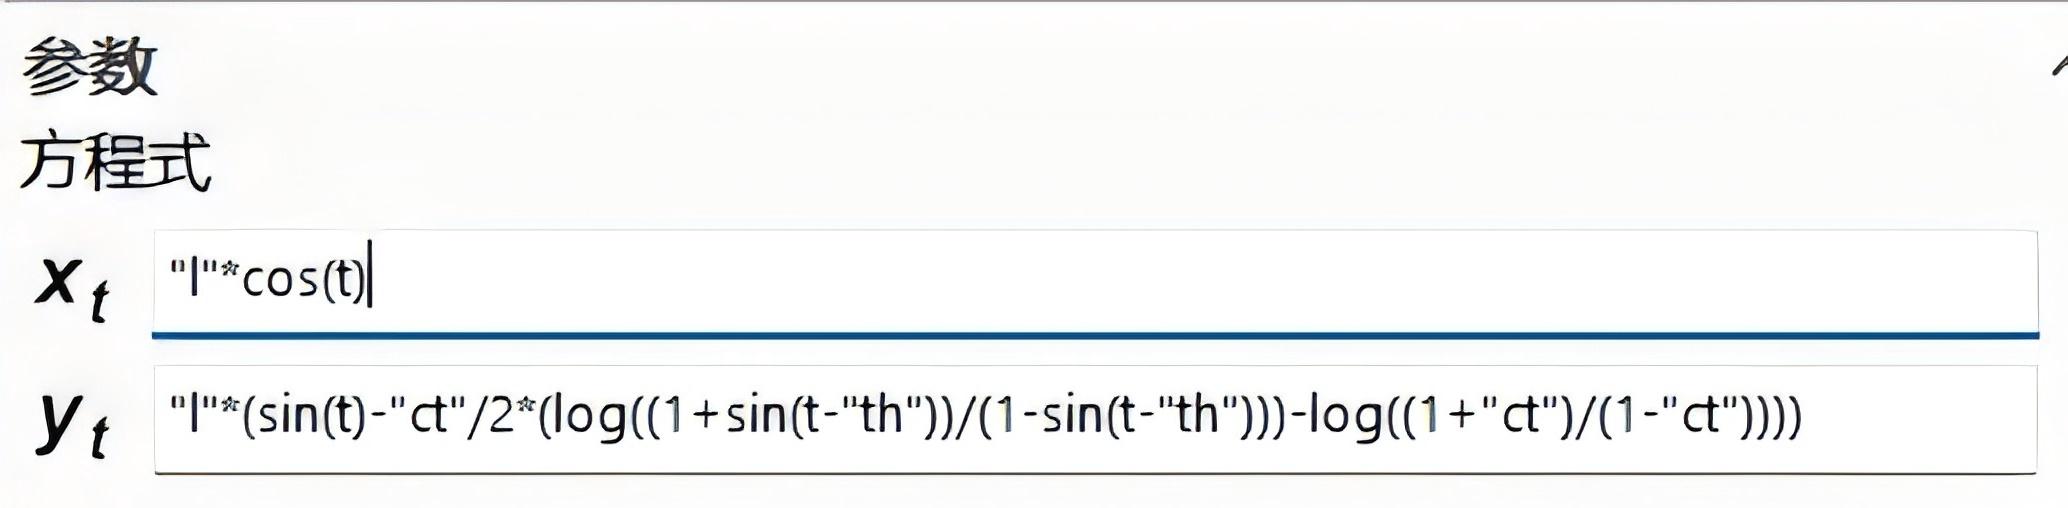
在夹爪动端是一个结合丝杆驱动和滑槽转向的特化结构,丝杆驱动保证夹紧力,滑槽以铜套来作为接触面。另外,为了尽量维持压力角稳定不变且相对较小,同时满足张开时前进方向(图中右侧完全打开),滑槽轨迹经过一些特殊设计:
Part.2 电控组方案分享
取块体系,抬升机构
底盘定位融合策略:
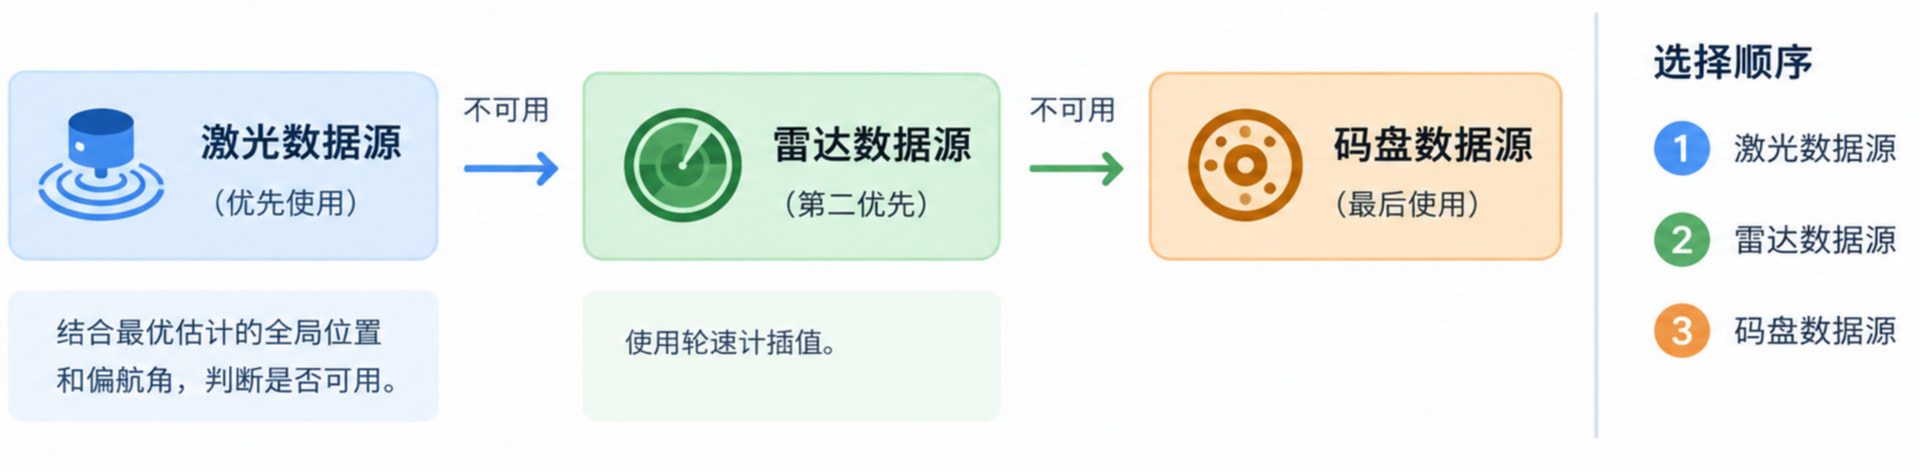
多数据源选择:
当某个数据源不可靠时,切换至下一个数据源。
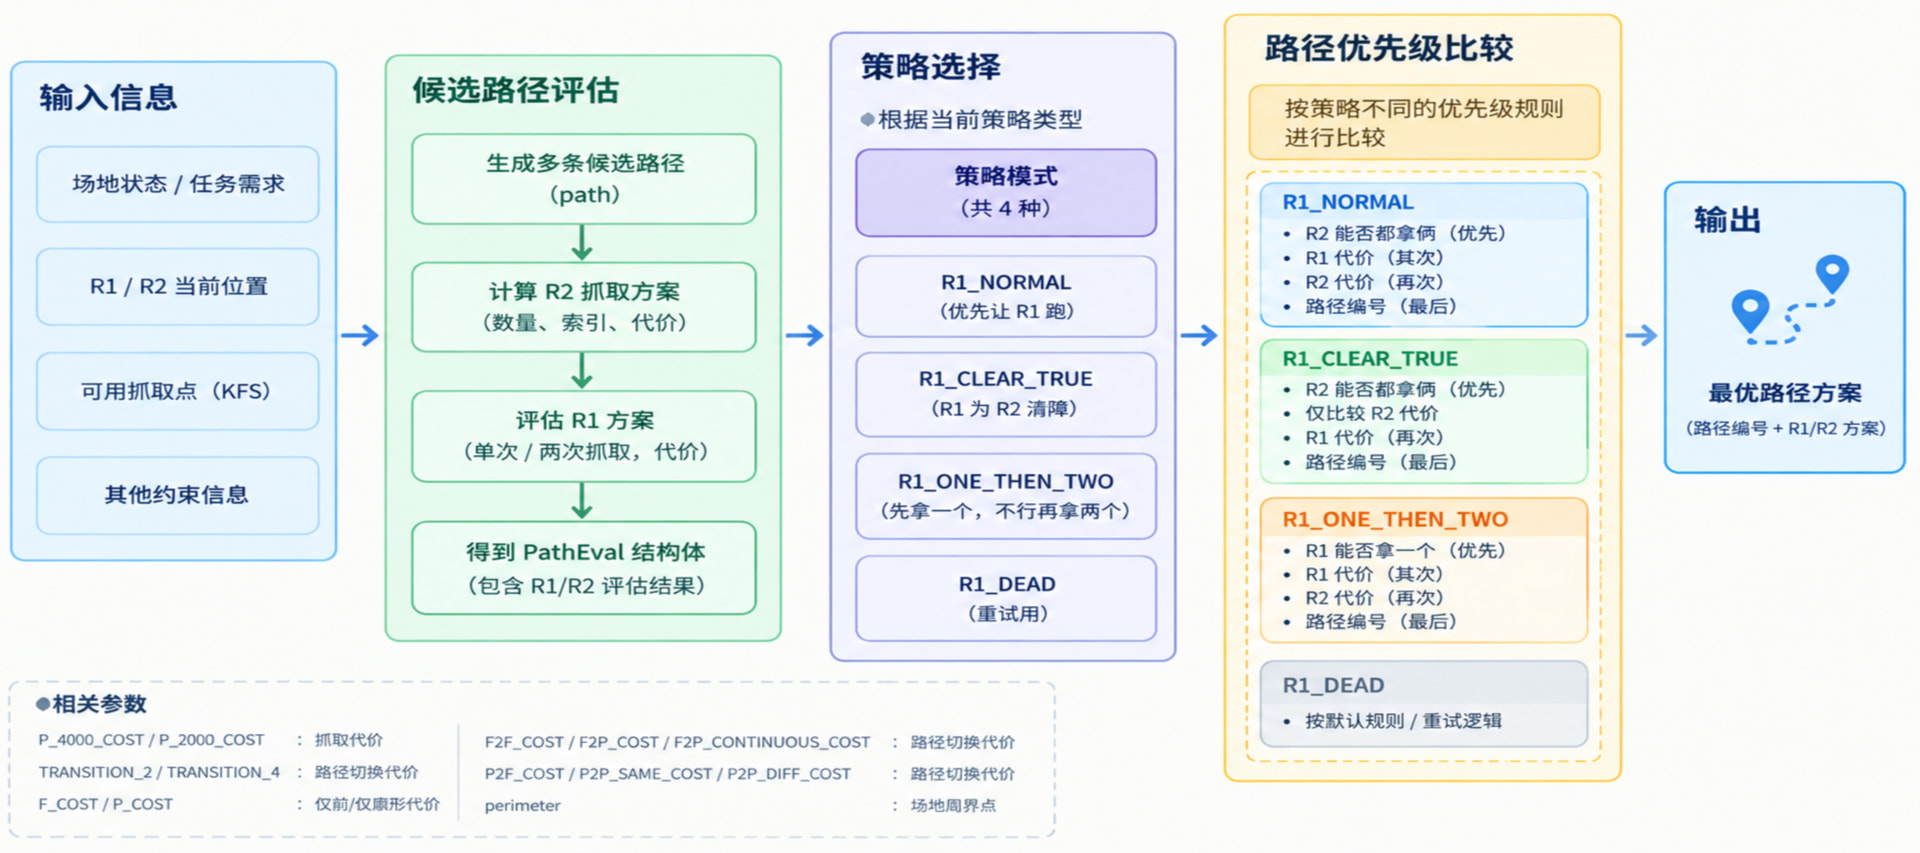
R2底盘决策规划流程:
多路径评估 → 按策略选择最优方案:
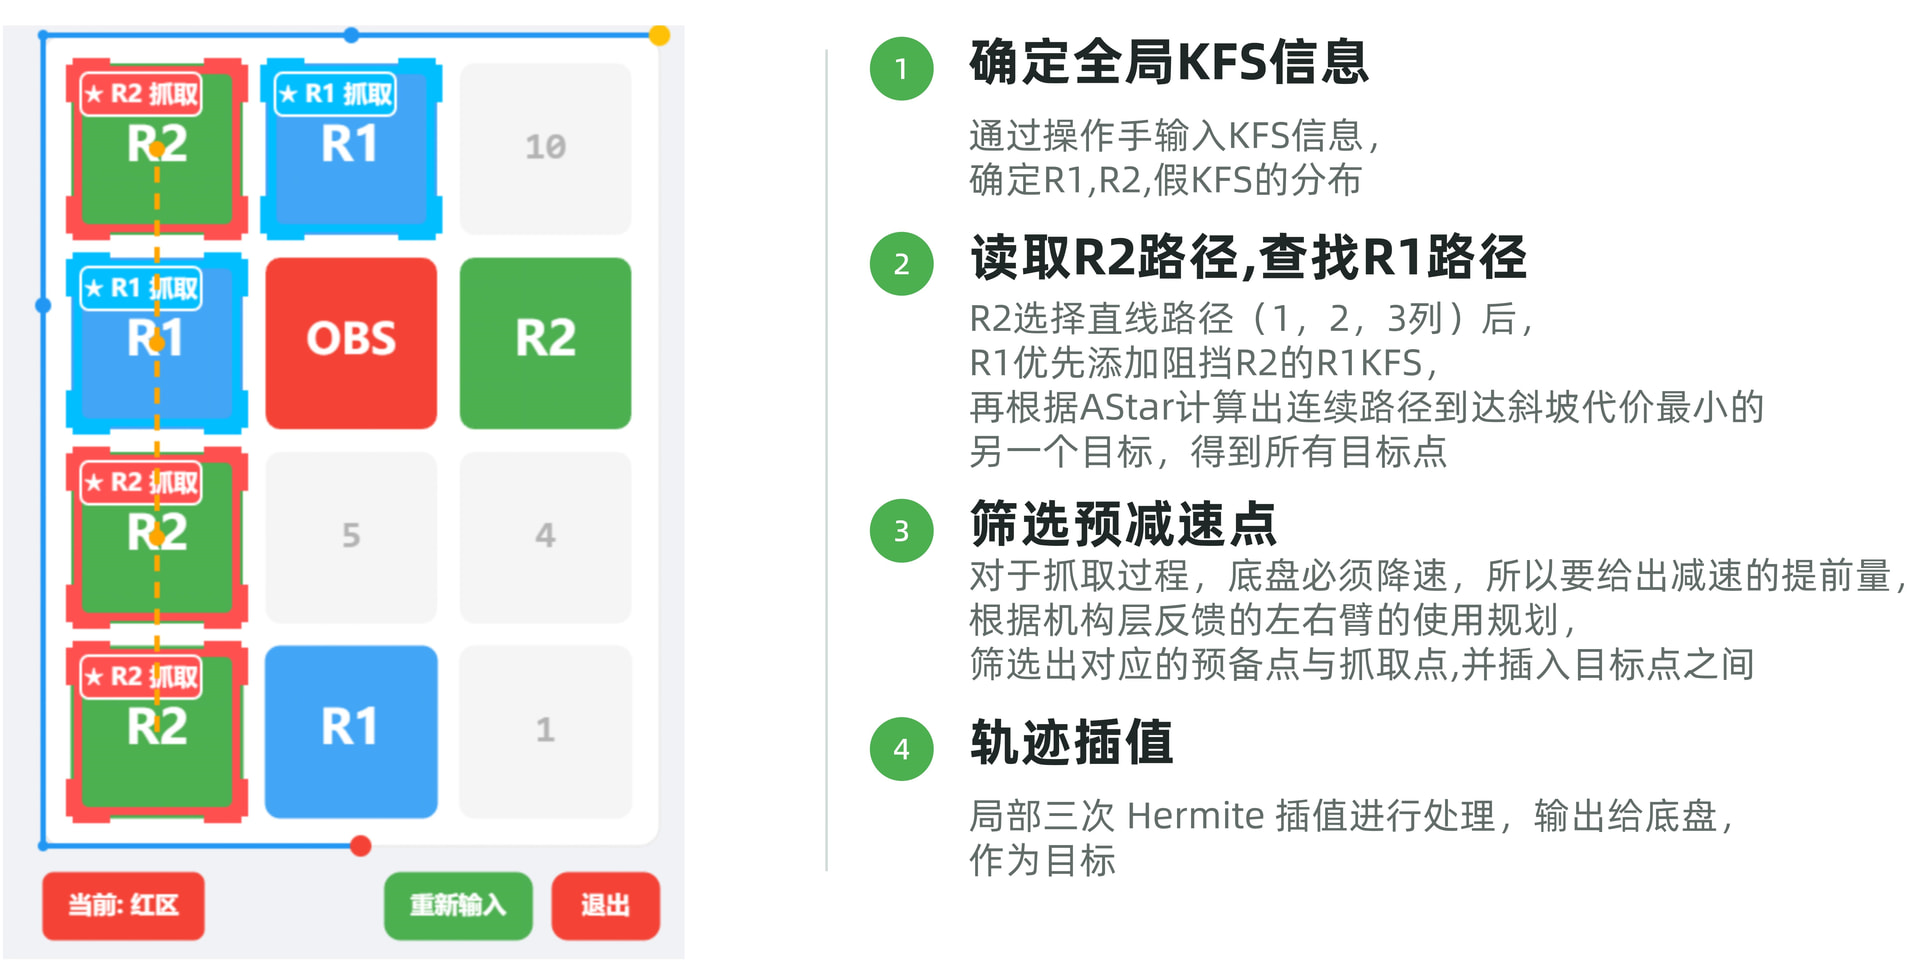
 R1连续吸取KFS—路径规划
R1路径规划:
车体横向行进,伸缩机械臂末端吸盘从不同高度的梅林台阶侧向吸取KFS。
R1连续吸取KFS—速度规划
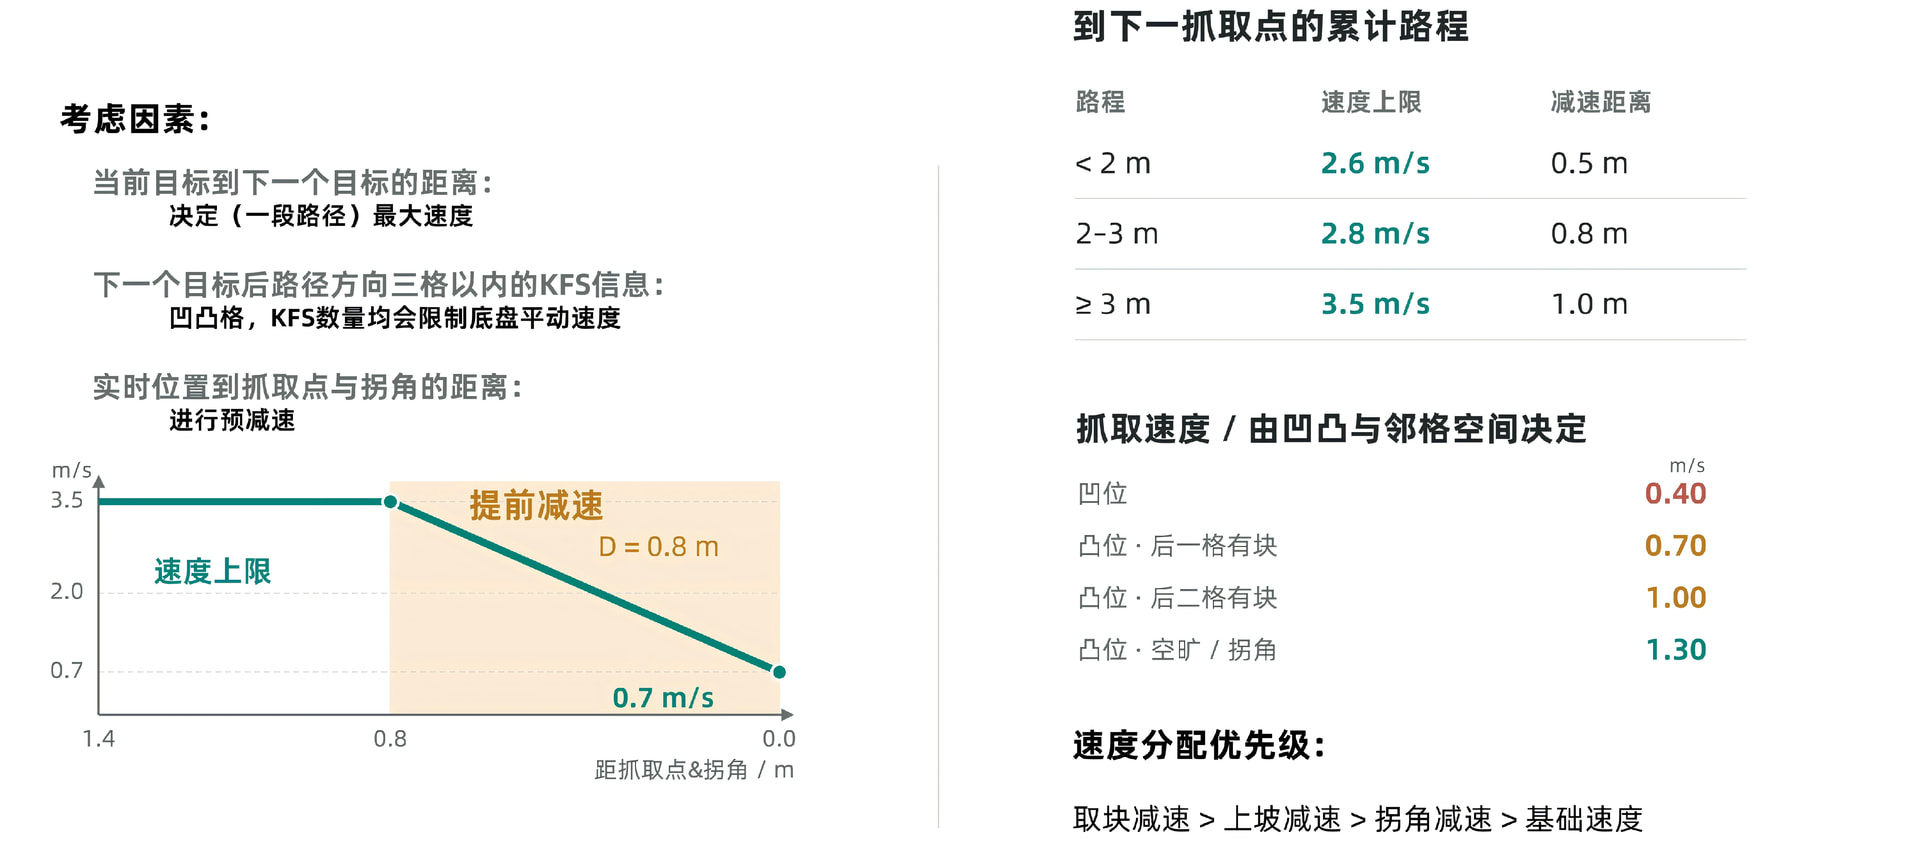
速度规划:
按路程分配最大速度,按目标格与邻格空间分配吸取速度;
R1连续吸取KFS—流程
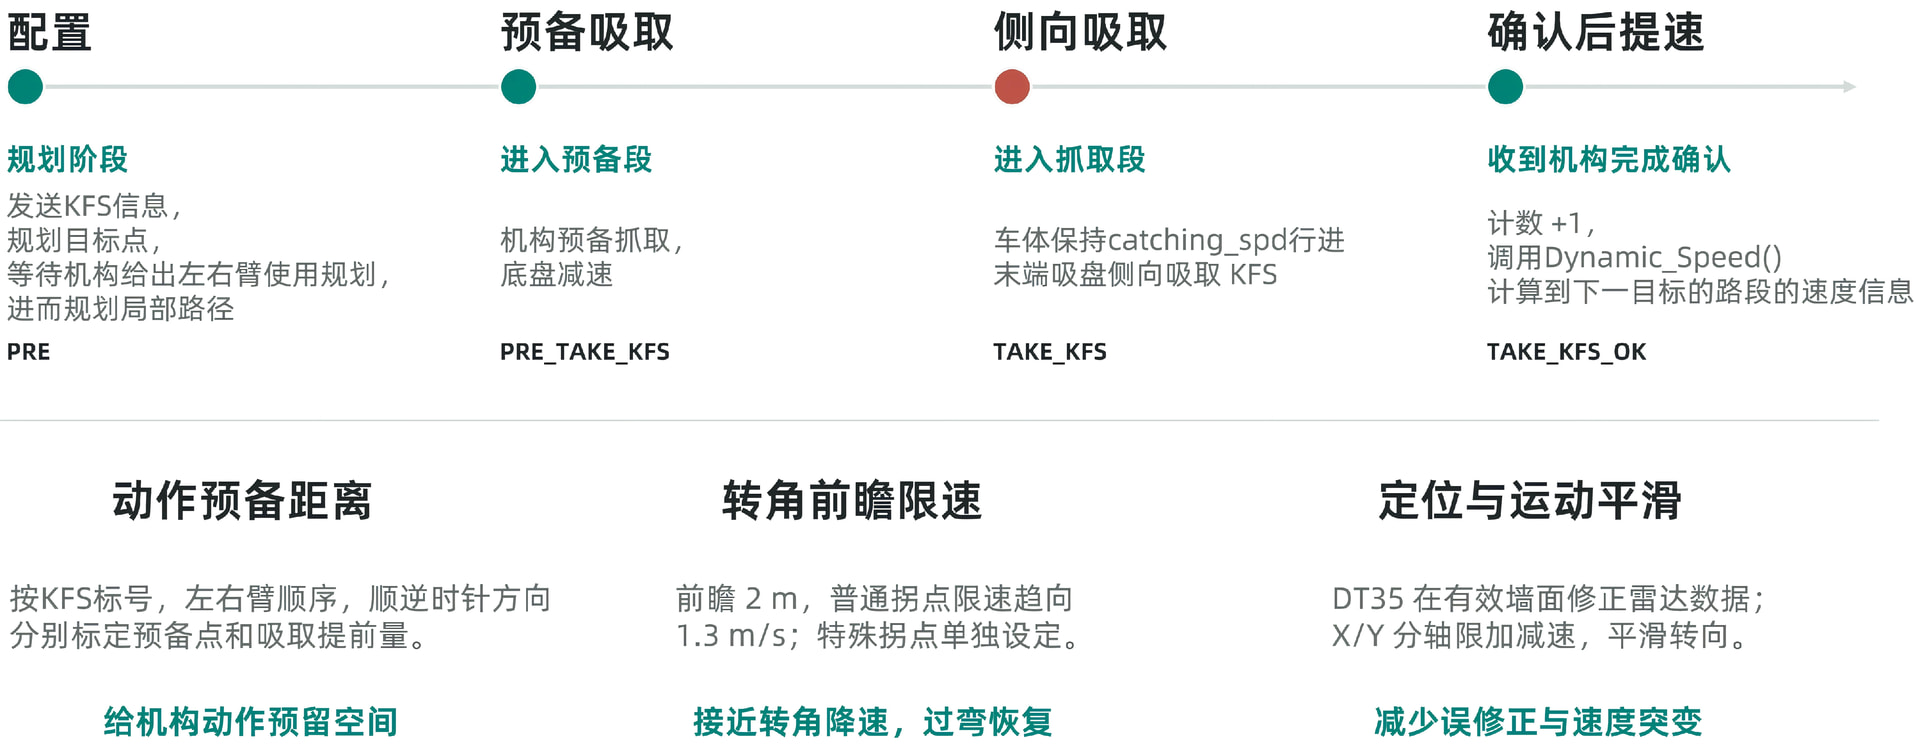
流程:
伸缩臂提前展开、吸盘侧向吸取;完成反馈后释放提速,把机构动作融入运动过程。
Part.3 视觉组方案分享
KFS分布检测·矛头识别·自动捡块·协同通信
方案概览
01、KFS分布检测
YOLO目标分割、目标跟踪与点云定位
02、矛头识别
激光点云处理、坐标变换与区域统计
03、自动捡块
相机与雷达方案,以及目标追踪实现
04、双车通信
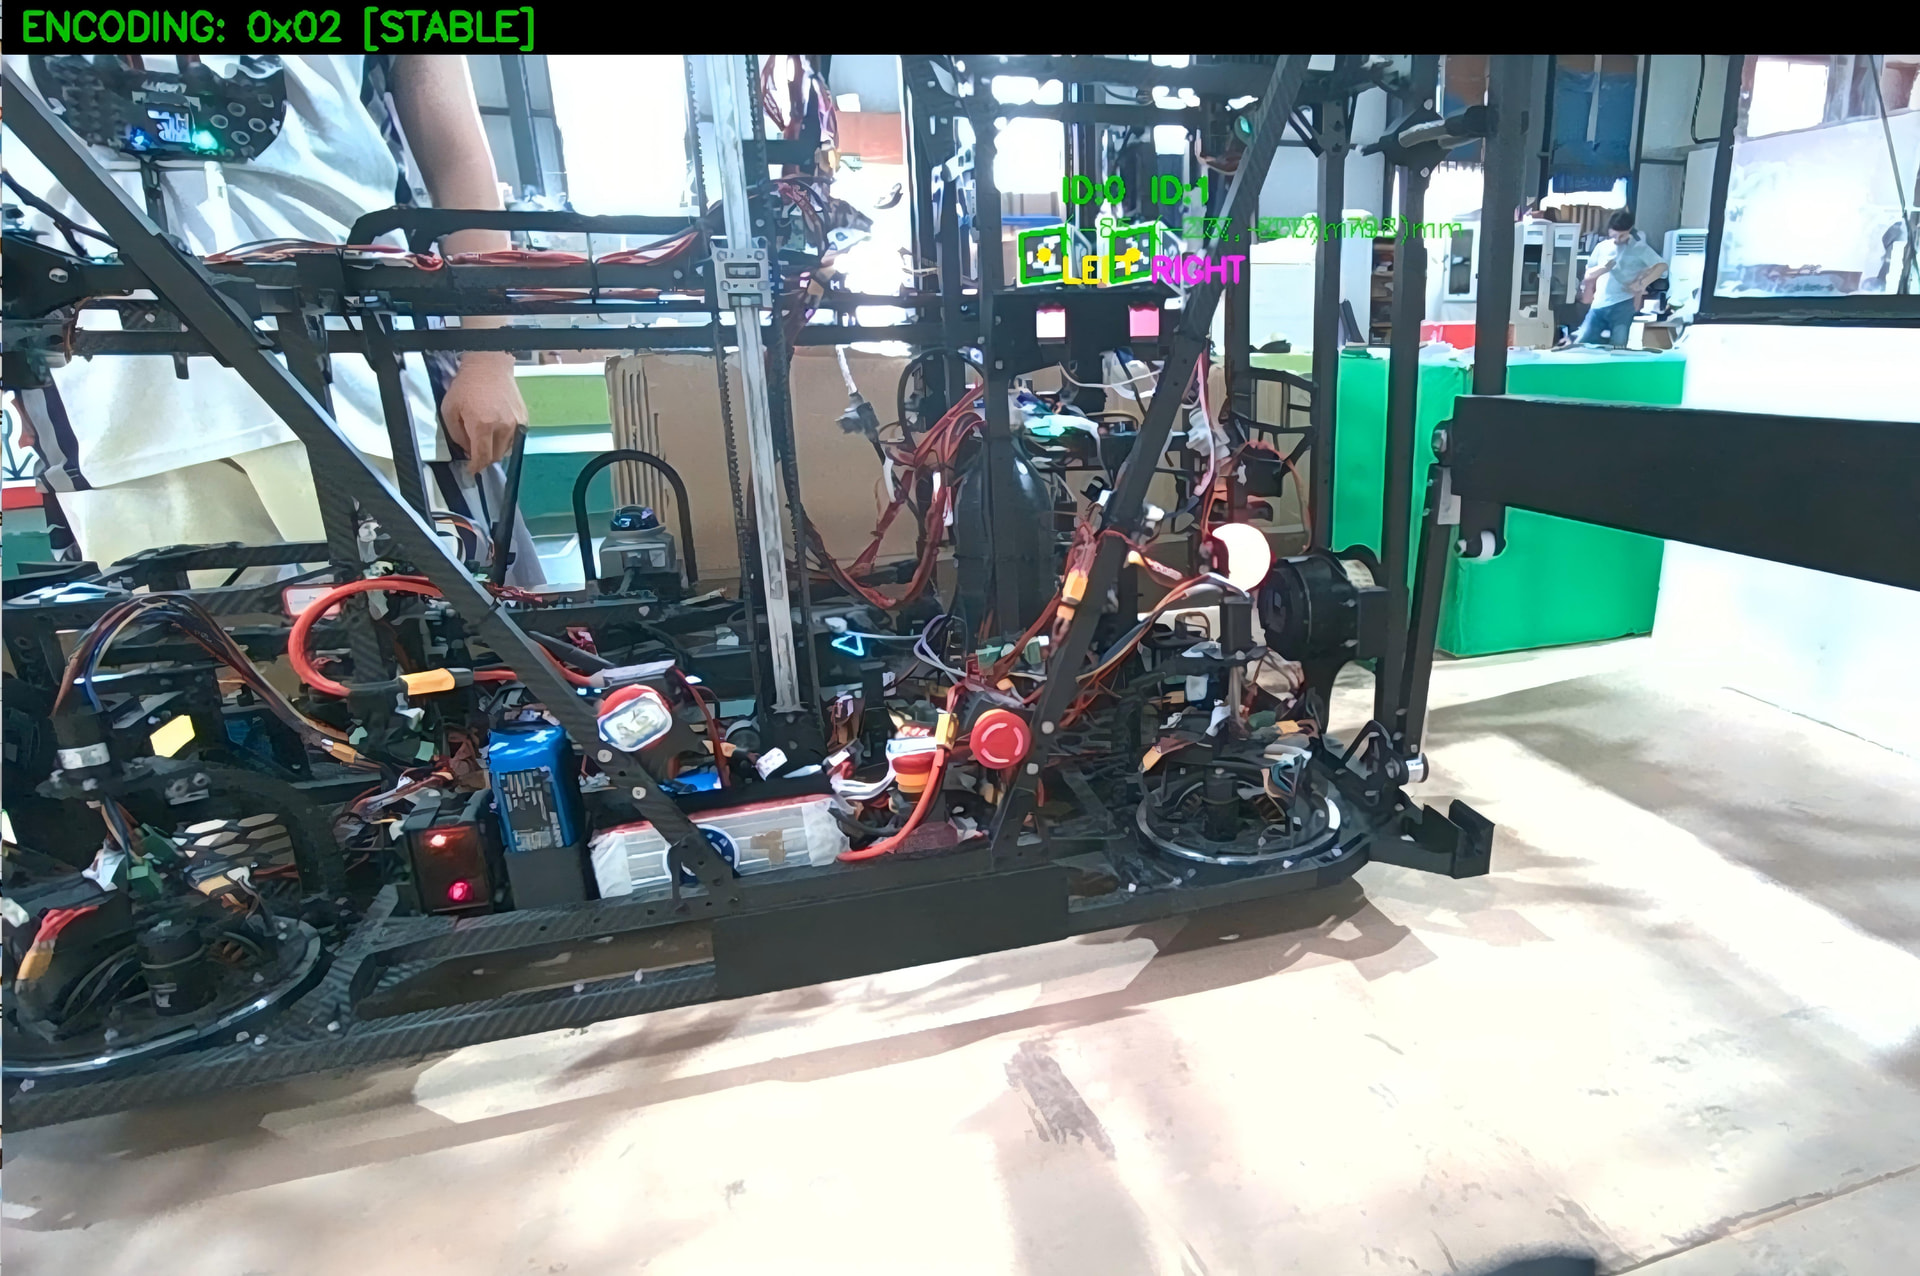
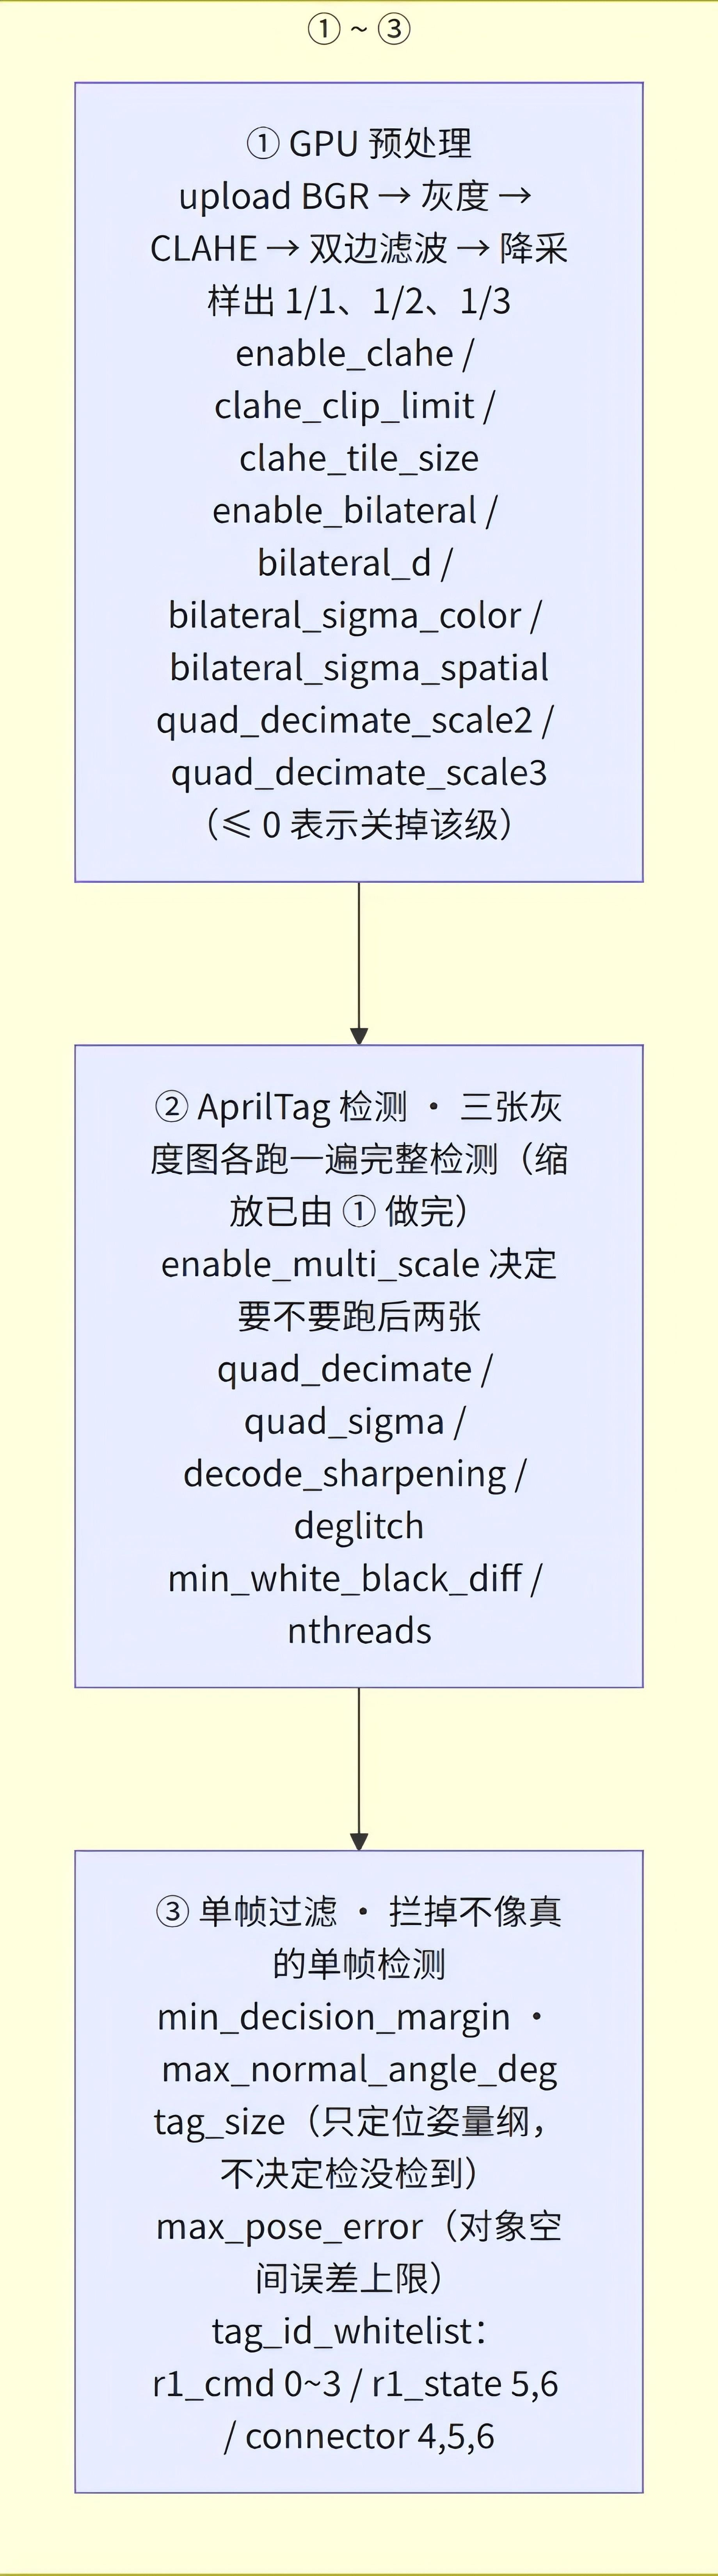
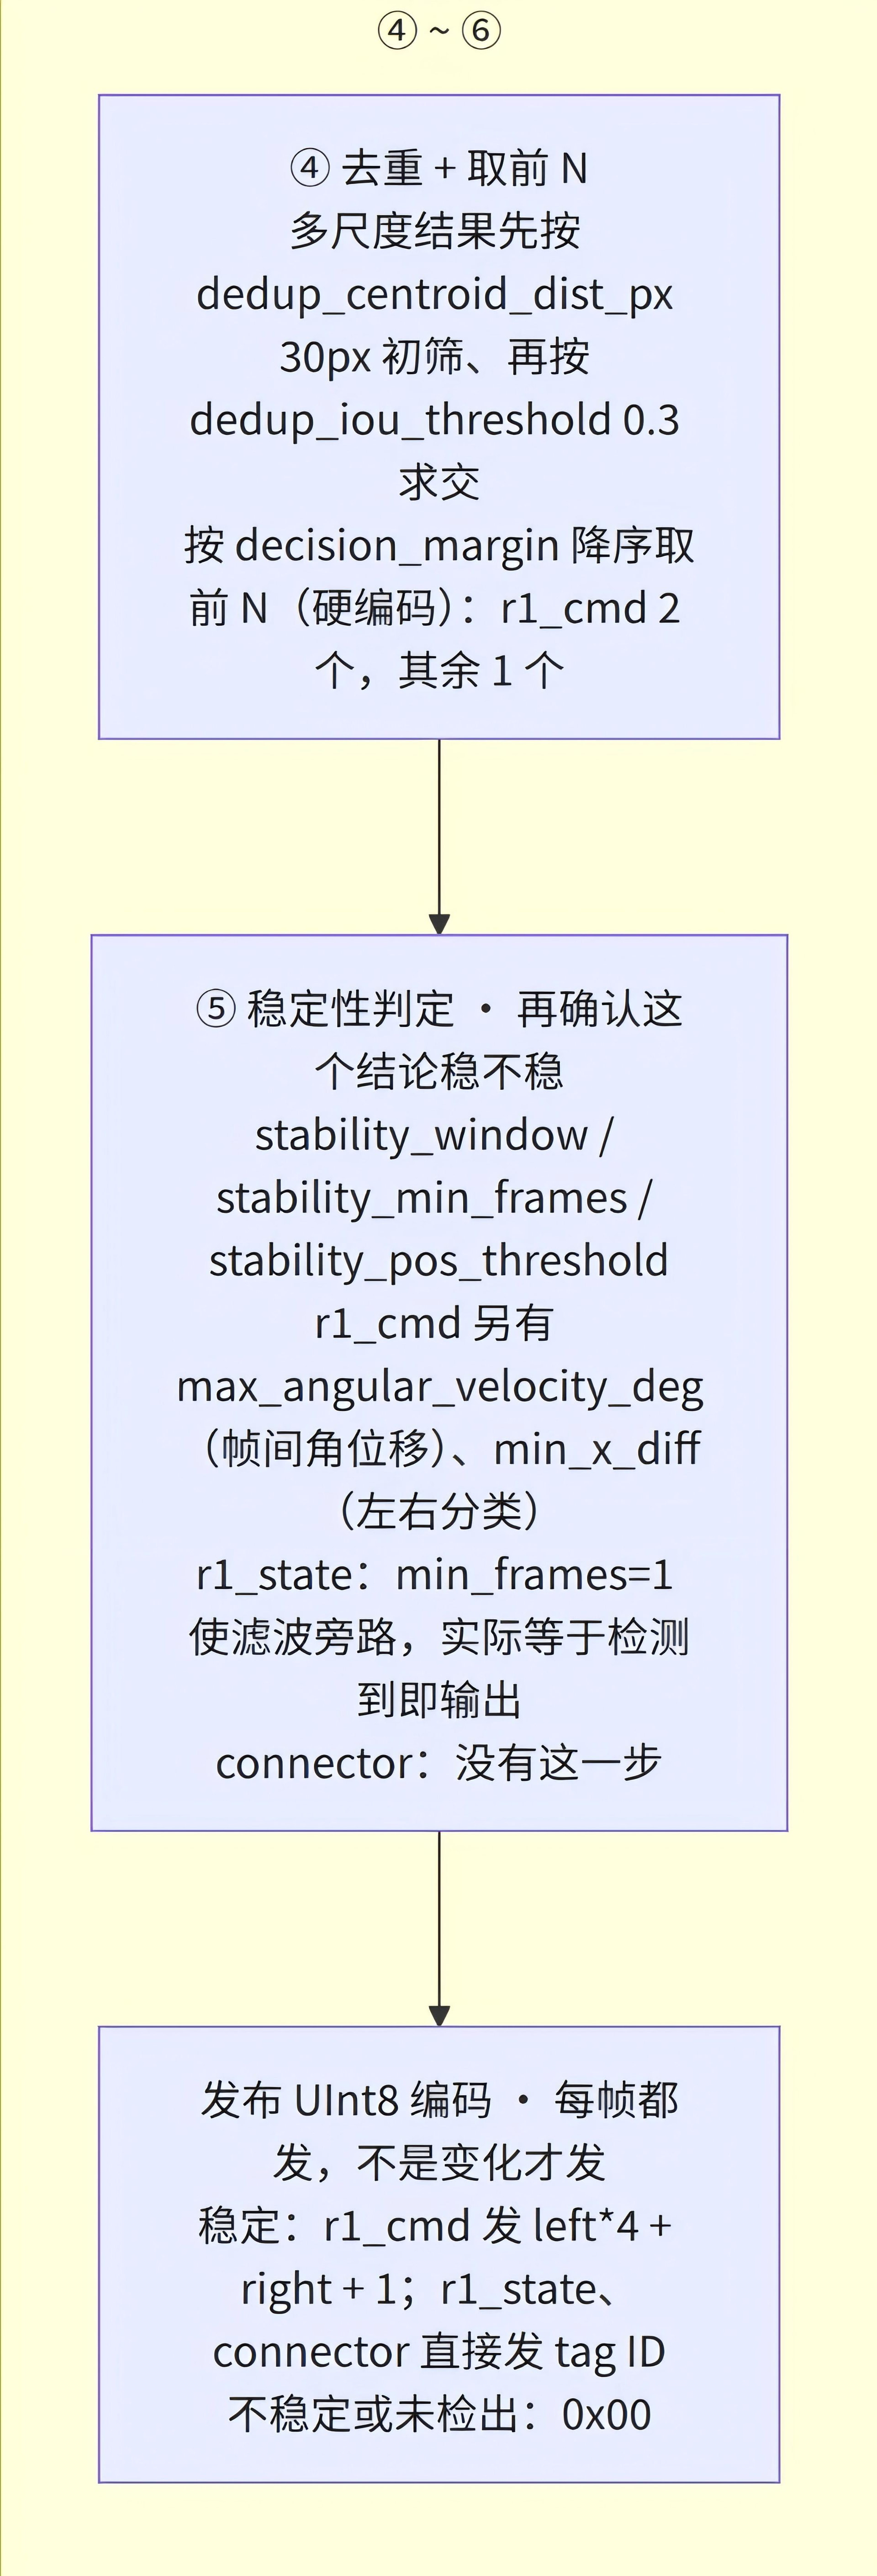
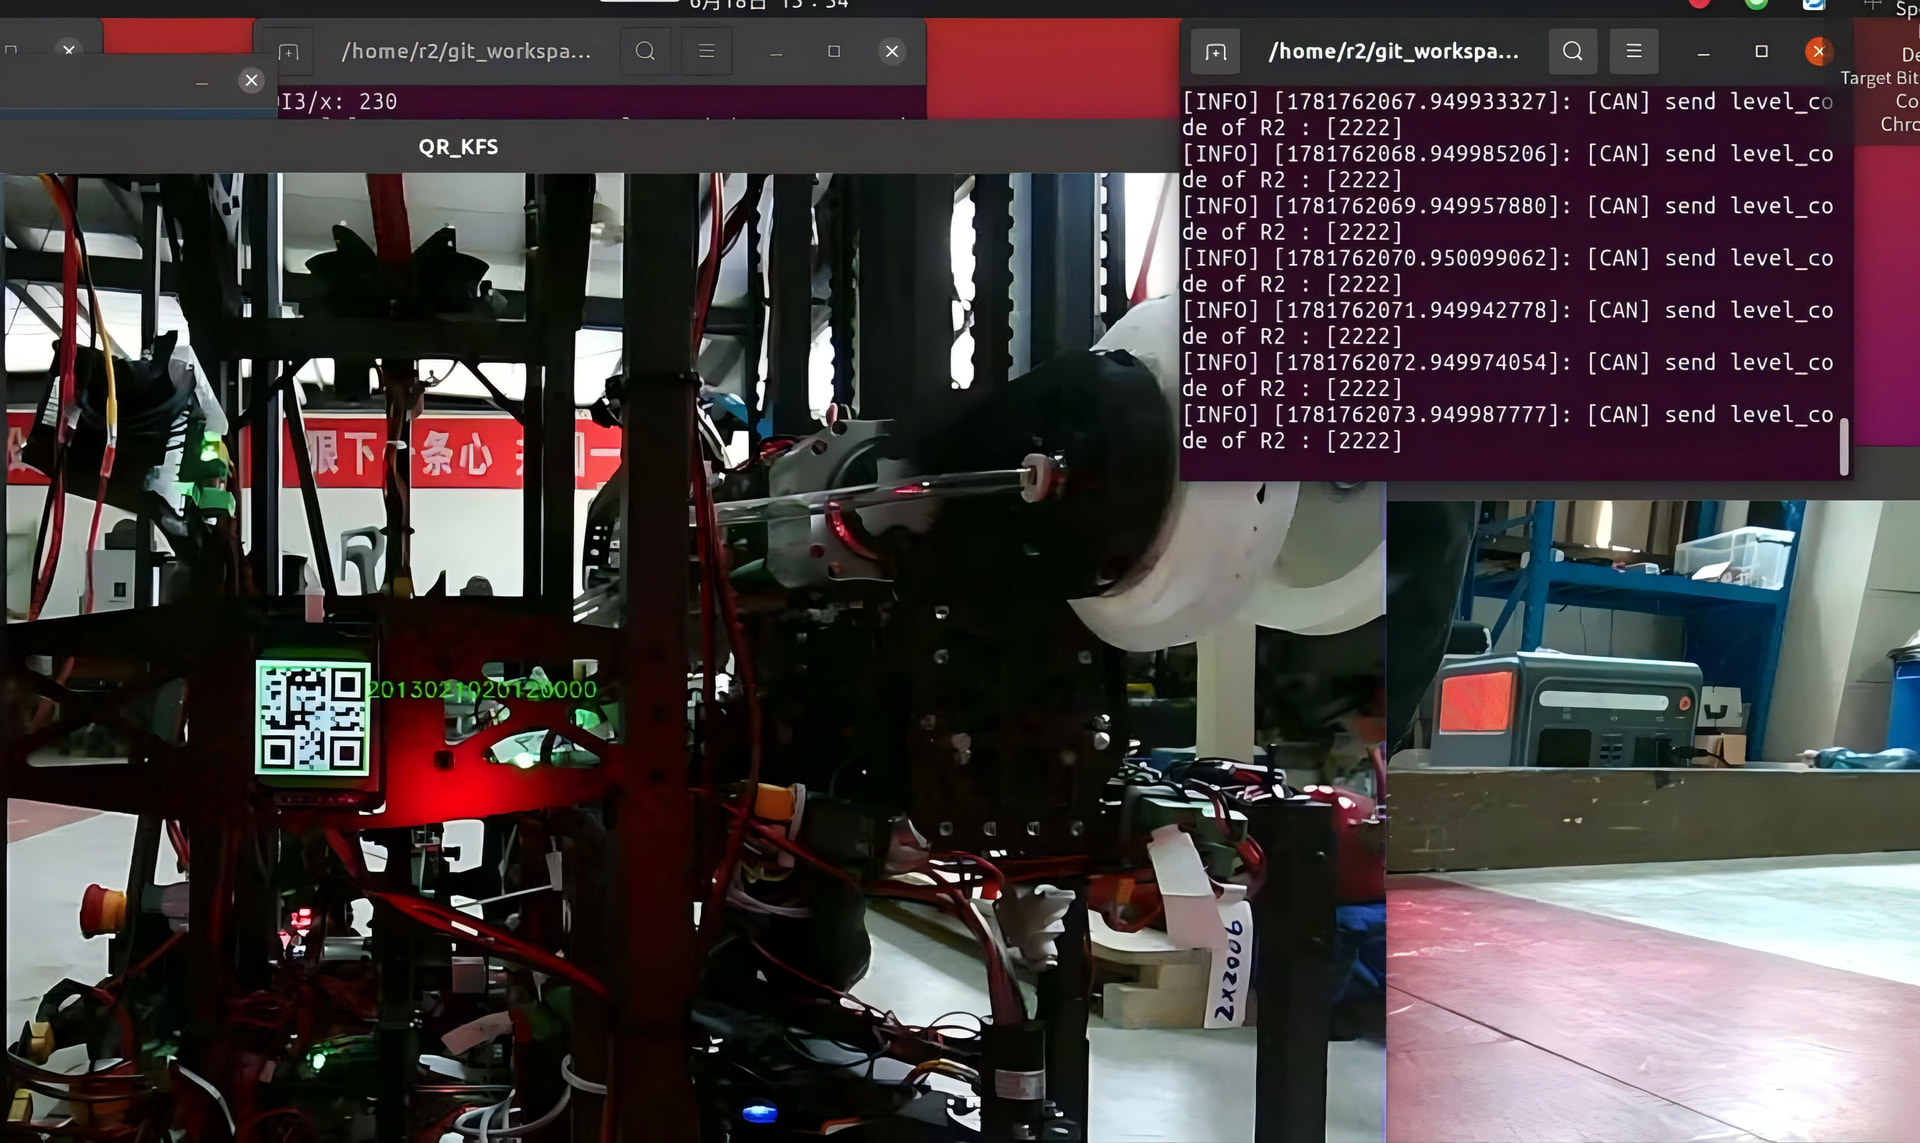
ArUco码与二维码识别的两车间通信
KFS分布检测:系统流程
硬件:Kinect 深度相机
软件:YOLO-seg、BoT-SORT、PCL、GICP、ROS/tf,RViz调试
01、识别与跟踪
原始图像输入YOLO-seg
BoT-SORT关联目标
输出目标ID与对应掩码
02、点云定位与坐标转换
结合掩码处理目标点云
GICP六面体配准,得到相对位置
通过tf转换至车体坐标、世界坐标
输出:目标ID与对应位置,用于判断KFS分布
KFS分布检测:识别与定位效果
图像中的目标分割
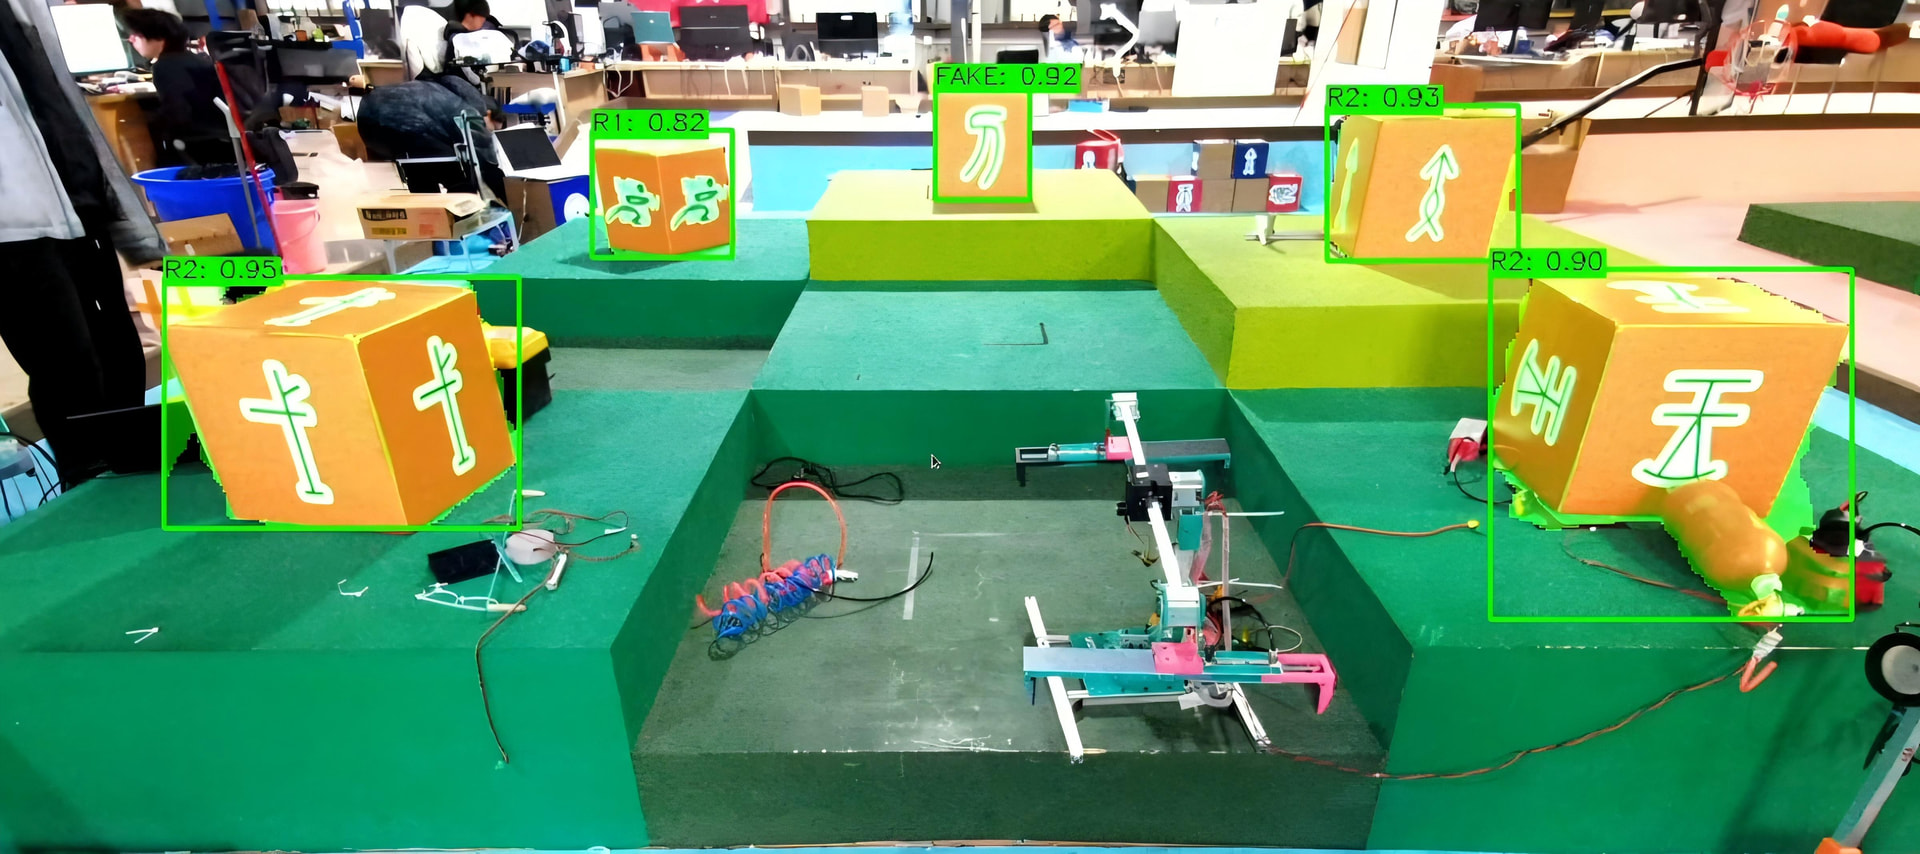
通过分割掩码与跟踪ID关联目标
世界坐标中的分布
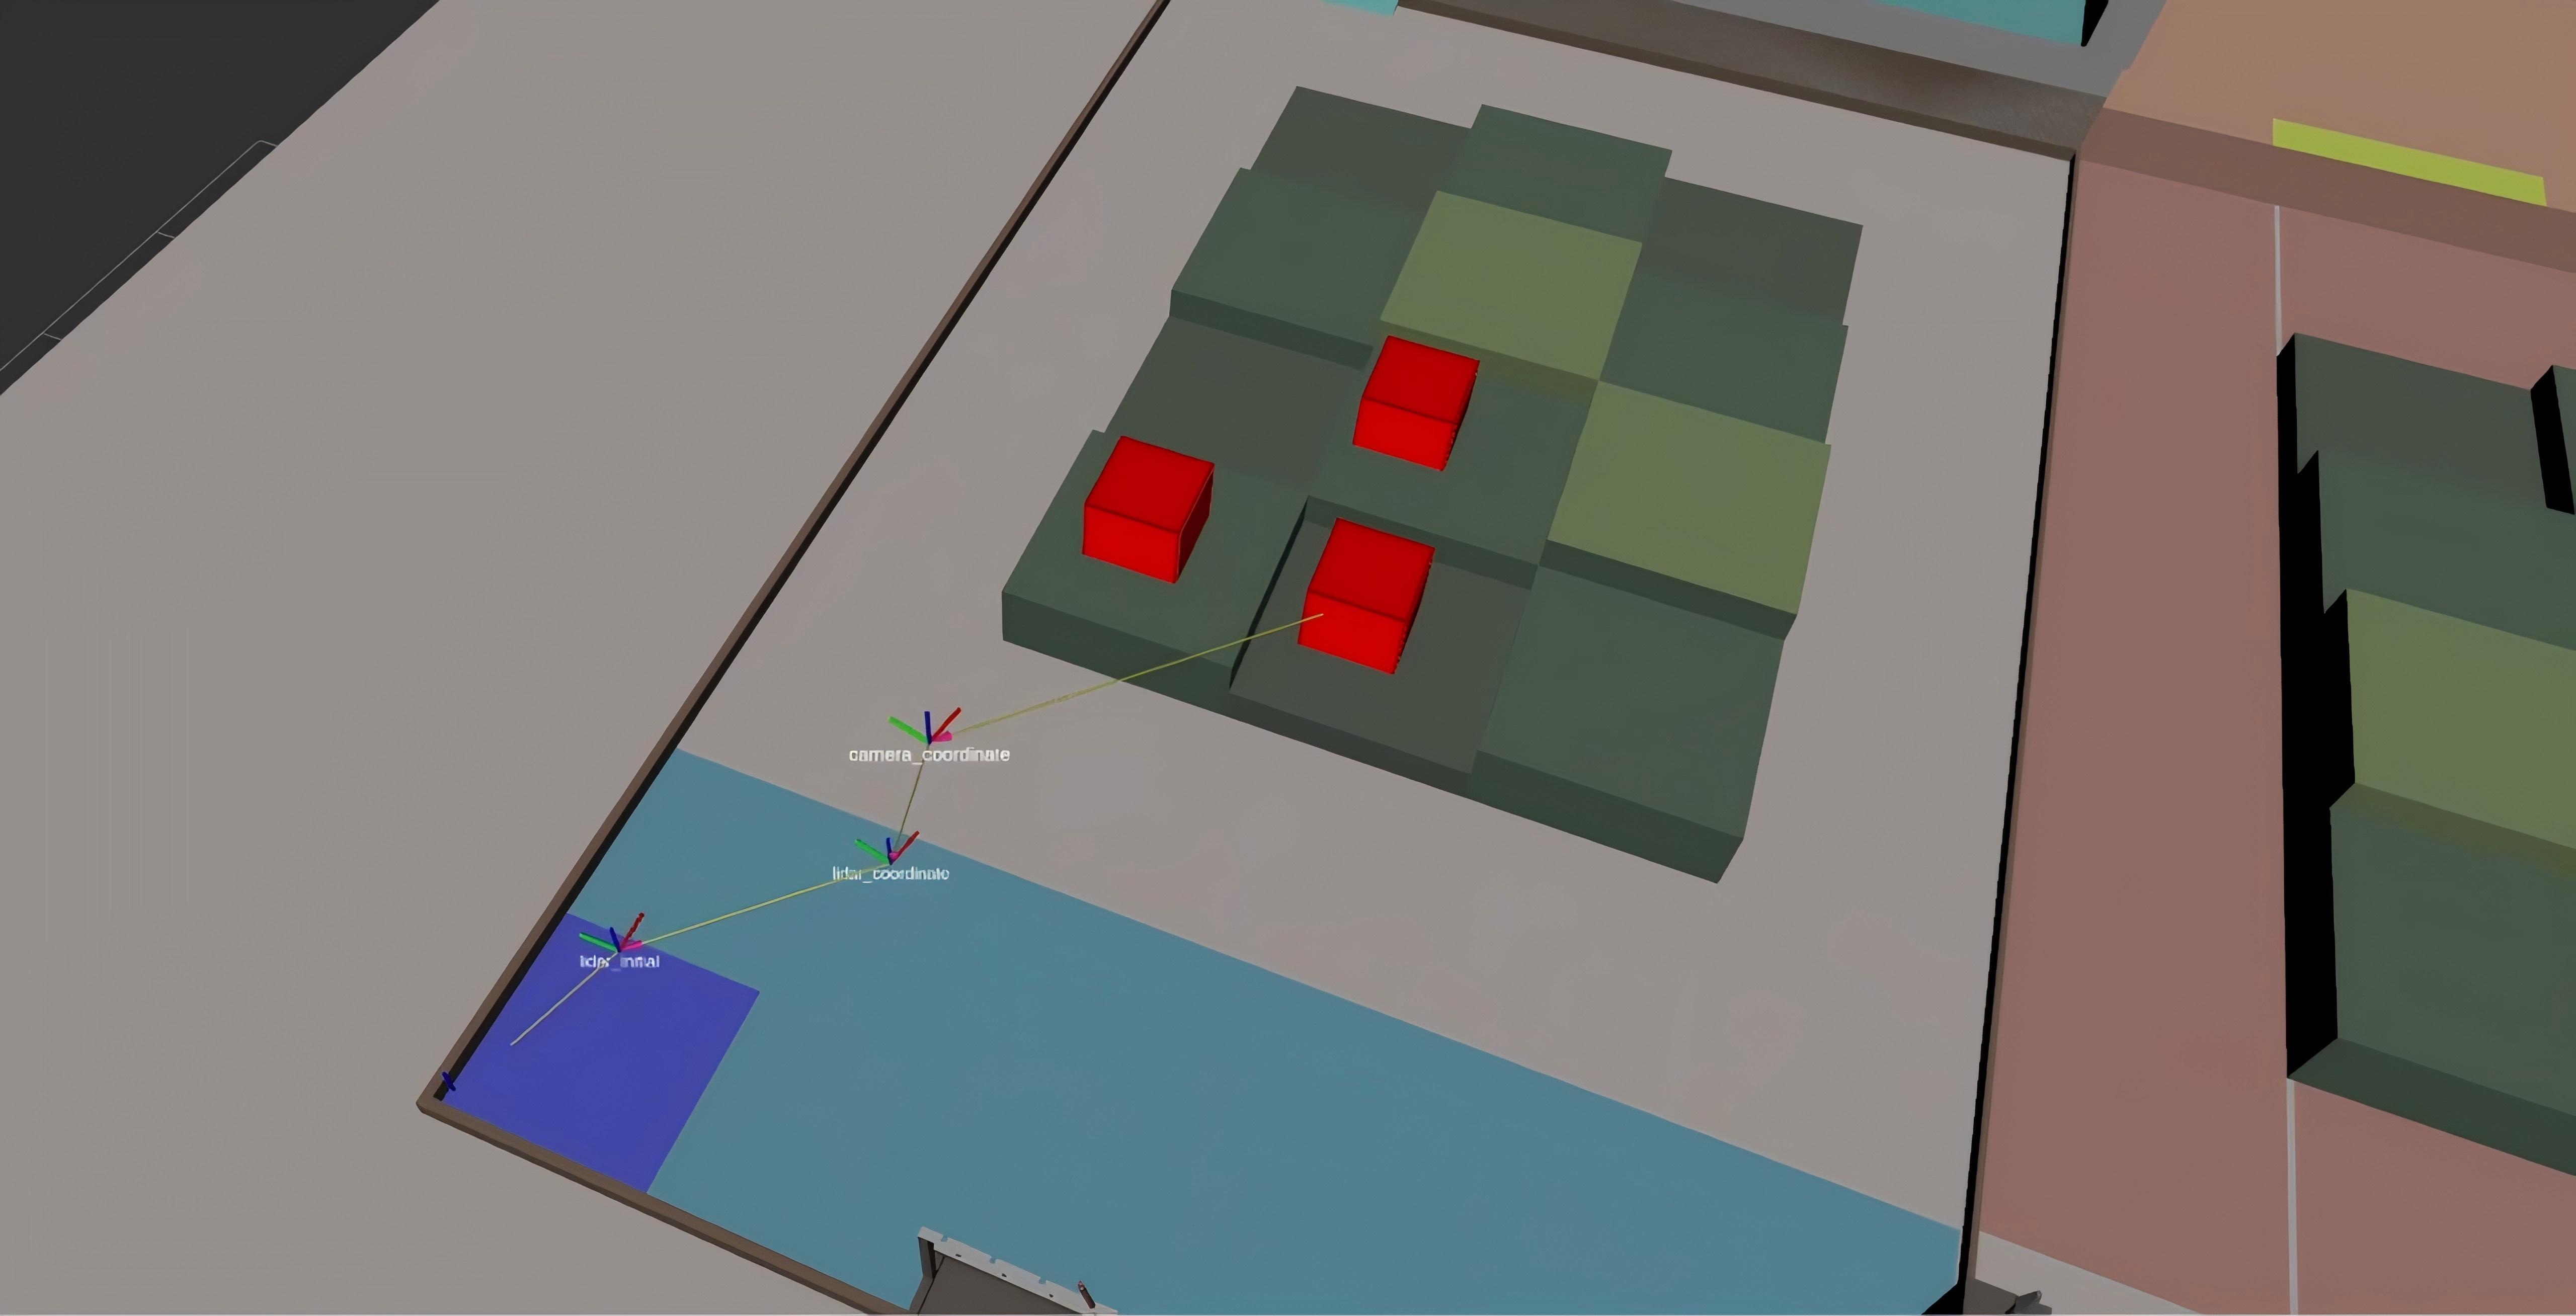
结合点云配准与坐标转换表达位置
九宫格上的识别与定位:
识别策略
采用DNN识别,优先考虑稳定性。
对尝试过的方案,以实际鲁棒性作为取舍依据。
定位策略
01、底面识别与相对定位
本方案稳定性较高,但近距离无法使用。
02、基于全局定位
与梅林上的识别定位思路类似。
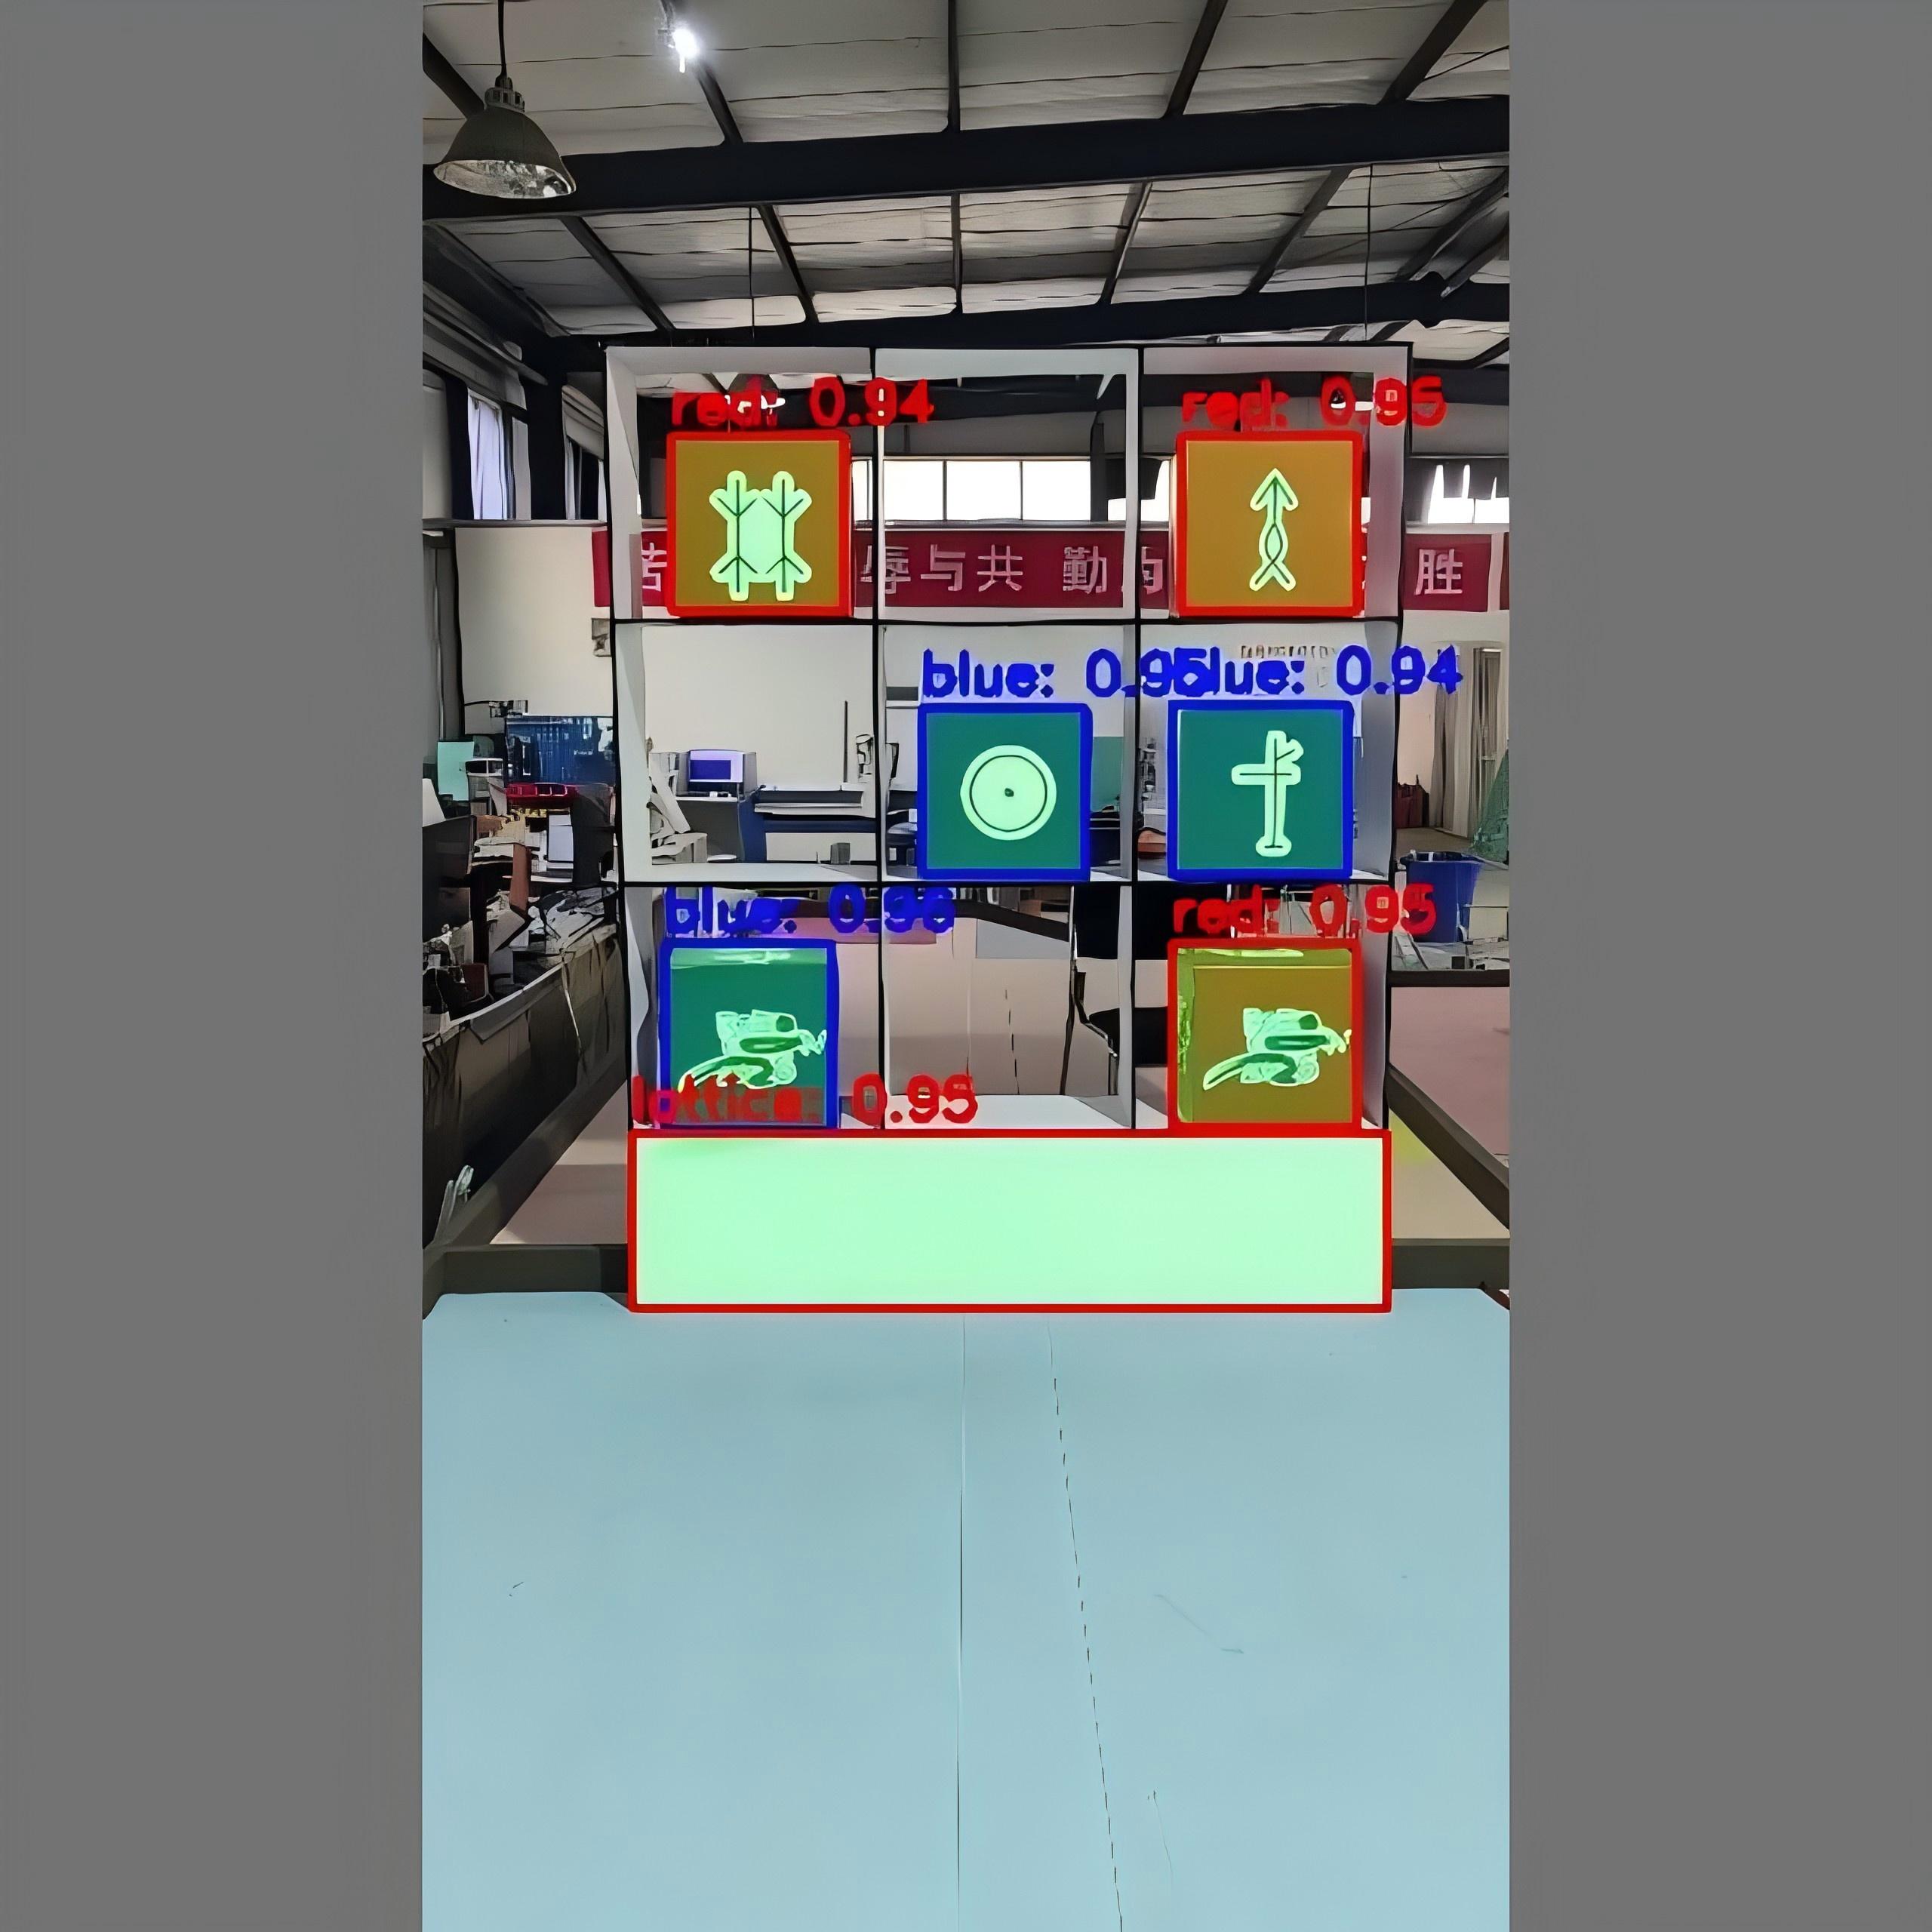
九宫格识别示例
矛头识别:
硬件:LD19激光雷达
软件:ROS、PCL,RViz调试
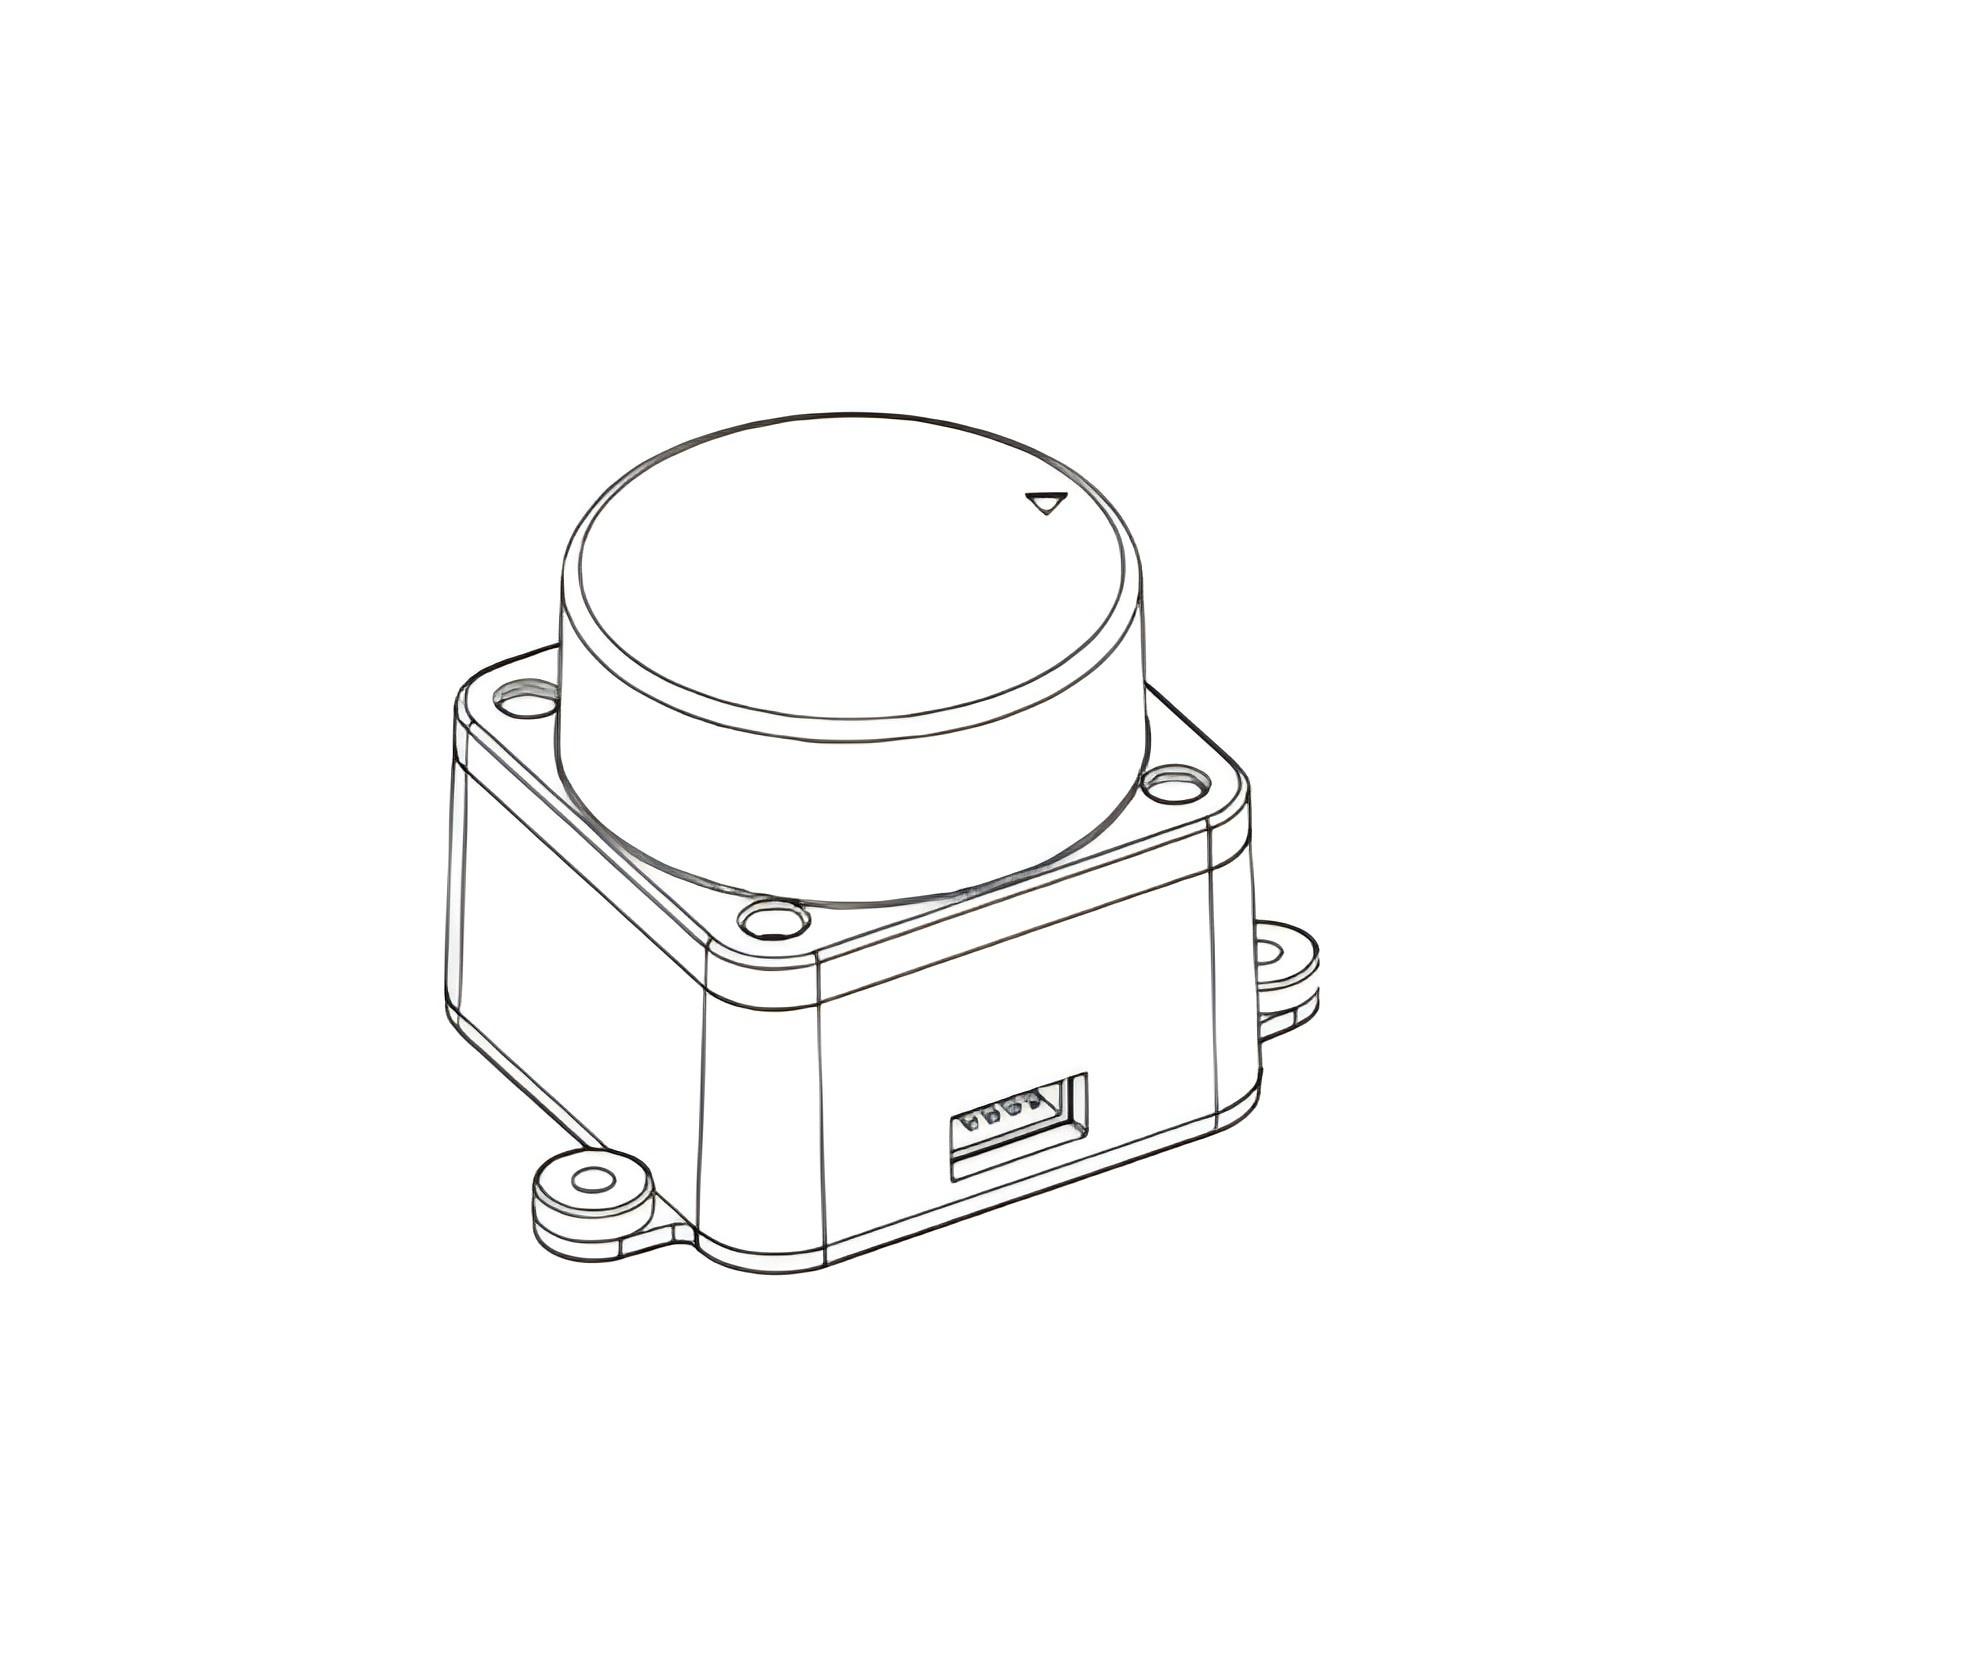
LD19激光雷达
01、数据转换
串口数据转为PointCloud2,再使用PCL处理。
02、滤波与聚类
体素滤波,结合K-means或欧式聚类整理点云轮廓。
03、坐标统一
以4×4齐次变换矩阵组合旋转与平移,整合2D/ 3D雷达、odom、world坐标关系。
04、区域判断与输出
在世界坐标下比较固定区域的点云数量,通过滑动窗口统计输出结果。
注意:3D定位偏差较大时,需要额外处理
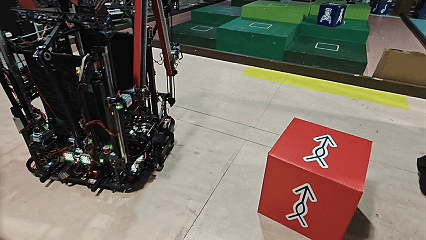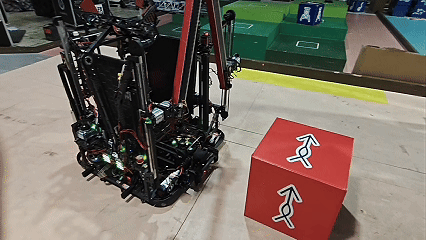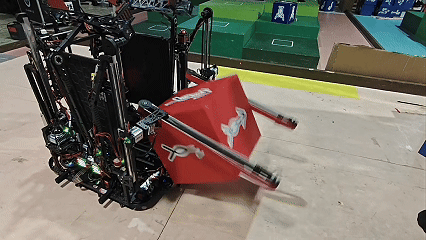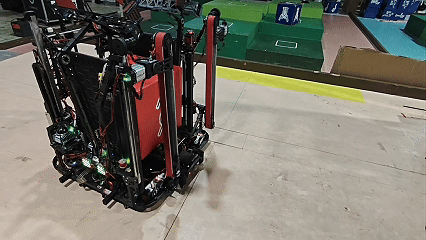
自动捡块:相机与雷达方案
相机版本
去年已实现,思路与梅林上的KFS定位相近。
局限:目标显示不完整时,误差会增大,甚至识别错误。
雷达版本
国内赛后约2天完成方案,从开发到联调完成约4 天。
雷达捡块:线段检测与追踪
硬件:LD19激光雷达
点云处理
欧式聚类后进行RANSAC直线拟合,再按线段长度筛选目标。
状态与处理逻辑
未识别
RANSAC无结果,或范围内没有点云时,跳过后续处理。
识别未追踪
对检测结果进行滑动窗口统计。
追踪
在原追踪线段附近的方形区域内配准,抑制数据跳变。
基于ArUco识别的两车间通信系统:
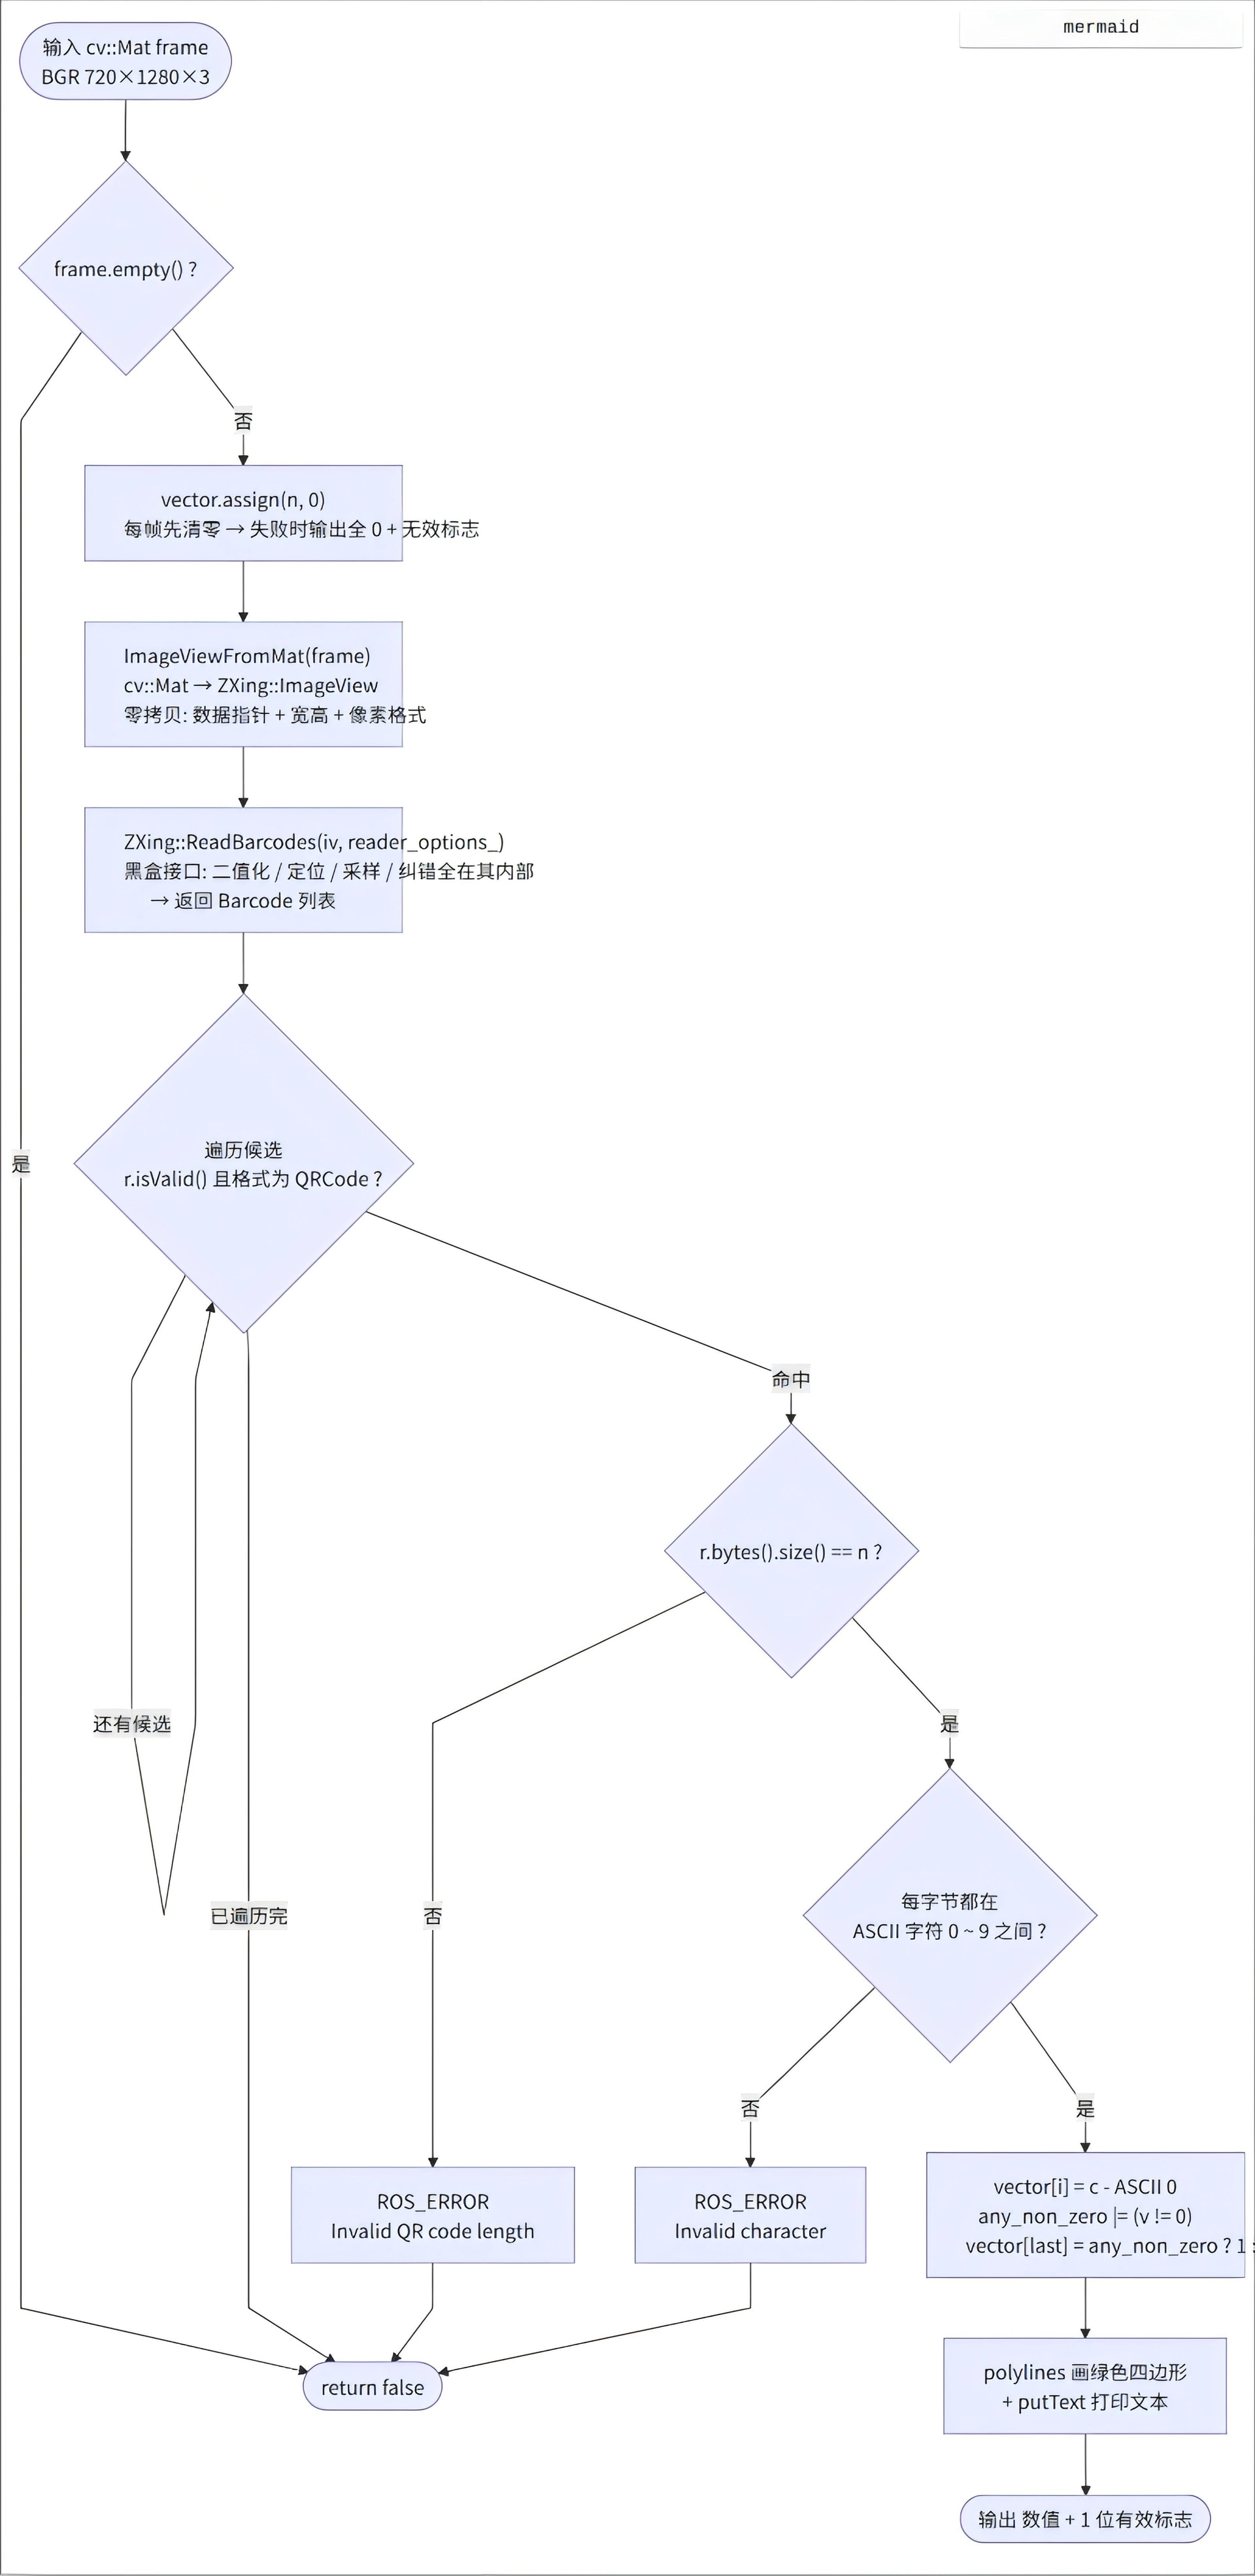
基于二维码识别的两车通信系统:
写在最后:
如想获取本次分享的完整资料,可扫描下方二维码观看本次分享会。
如果想进行更多的互动和讨论,欢迎关注萝马车圈B站账号,也可关注微信公众号,后台留言需求,我们将第一时间为你送上所需资源。
END